• Auteur/autrice de la publication :
  • Dernière modification de la publication :22 octobre 2026
  • Post category:UVEX4j
  • Commentaires de la publication :0 commentaire

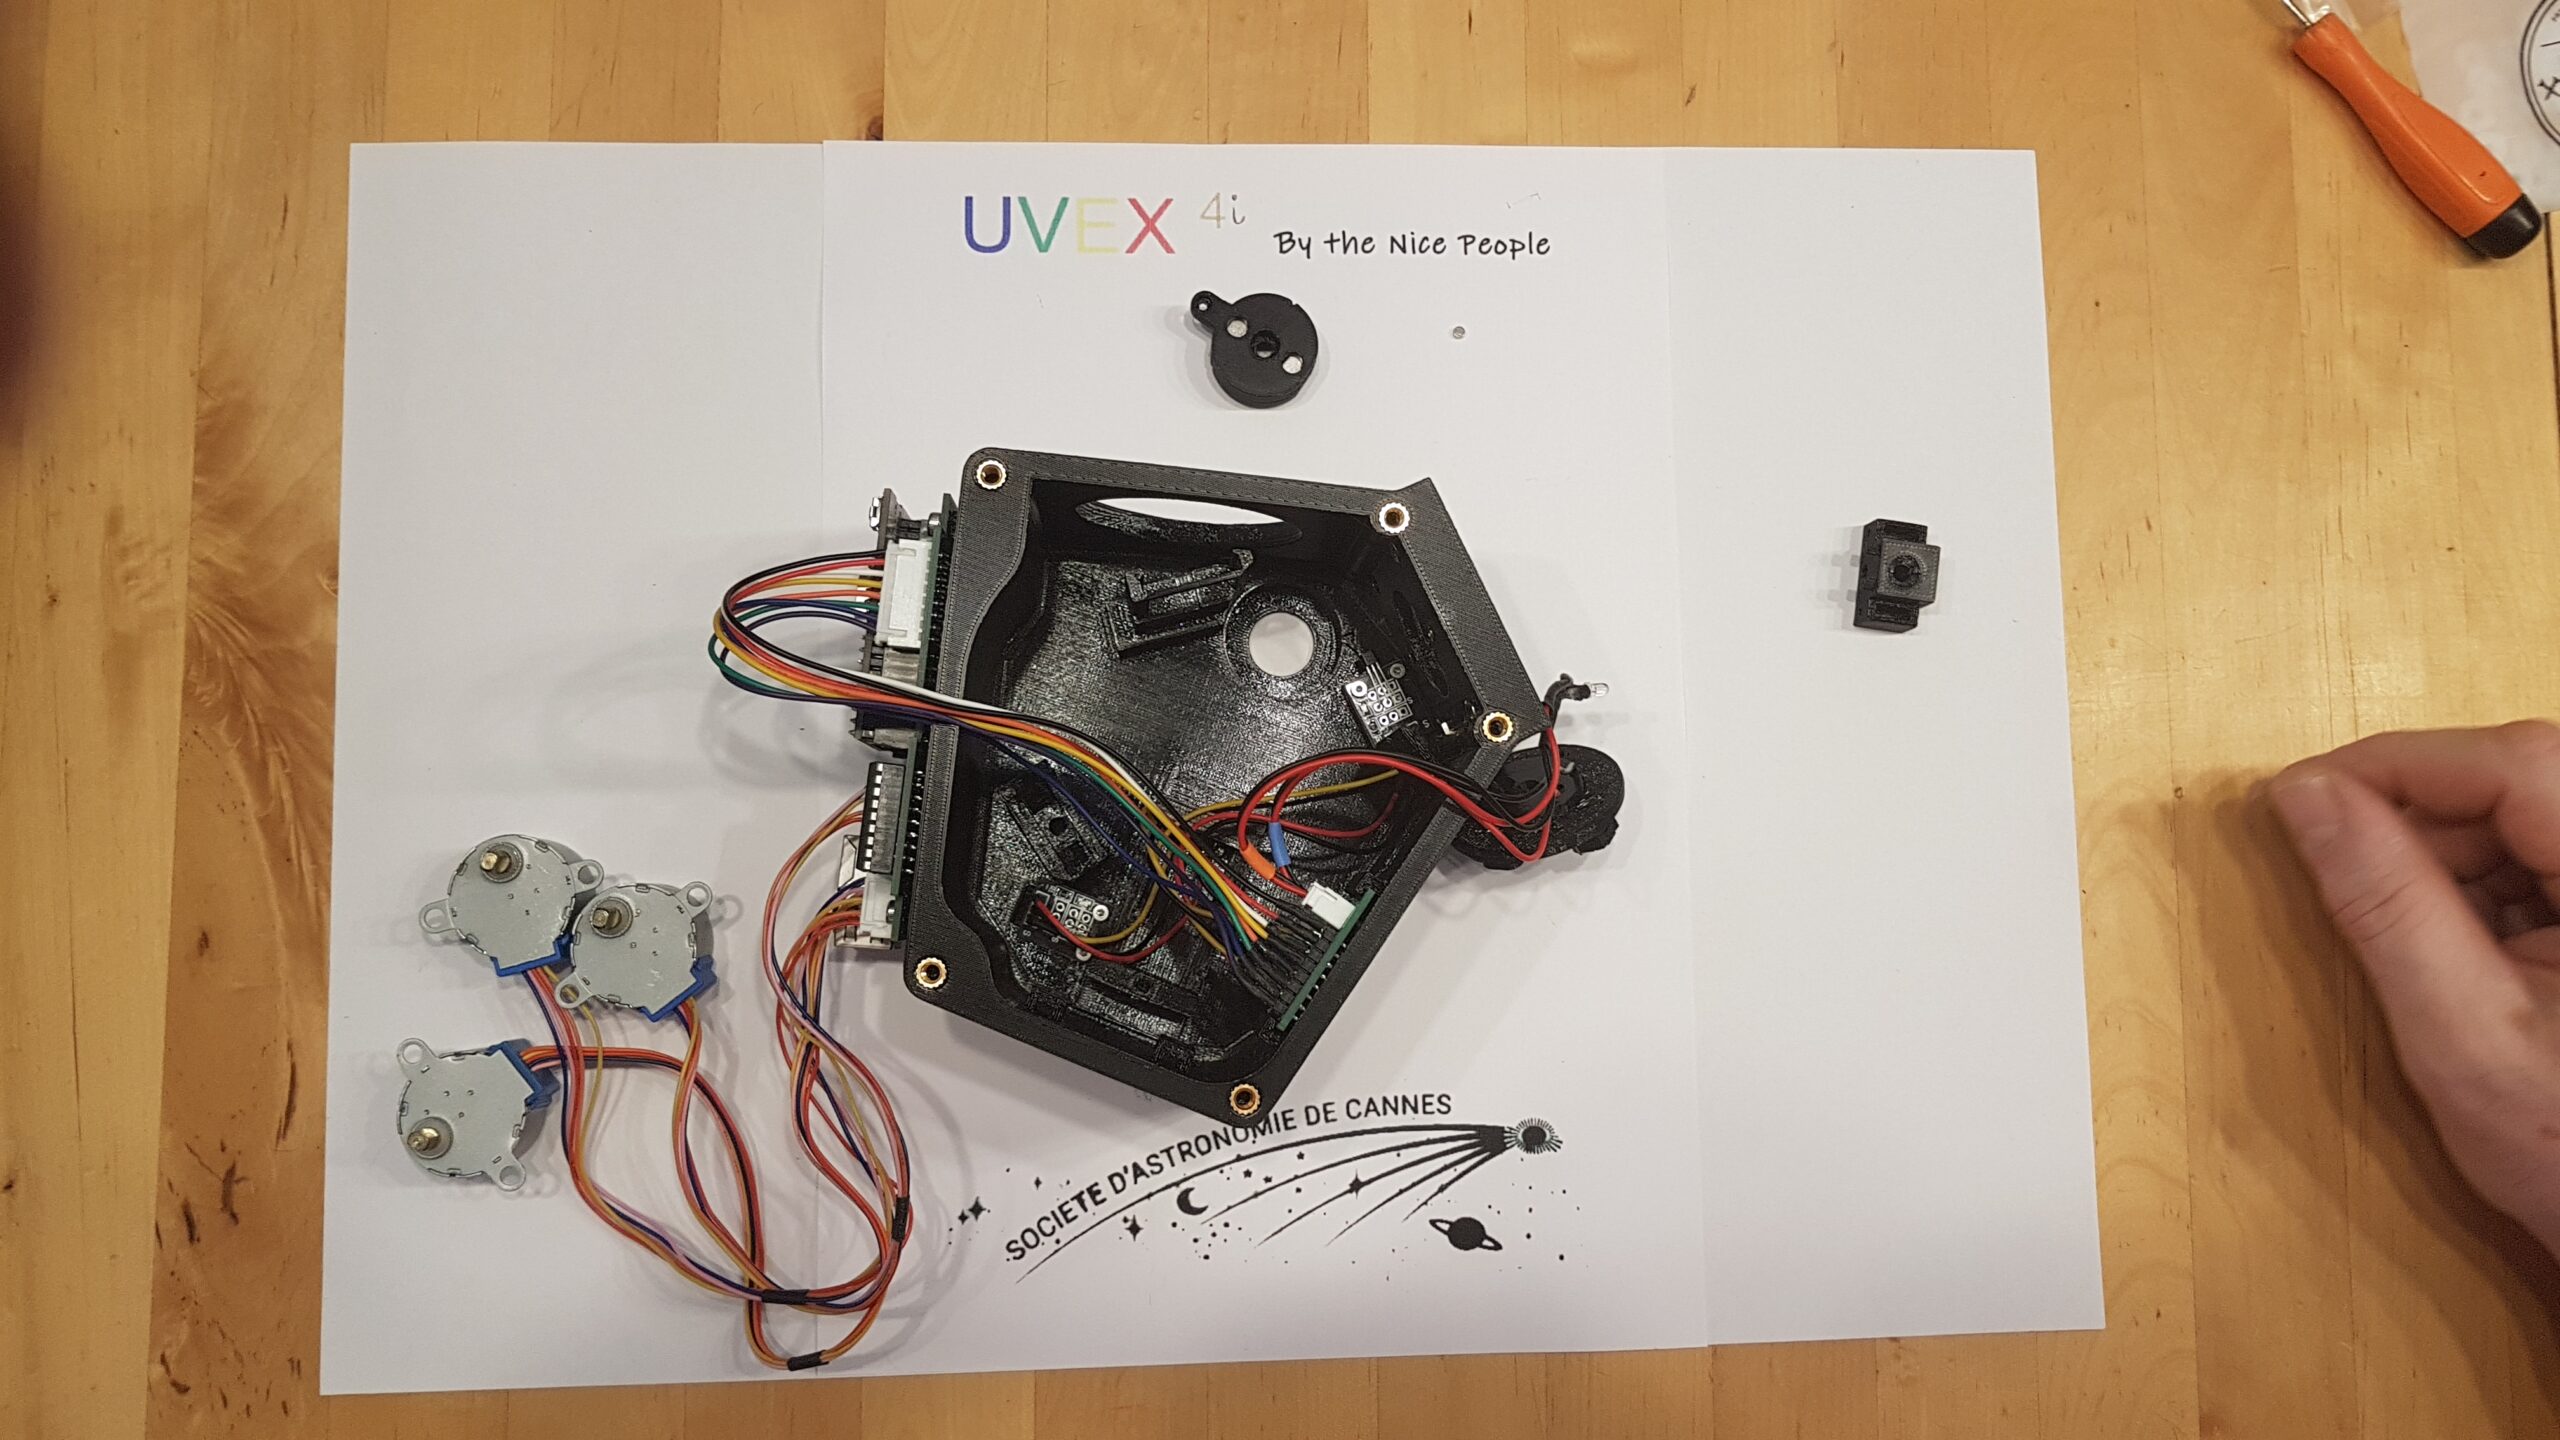
1- Description de l'UVEX4j Motorisé.

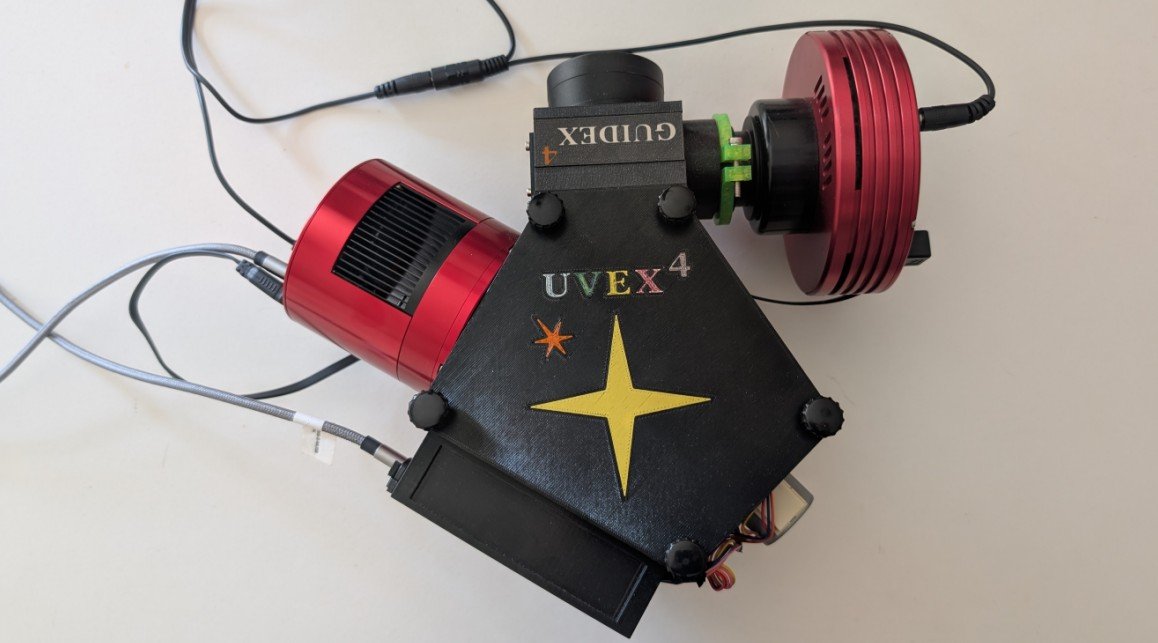
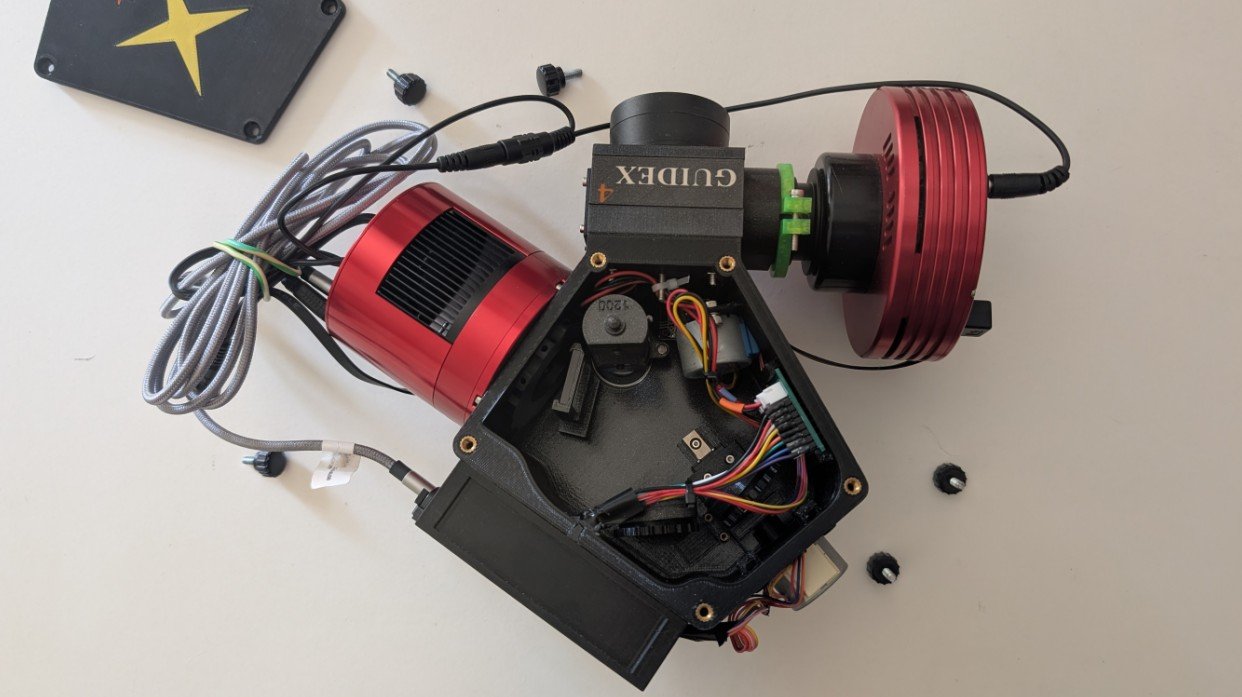
La nouvelle version de l’UVEX4j est robotisée 3 axes et présente les caractéristiques suivantes:
1- Motorisation du réseau, pour un placement précis en longueur d’onde de la zone du spectrale. (réduction 1/100)
2- Motorisation de la mise au point par translation du miroir M2
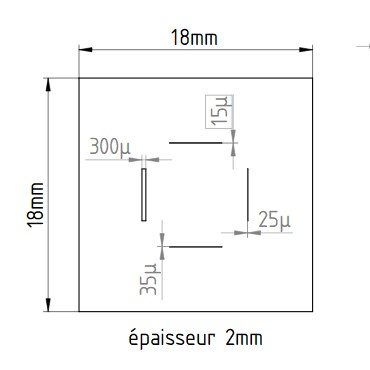
3- Motorisation de la position de la fente, qui permet un ajustement précis de l’inclinaison de la fente et la possibilité de choisir parmi 4 fentes 15, 25, 35 et 100µm

Placer votre UVEX4j sur le doublet du sodium rien de plus facile en deux clics et c’est fait! Régler la mise au point du spectre ou ajuster finement l’inclinaison des raies ou choisir une largeur de fente se fait sans ouvrir le boitier, ni toucher l’UVEX4j. Pour chaque moteur, des capteurs de fin de courses permettent à l’électronique de connaitre rapidement la position du réseau, de la mise au point, et de la fente. Une fois les optiques installées, et le capot fermé, il suffit de connecter l’électronique les réglages s’effectuent avec le logiciel UVEX Manager à la lumière du jour.

Une fois connecté à votre télescope, l’UVEX4j est directement opérationnel pour un contrôle en « Remote » et grâce au Wifi intégré, il peut aussi contrôler le système de calibration, Calibrex4 ou CaliGuide4.

ATTENTION UVEX4j est uniquement compatible avec les caméras dont le back focus est de 6,5mm du type ZWO ASI183, ASI294, ASI1600, ASI 533, ASI 585…

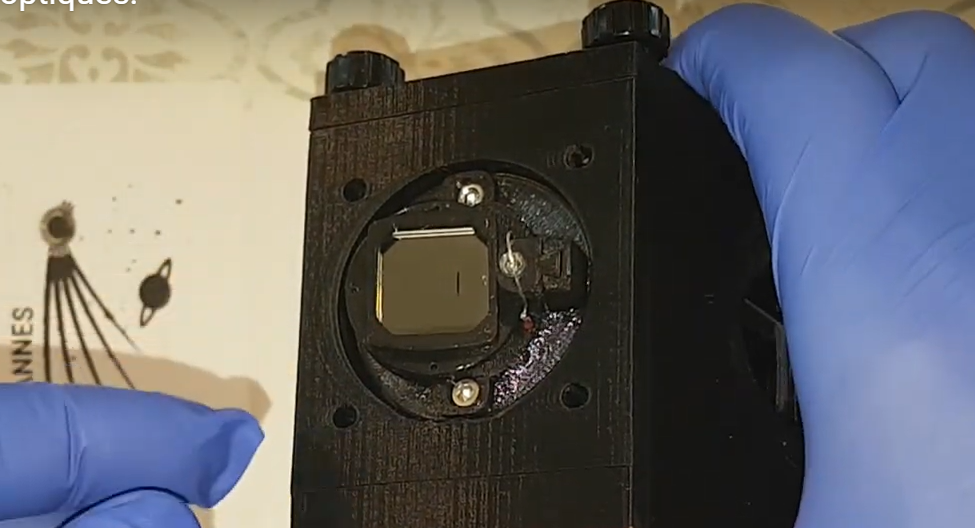
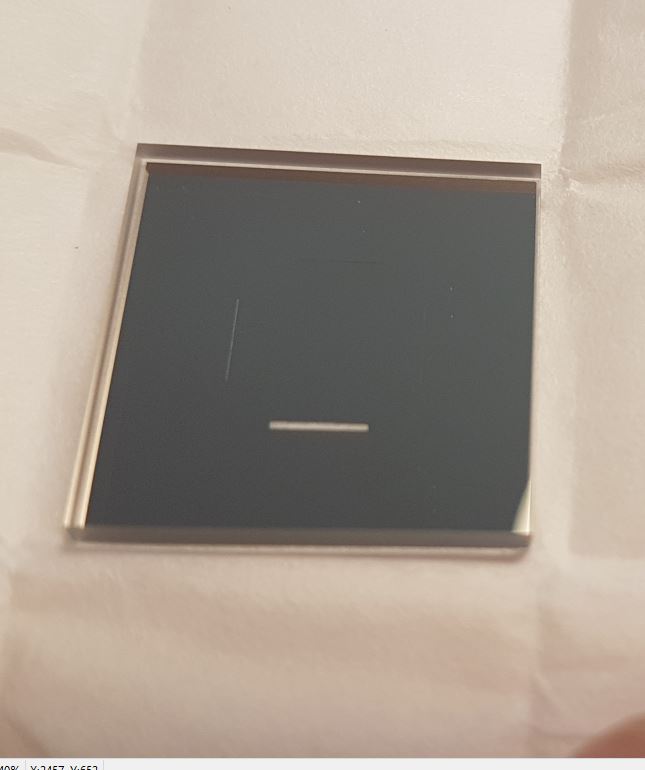
Autre avancée: Nous avons fait fabriqué une multifente sur mesure pour l’UVEX4j en quartz. Avantages:

  • Transparente aux UV
  • Parfaitement plane, robuste
  • Plus grande 18mm x 18mm = plus de champ
  • plus facile pour la reconnaissance de champ
  • Nettoyable facilement

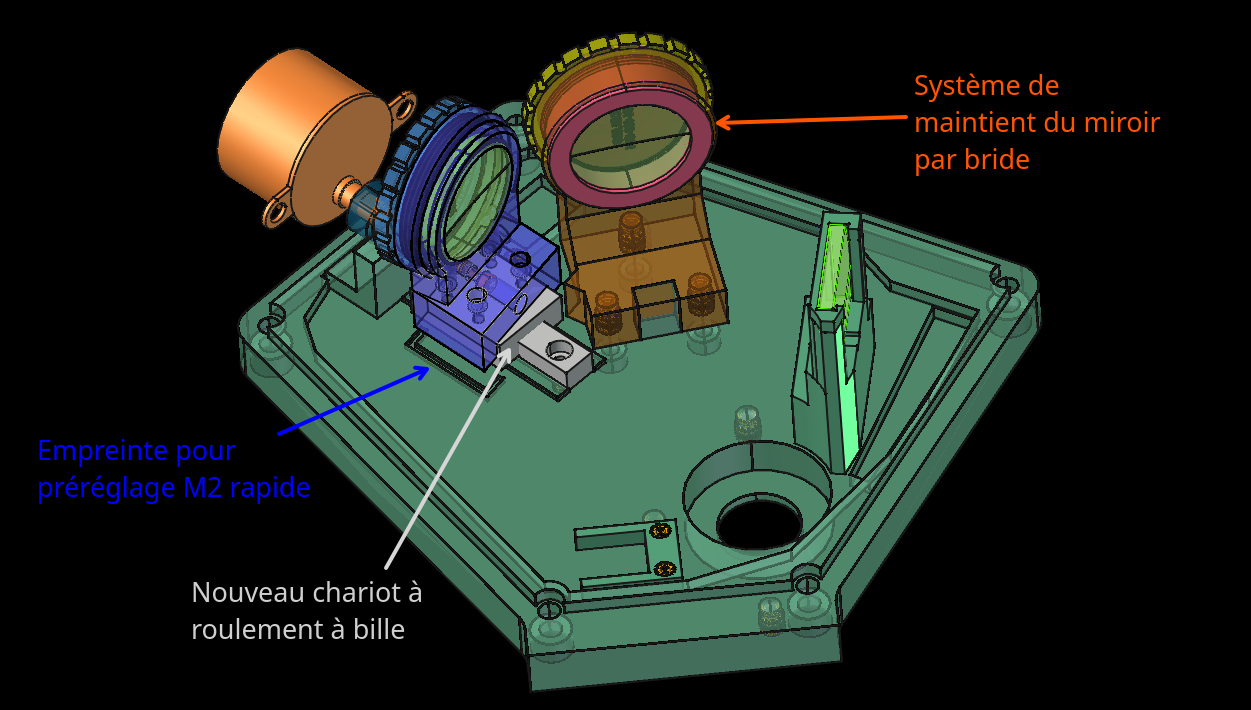
Les supports des miroirs M1 et M2 ont entièrement été repensés:

  • La translation du miroir M2, qui est dorénavant sur un chariot à roulement à bille de type CNC. Lors de la mise au point, le spectre ne bouge quasiment plus en hauteur. 
  • Une butée mécanique qui empêche le désengagement du moteur de mise au point
  • Les supports des miroirs M1 et M2 ont des supports en impression 3D qui permettent un meilleur alignement des optiques (en particulier sur l’axe vertical). Les anciens supports Thorlabs avaient tendance à faire basculer les miroirs vers l’avant.
  • La base comporte un empreinte pour un réglage rapide de la position de mise au point du M2.

2- Le matériel

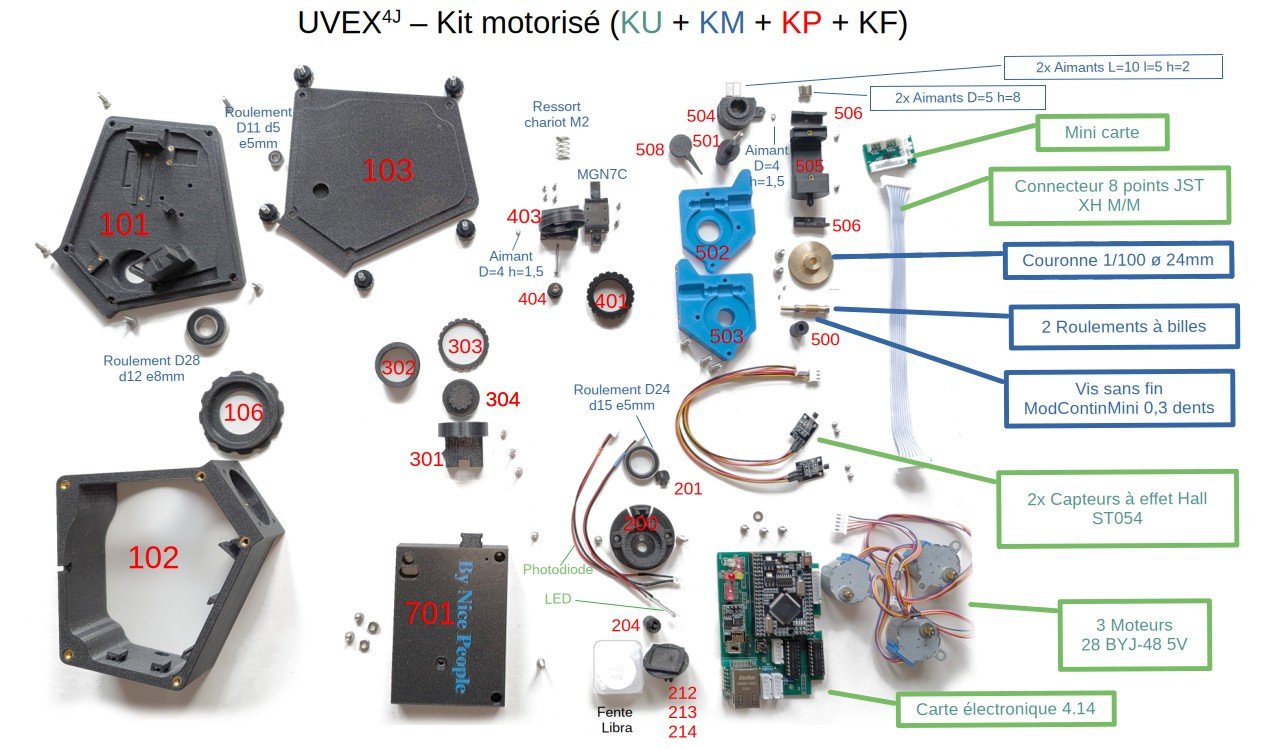
L’UVEX4i se décompose en 5 parties:

– Un kit plastique (KP)
– Un kit Mécanique (KM)
– Un kit Motorisé (KU)
– Un Kit fente (KF) qui contient la fente 4 positions spéciale UVEX4j.
– Un ensemble Optique: 1 Réseau + 2 miroirs qui reste est à votre charge à commander chez Thorlabs.

Vous vous lancez dans la fabrication d’un UVEX4i, alors trois choix s’offre à vous.
1- Imprimer vous même, nous fournissons les STL, et commander vous même la liste du matériel, souder…c’est la version Do It Yourself.
2- Réaliser une partie par vous même, mais commander sur notre site un ou plusieurs Kits pour compléter.
3- Tout commander sur notre site, on s’occupe de vous fournir les 4 Kits complets (KU, KP KF et KM), testé par nos soins.

Alors à vous de choisir!

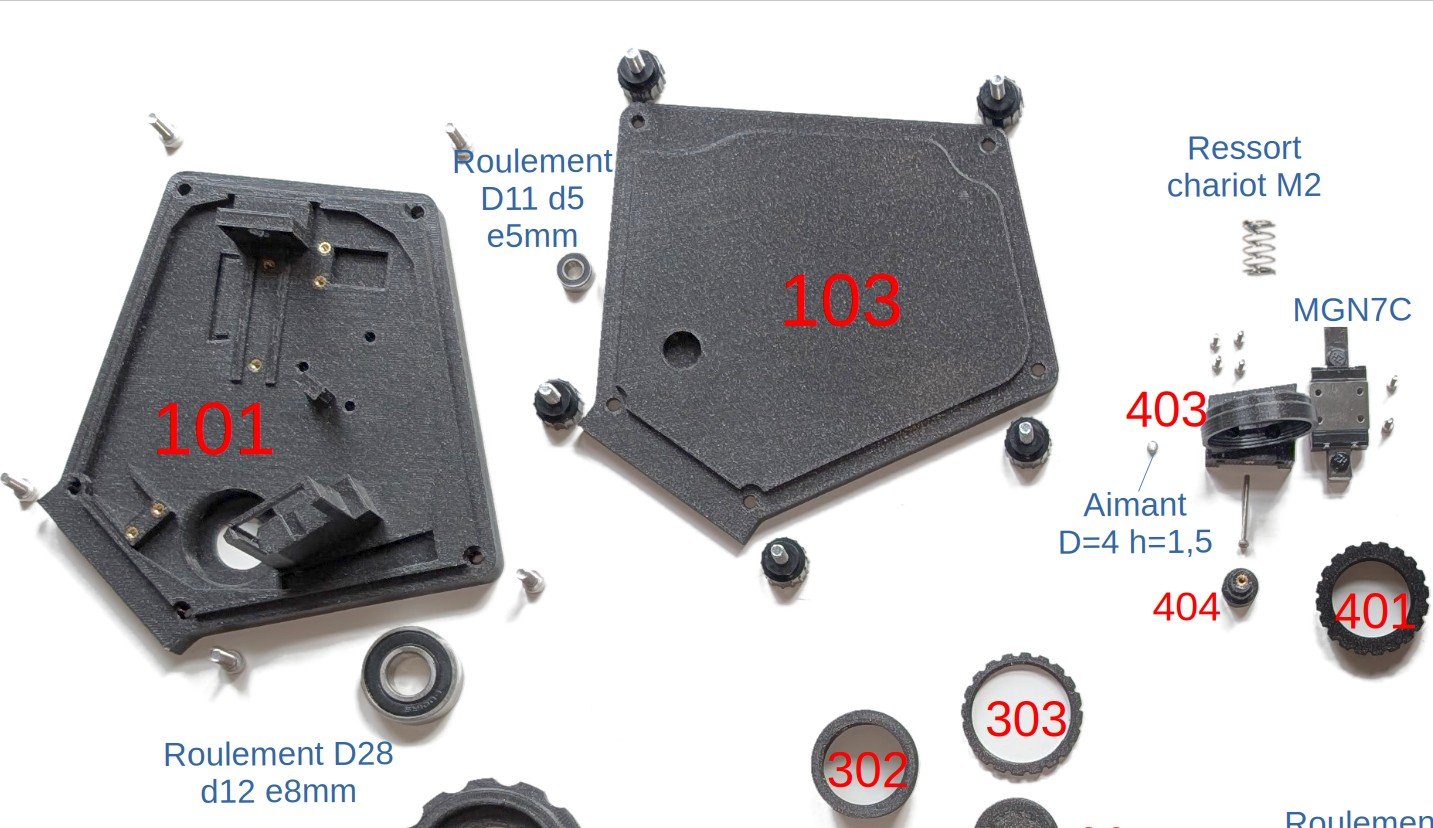
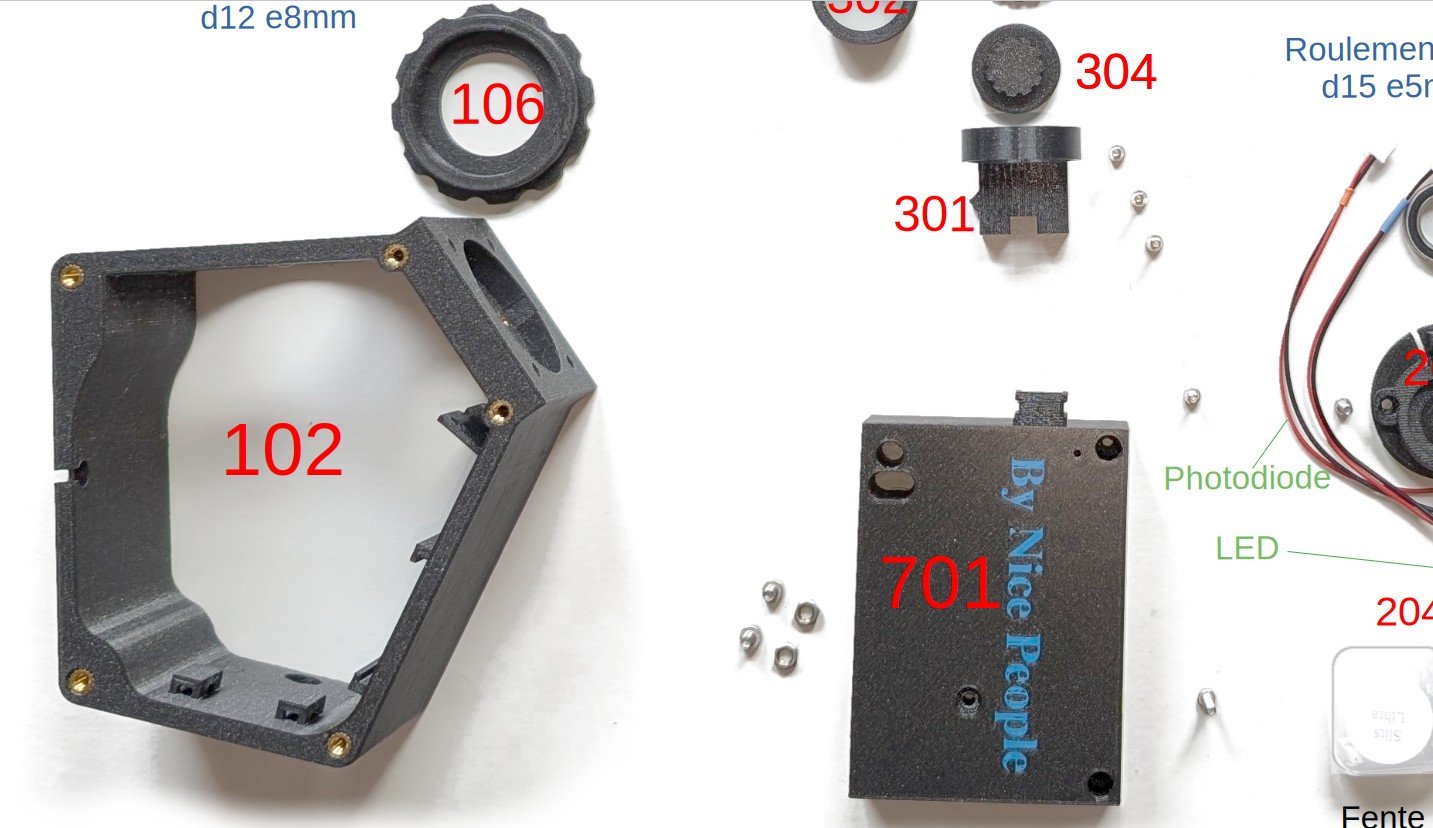
Le kit plastique (KP) contient l’ensemble des plastiques PETG avec inserts de type Ruthex installés. Les pièces plastiques sont débarrassées de leurs supports, nettoyées et rectifiées par nos soins, de façon à ce qu’elles s’adaptent facilement entre elles, sans outil spécial. 

Le Kit mécanique (KM) contient toute la visserie, les aimants, les ressorts, le chariot CNC, les 3 roulements, la couronne + vis sans fin + les 2 roulements de réduction, pour le mouvement fin du réseau. Nous nous chargeons de rassembler l’ensemble de ces pièces pour vous dans des sachets numérotés, il n’y plus qu’à visser ;-).

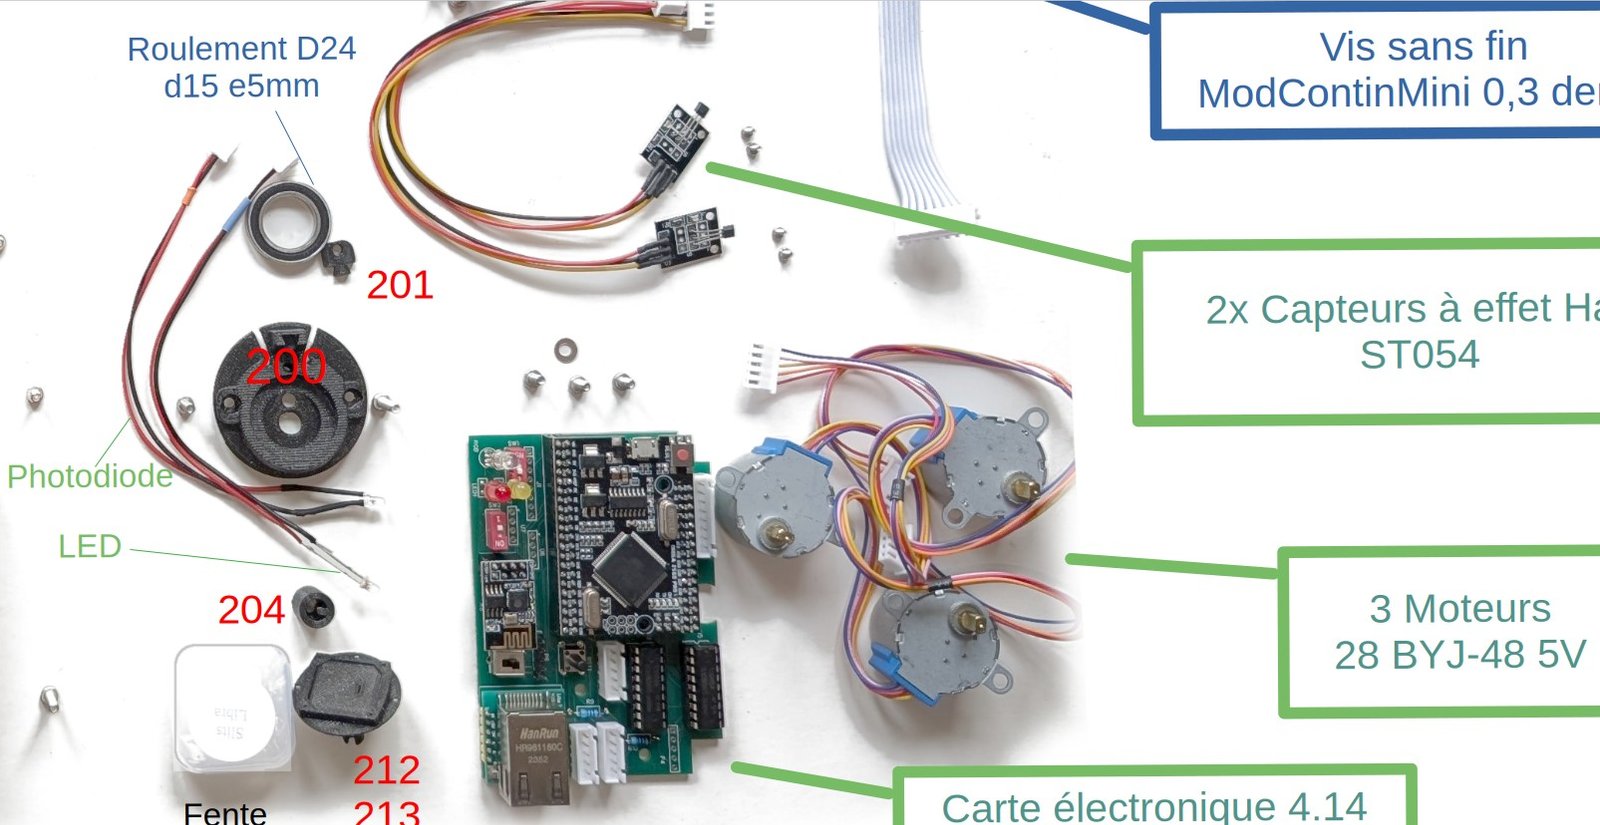
Le Kit motorisation (KU) contient les 3 moteurs pour la rotation du réseau, la mise au point et la rotation de la fente, les 2 cartes électroniques, les microcontrôleurs programmés, les 2 capteurs à effet Hall

Le Kit fente (KF-01) contient la fente 4 positions spéciale UVEX4i, 15, 25, 35 et 300µm.

3- La liste du matériel optique à commander par vous même.

La partie optique est à commander à la société Américaine Thorlabs qui comprend les deux miroirs concaves M1 et M2 ref CM254-100-G01, le réseau et la lentille cylindrique LJ1934L1-A. Les réseaux compatibles sont les ref GR25-0305 300 tr/mm, 600 tr/mm et 1200 tr/mm de 25x25x6mm blazé à 500nm. Une liste de réseaux compatibles au catalogue Thorlabs est dans le fichier Excel ci-dessous, elle correspond aux réseaux que nous avons testé avec l’UVEX4. D’autres réseaux peuvent être utilisés la limite extrême étant 1800 tr/mm. 

4- Etapes de montage de l'UVEX4j

KU 01 - Installation Cartes électroniques

Montage
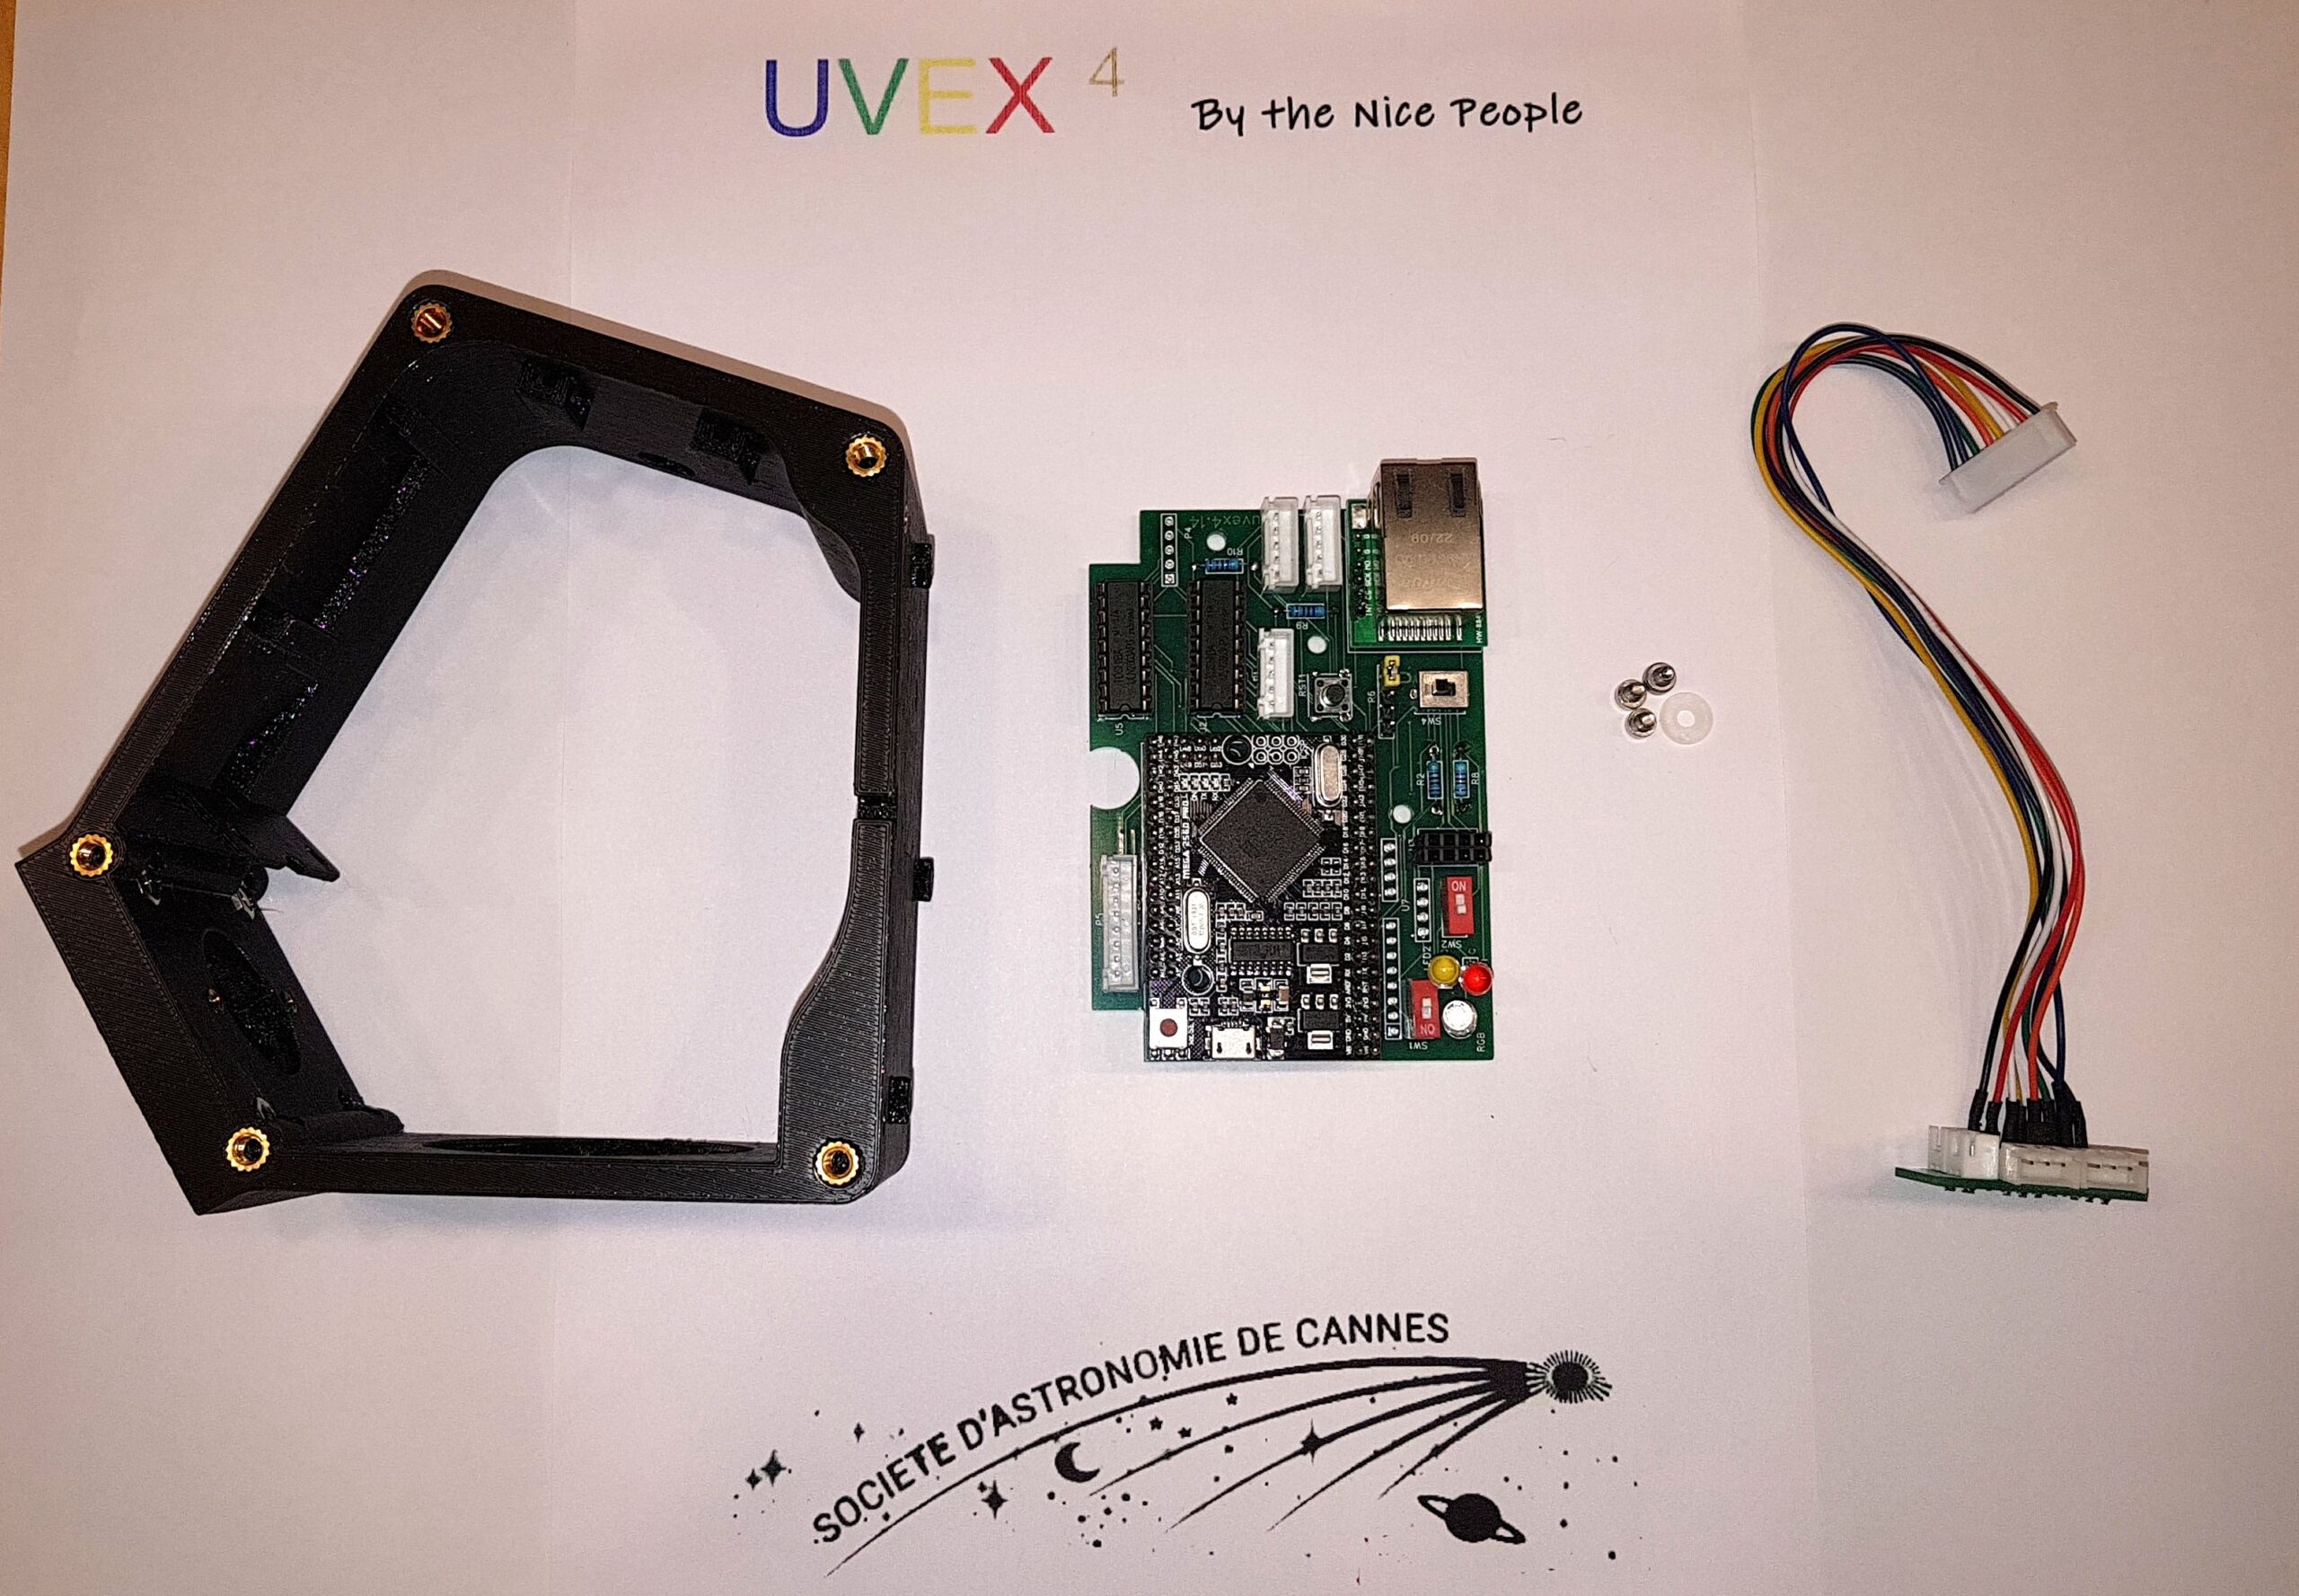
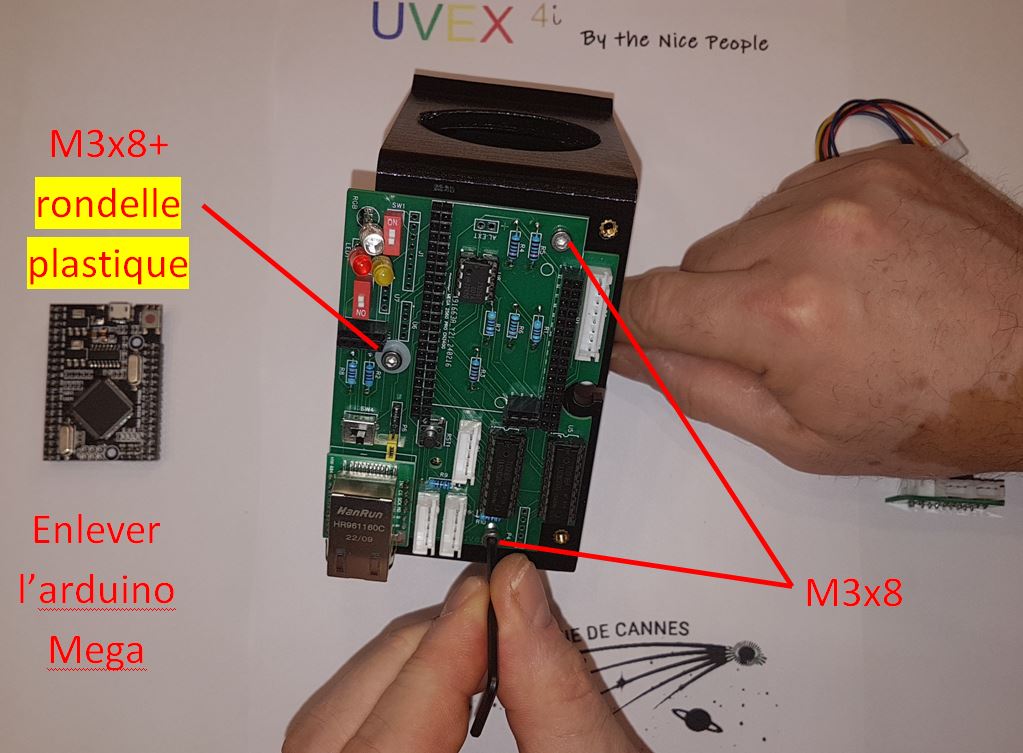
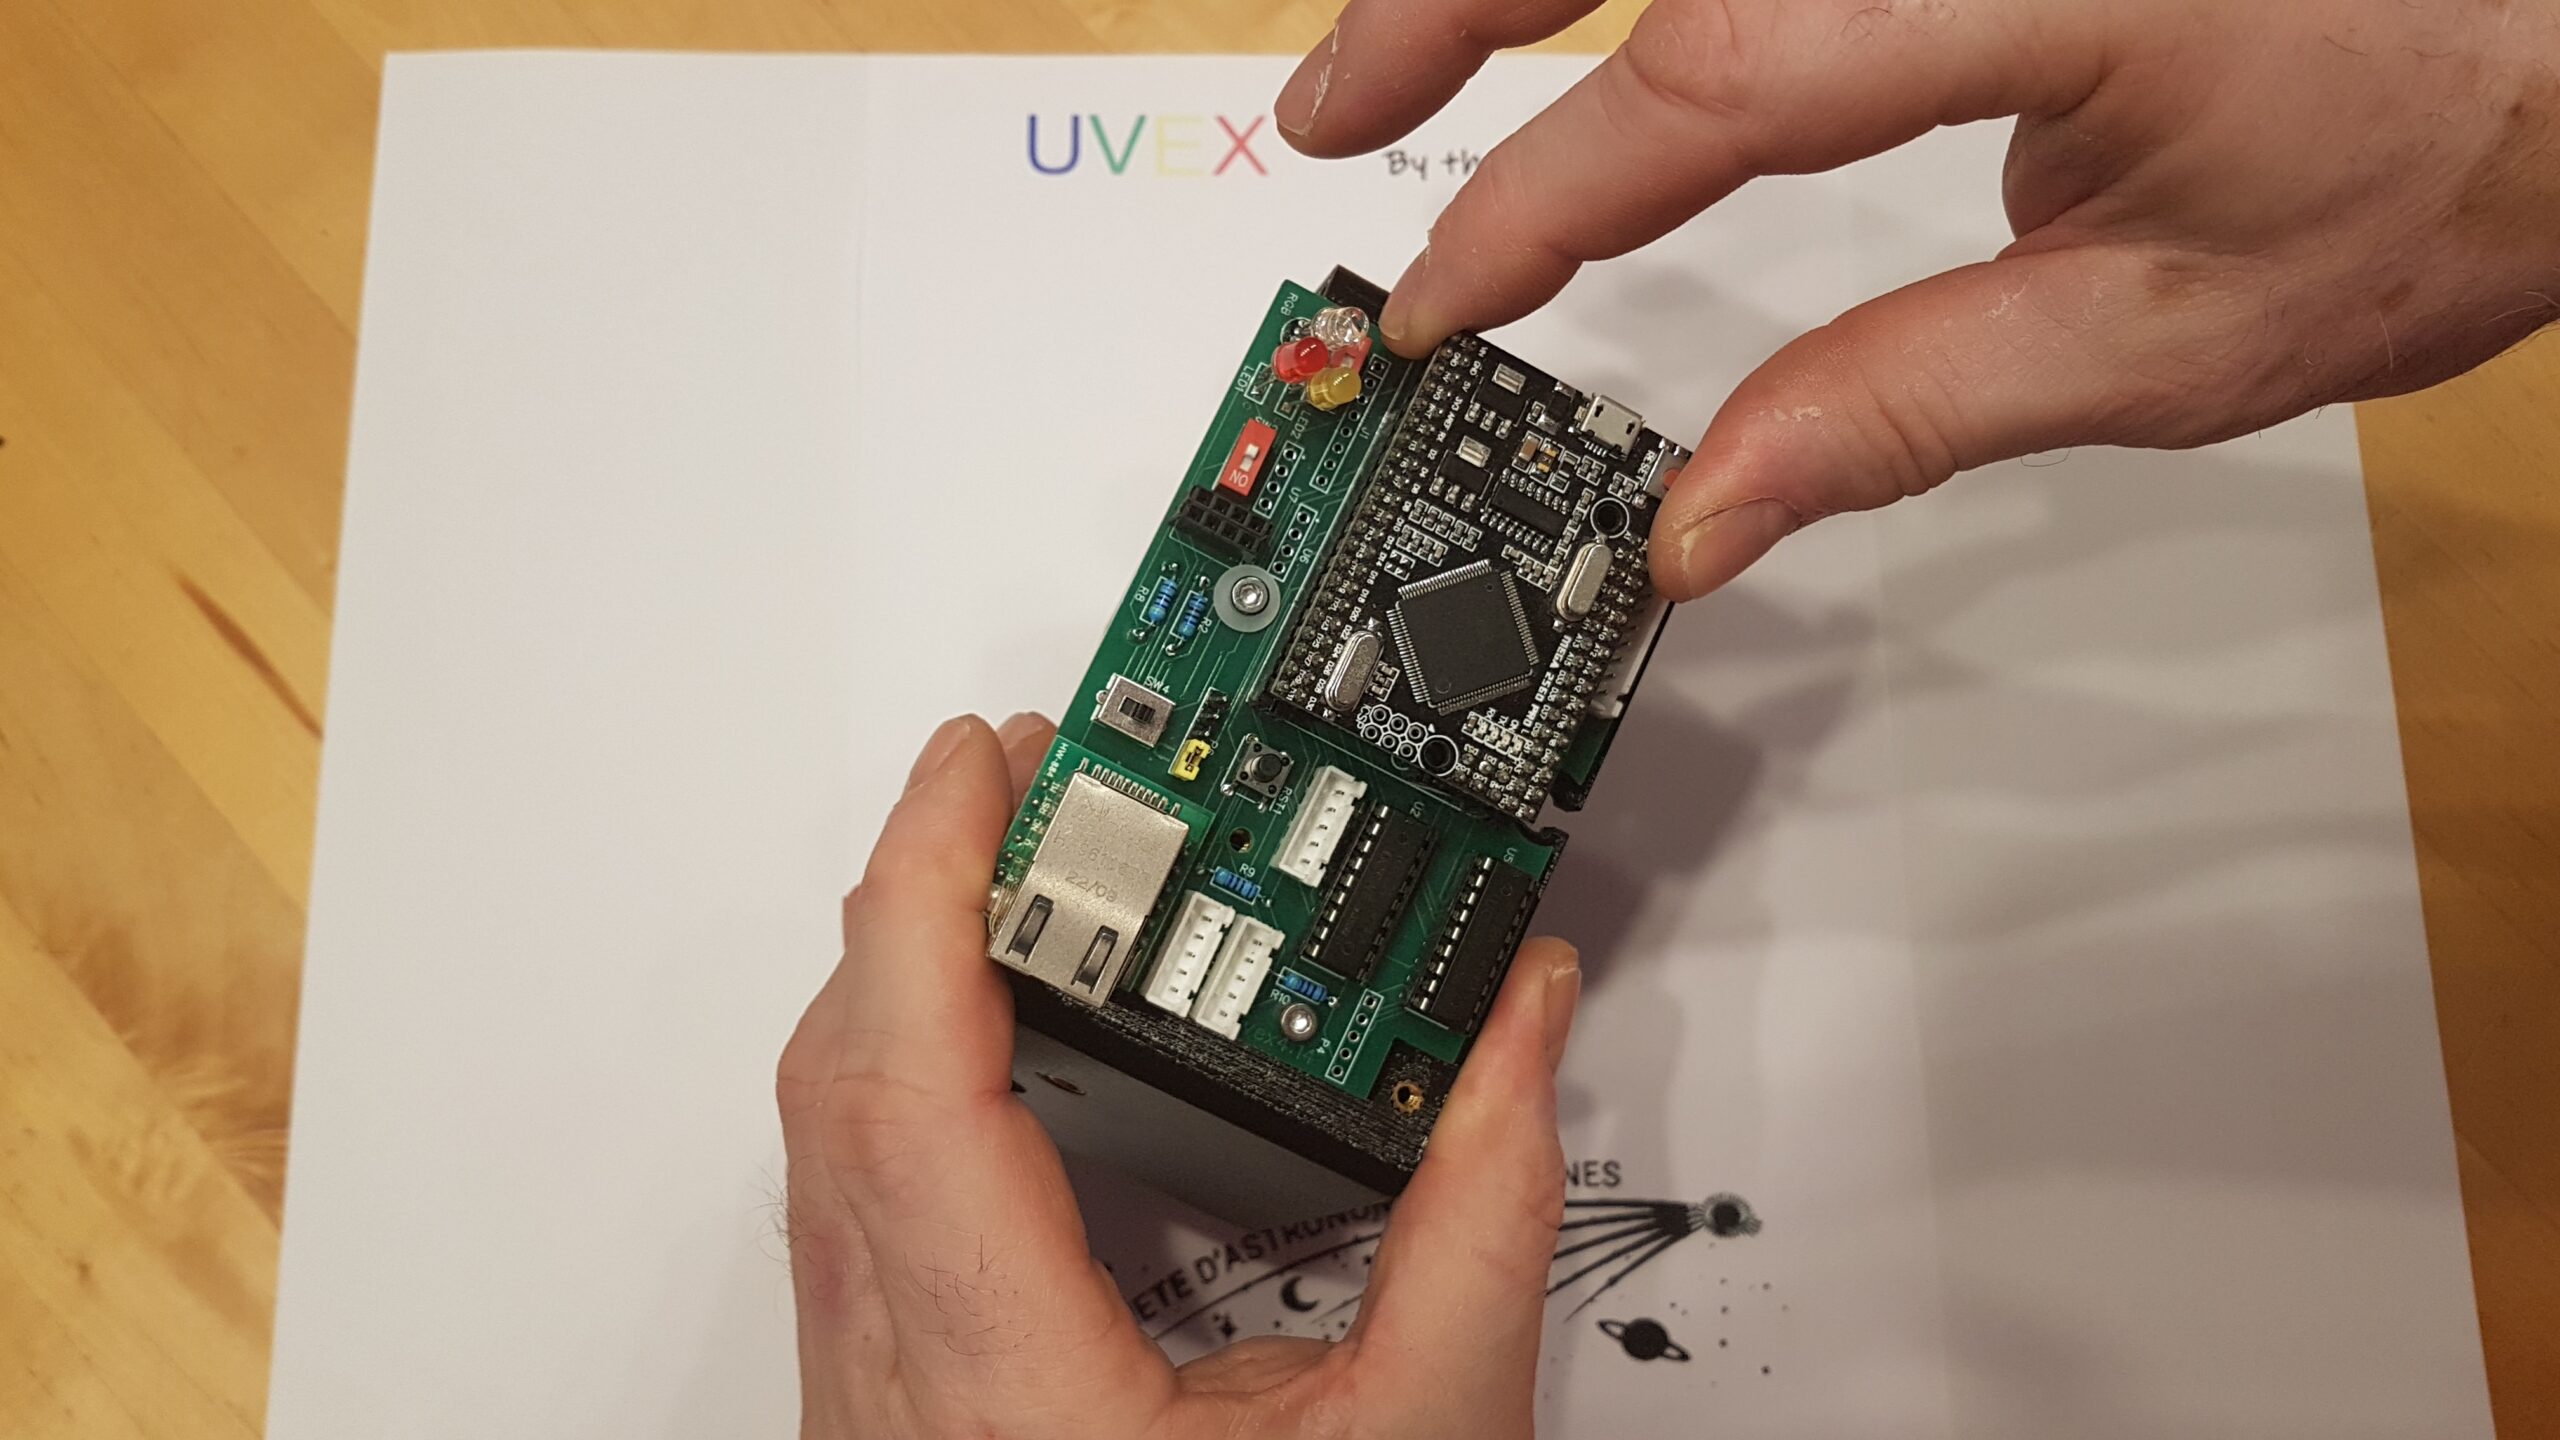
  1. Enlever l’arduino 2560 Pro de son support.
  2. Fixer la carte mère sur le coté du périphérique avec les 3 vis M3x8. Attention la vis du centre doit comporter une rondelle plastique.
  3. Installer l’Arduino Mega 2560 Pro
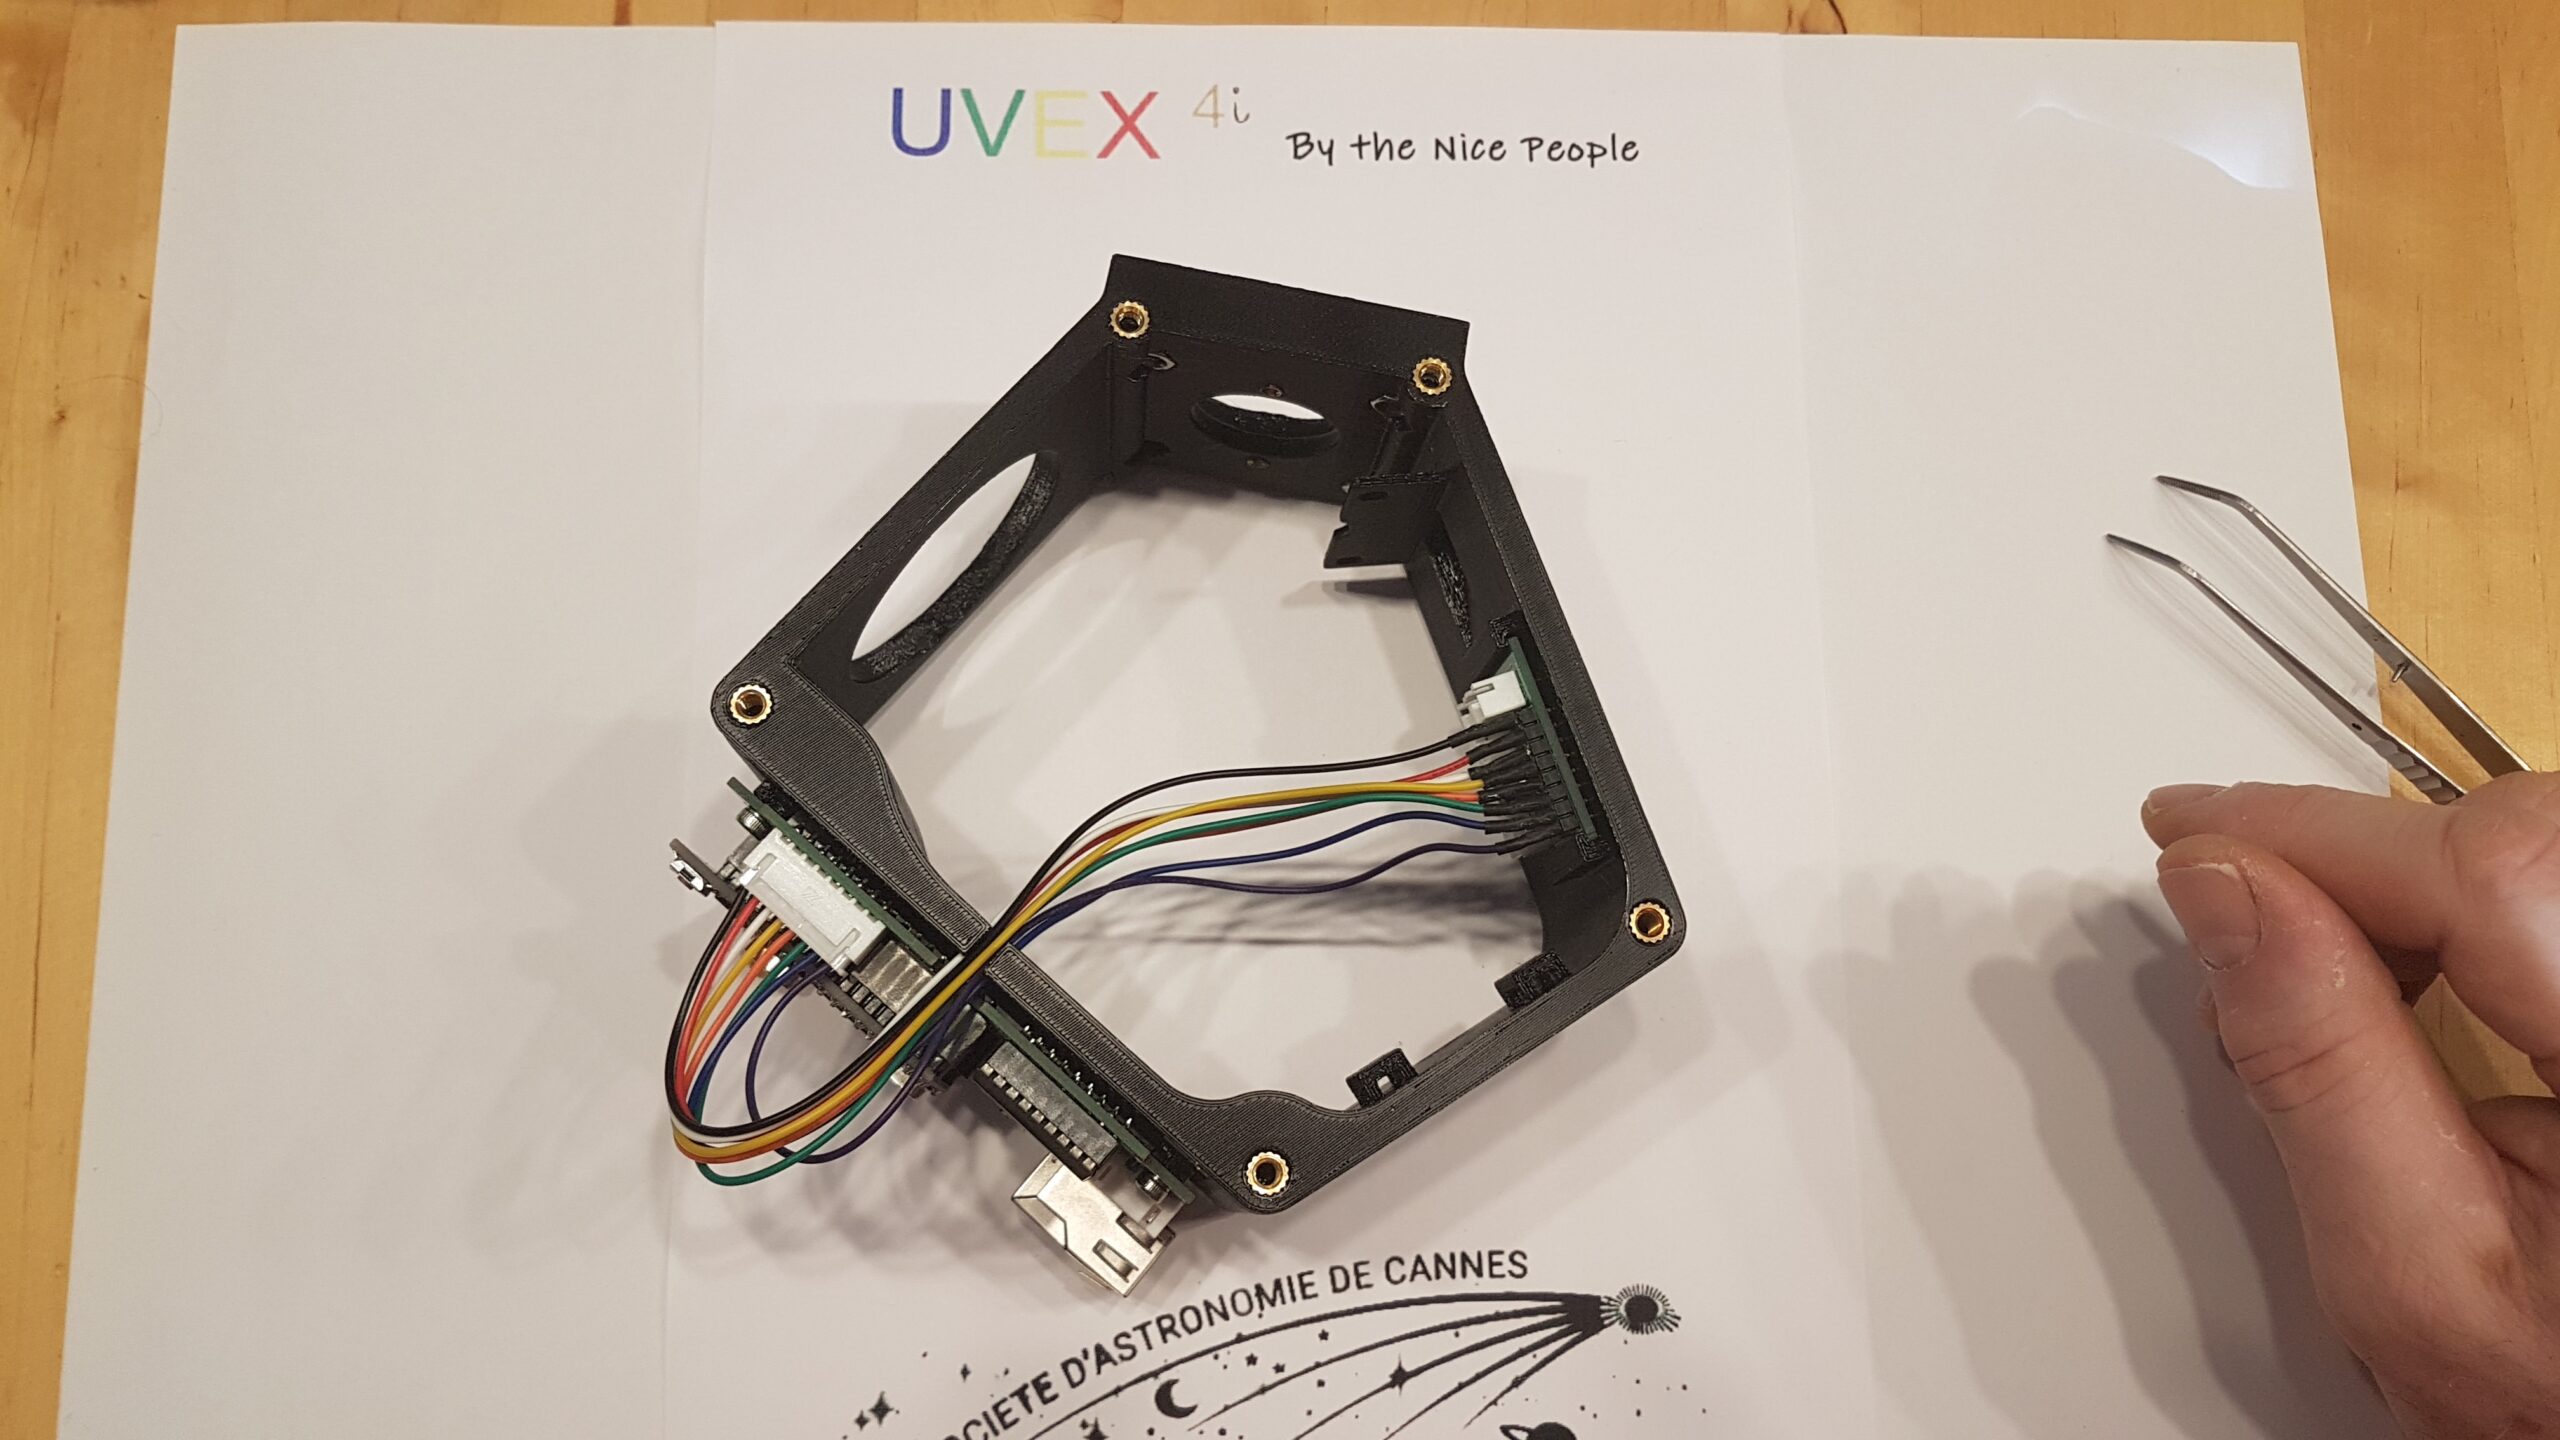
  4. Installer la mini carte dans son logement + connecter à la carte mère avec la nappe 8 brins.
 Matériel sachet KU 01
  • Carte Mère UVEX version 4.13 programmée + Arduino mega 2560 Mini Pro + ESP8266 + W5500
  • 3 vis M3x8 + 1 rondelle pour la fixation de la carte électronique au boîtier
  • Minicarte relais montée
  • Nappe de connexion 8 brins

Matériel plastique KP

  •  102_périphérique.stl


KU 02 - Installation 2 capteurs Effet Hall

Montage
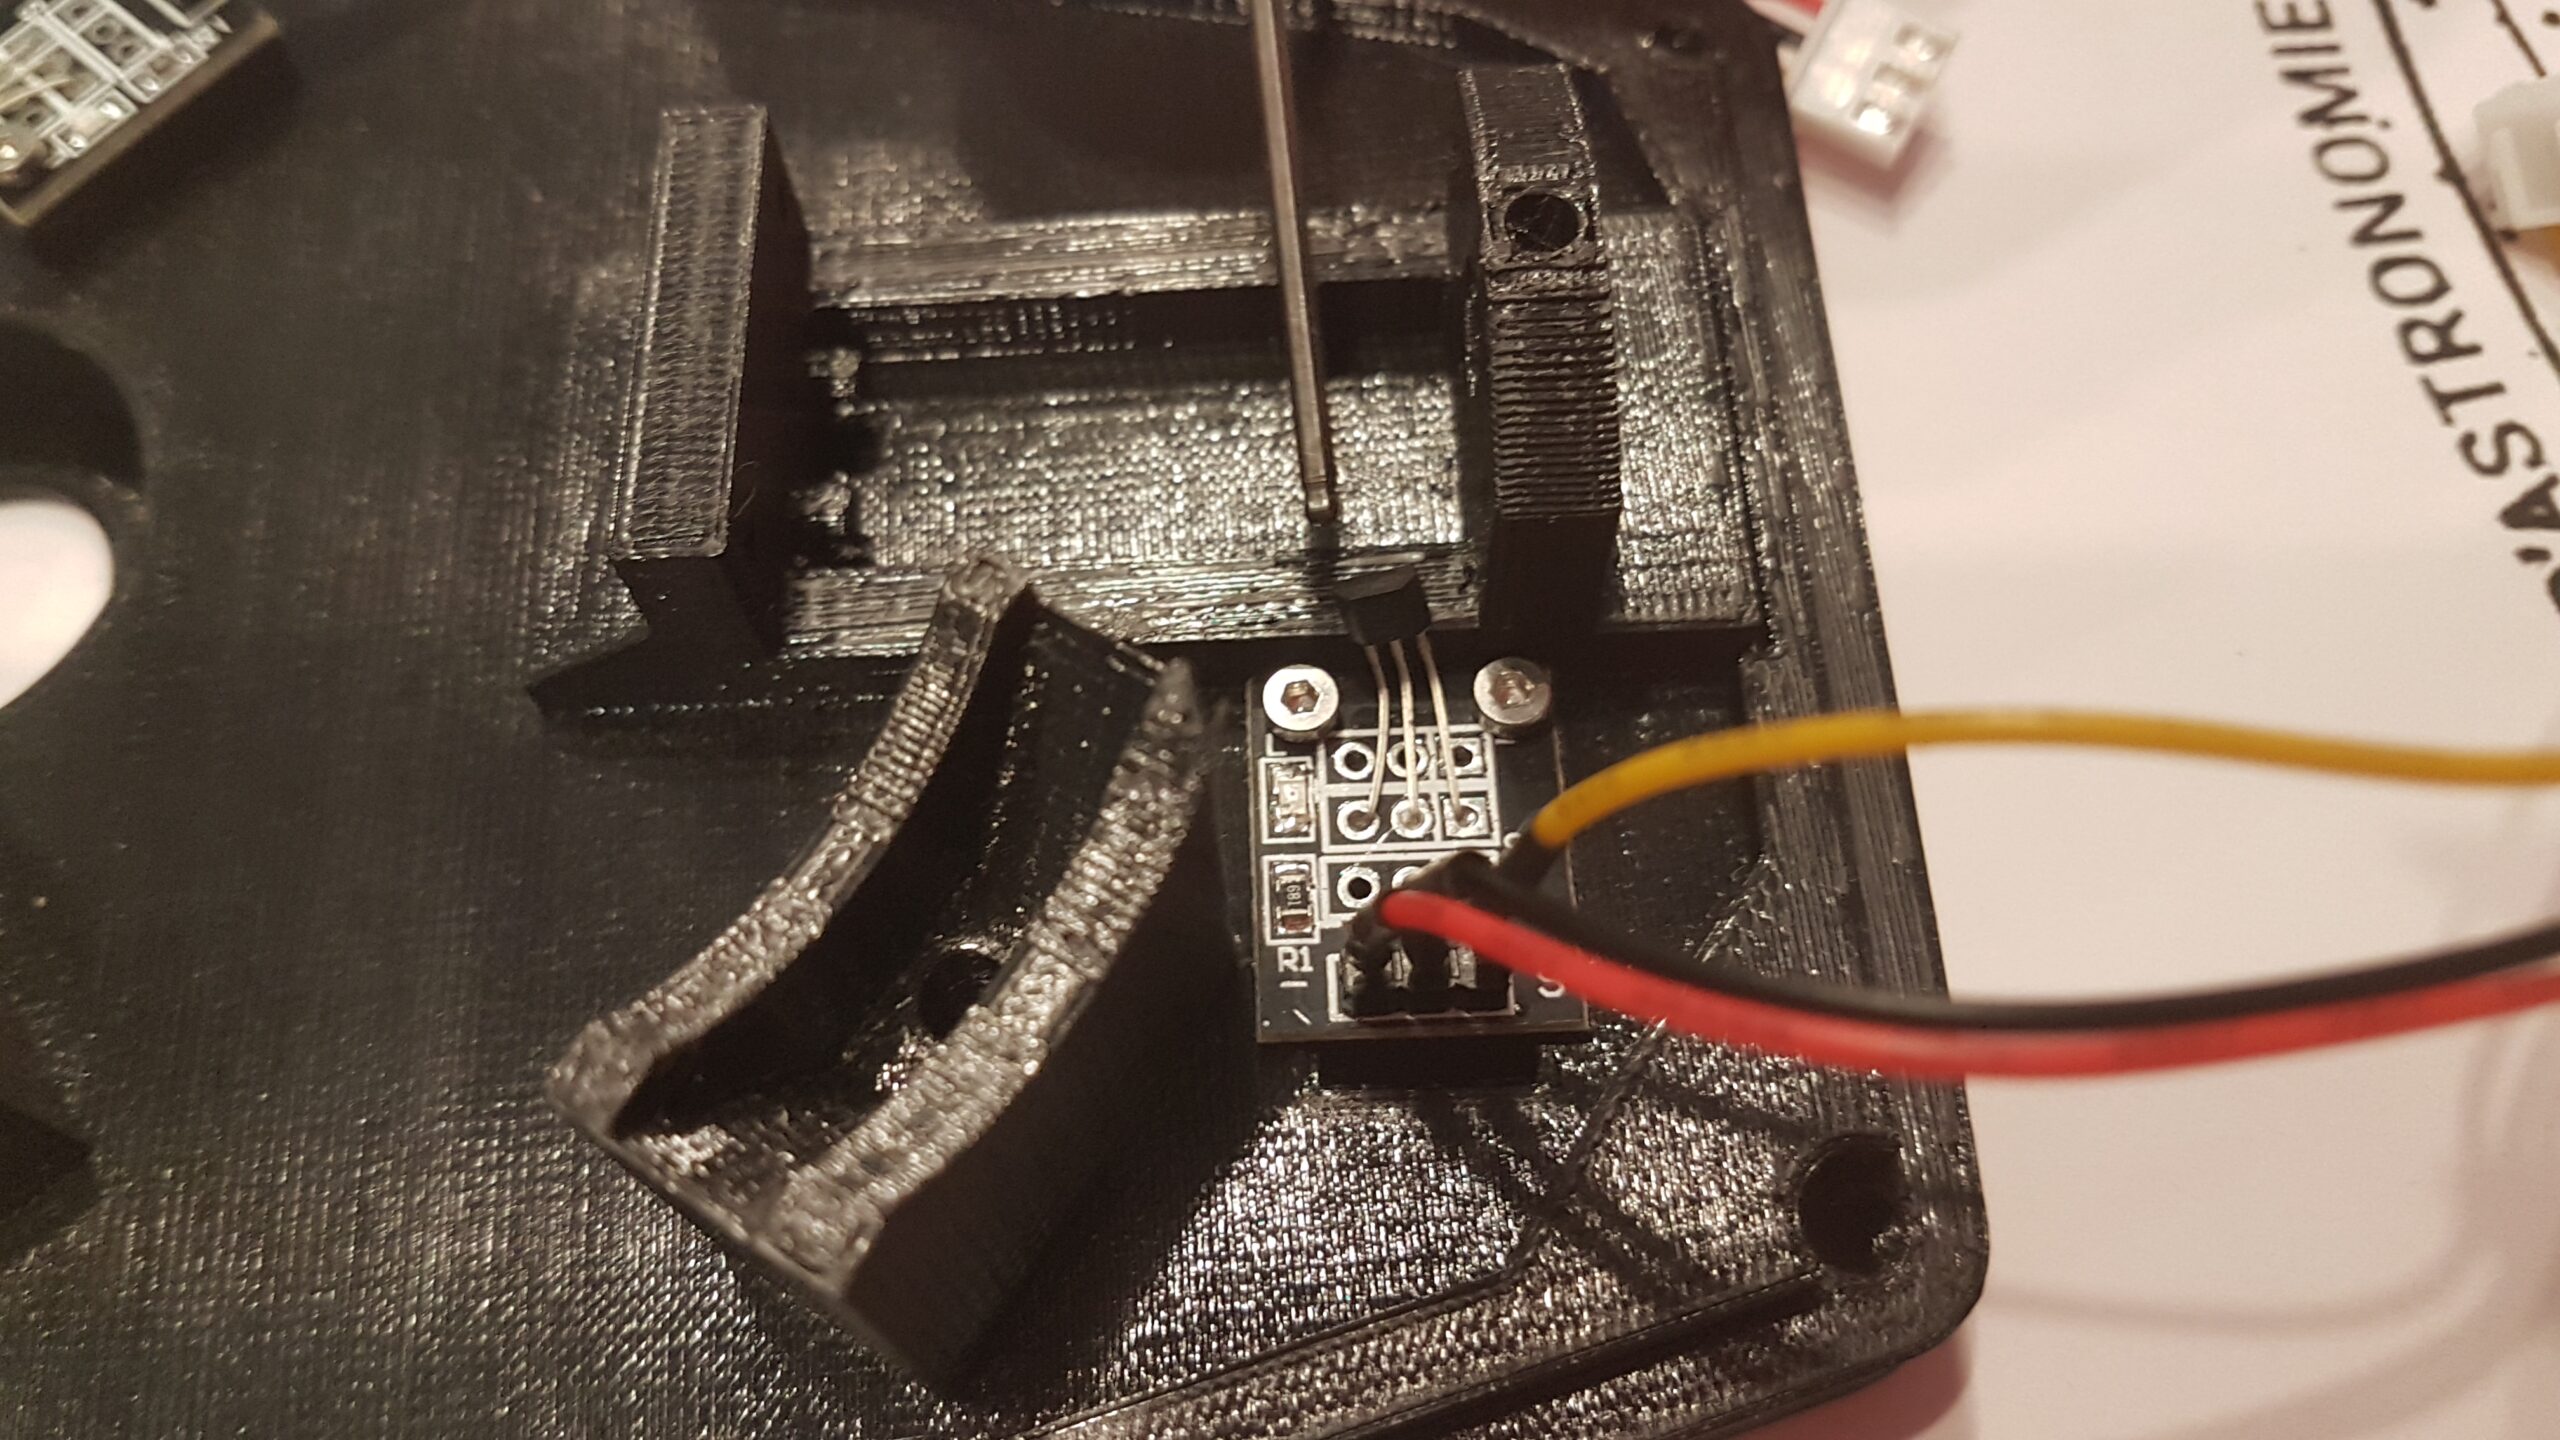
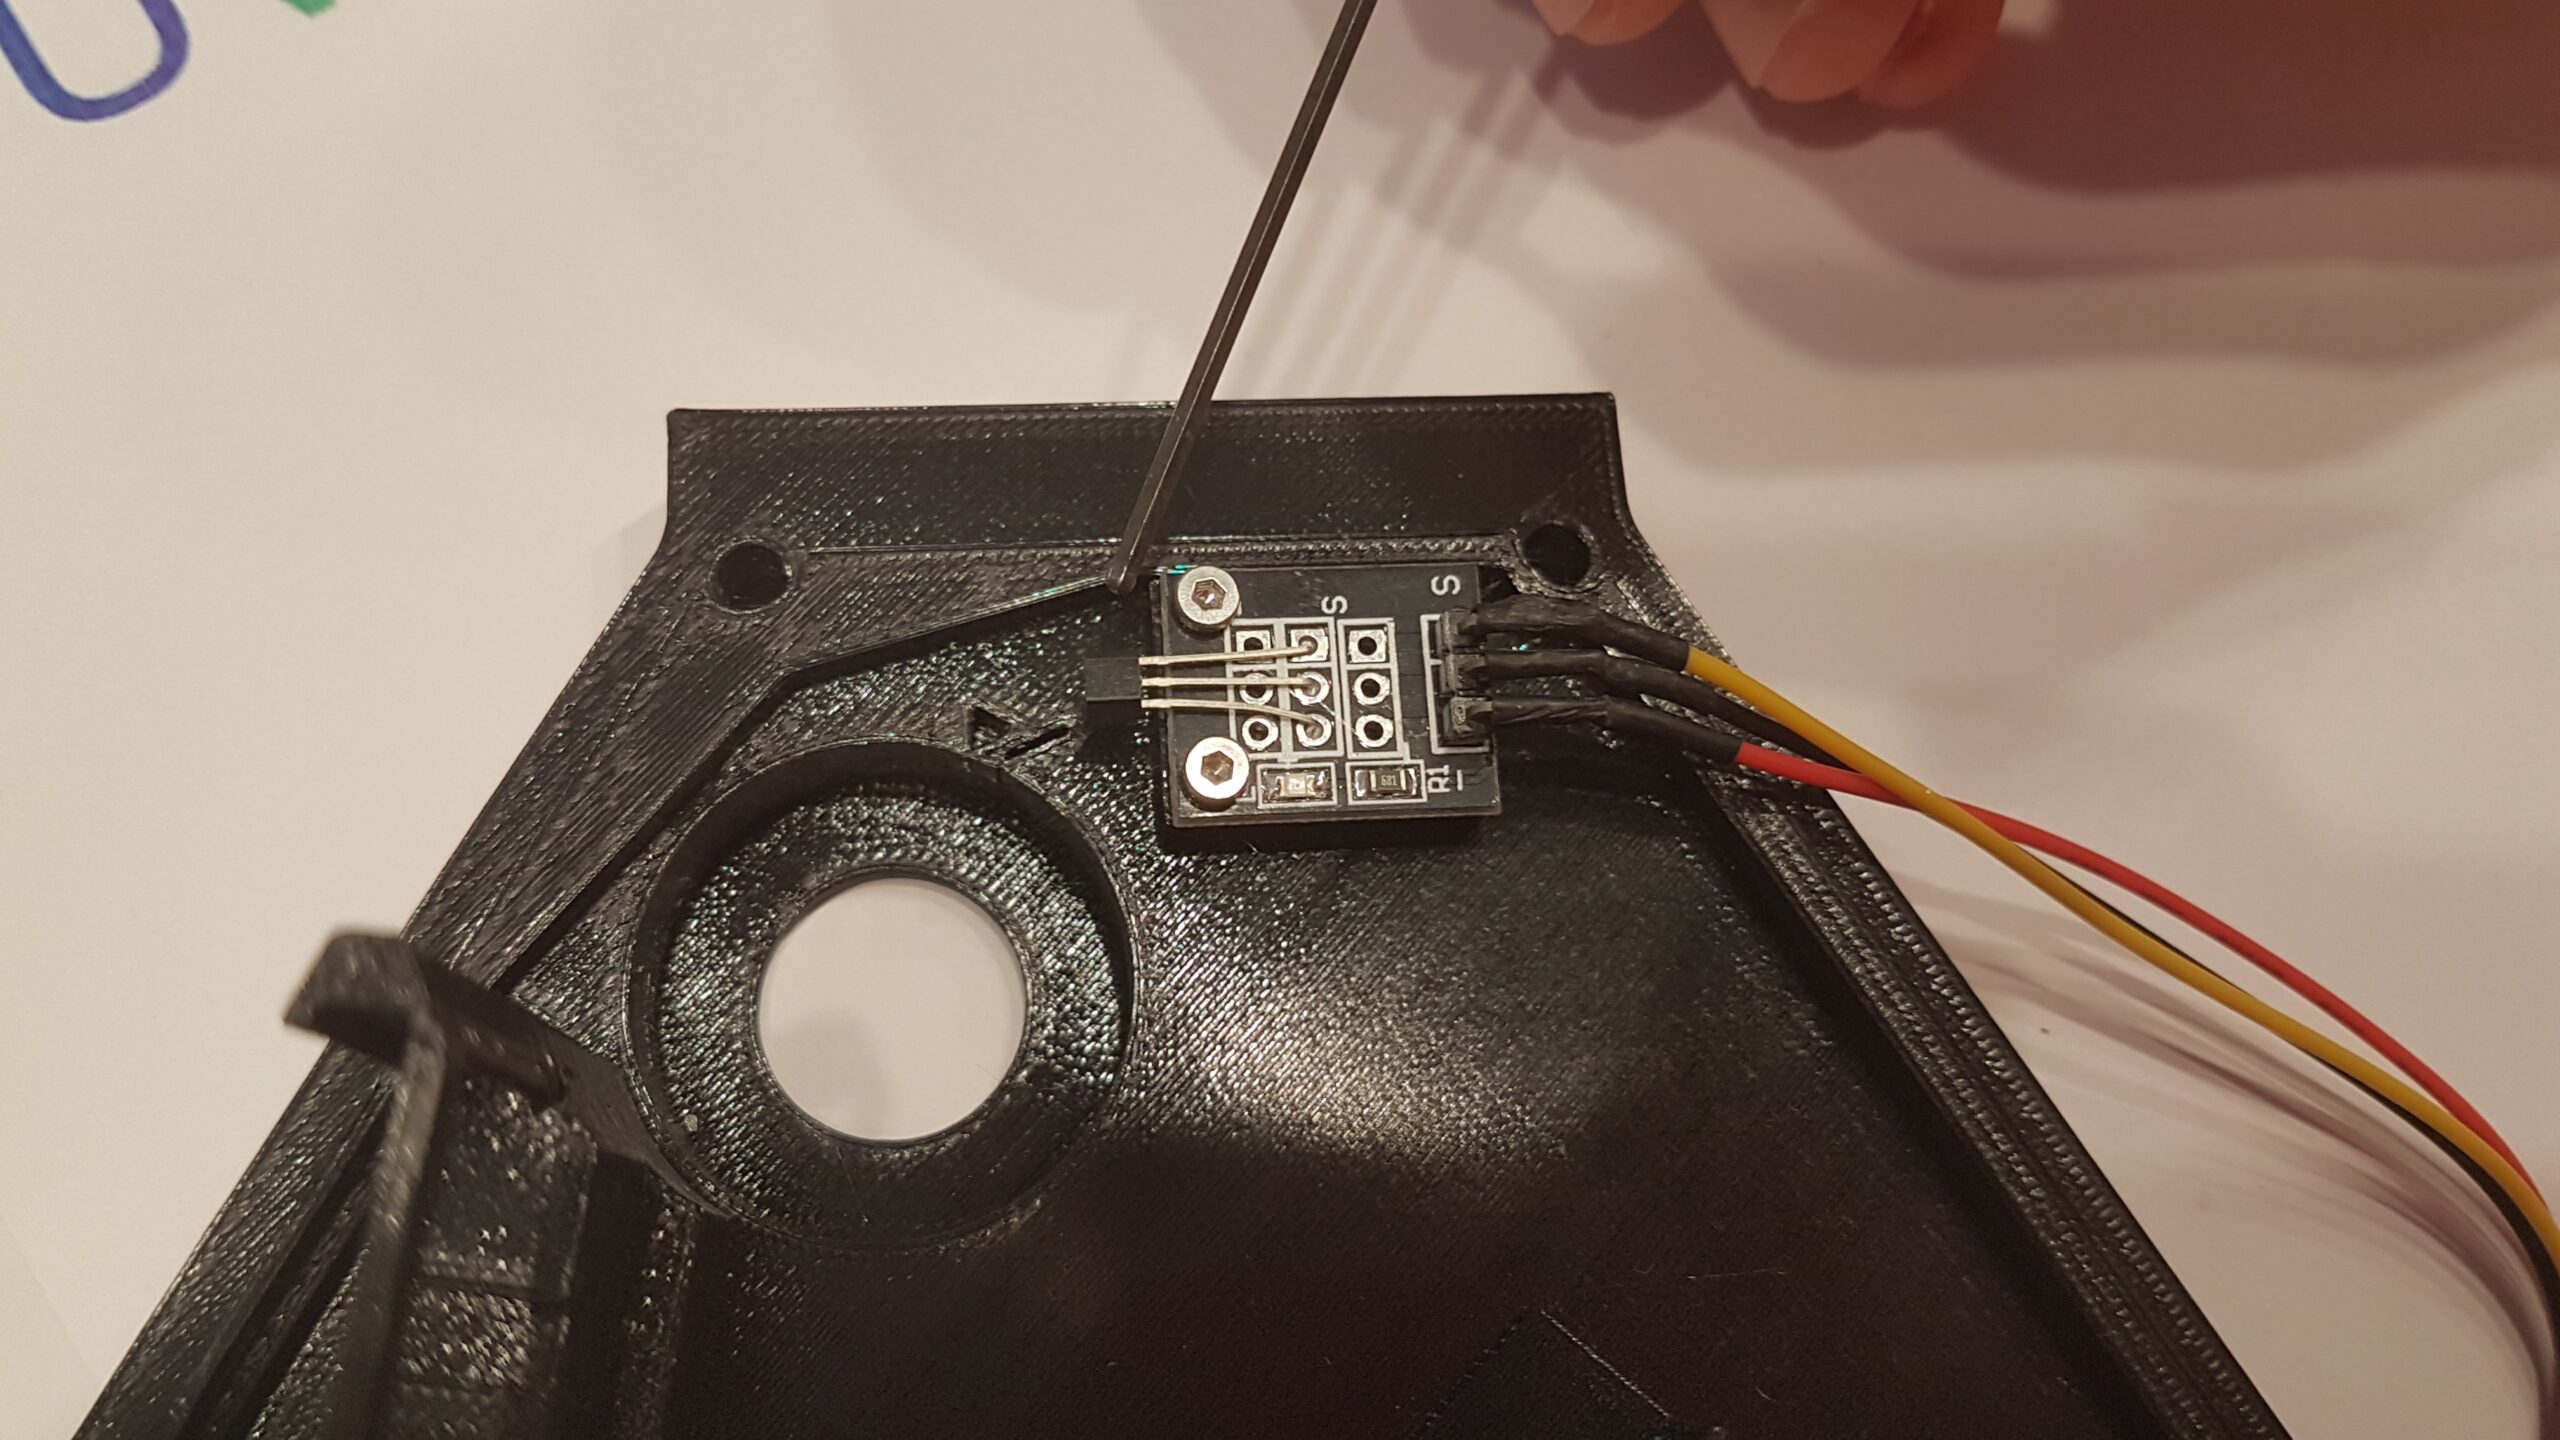
  1. Fixer le capteur Hall de réseau avec les 2 vis M2
  2. Fixer le capteur Hall de mise au point (capteur relevé) avec les 2 vis M2

Matériel sachet KU 02

  • 2 capteurs effet hall ST054
  • 4 vis M2x4 pour fixation capteur à effet hall.

Matériel plastique KP

  •  101_base.stl


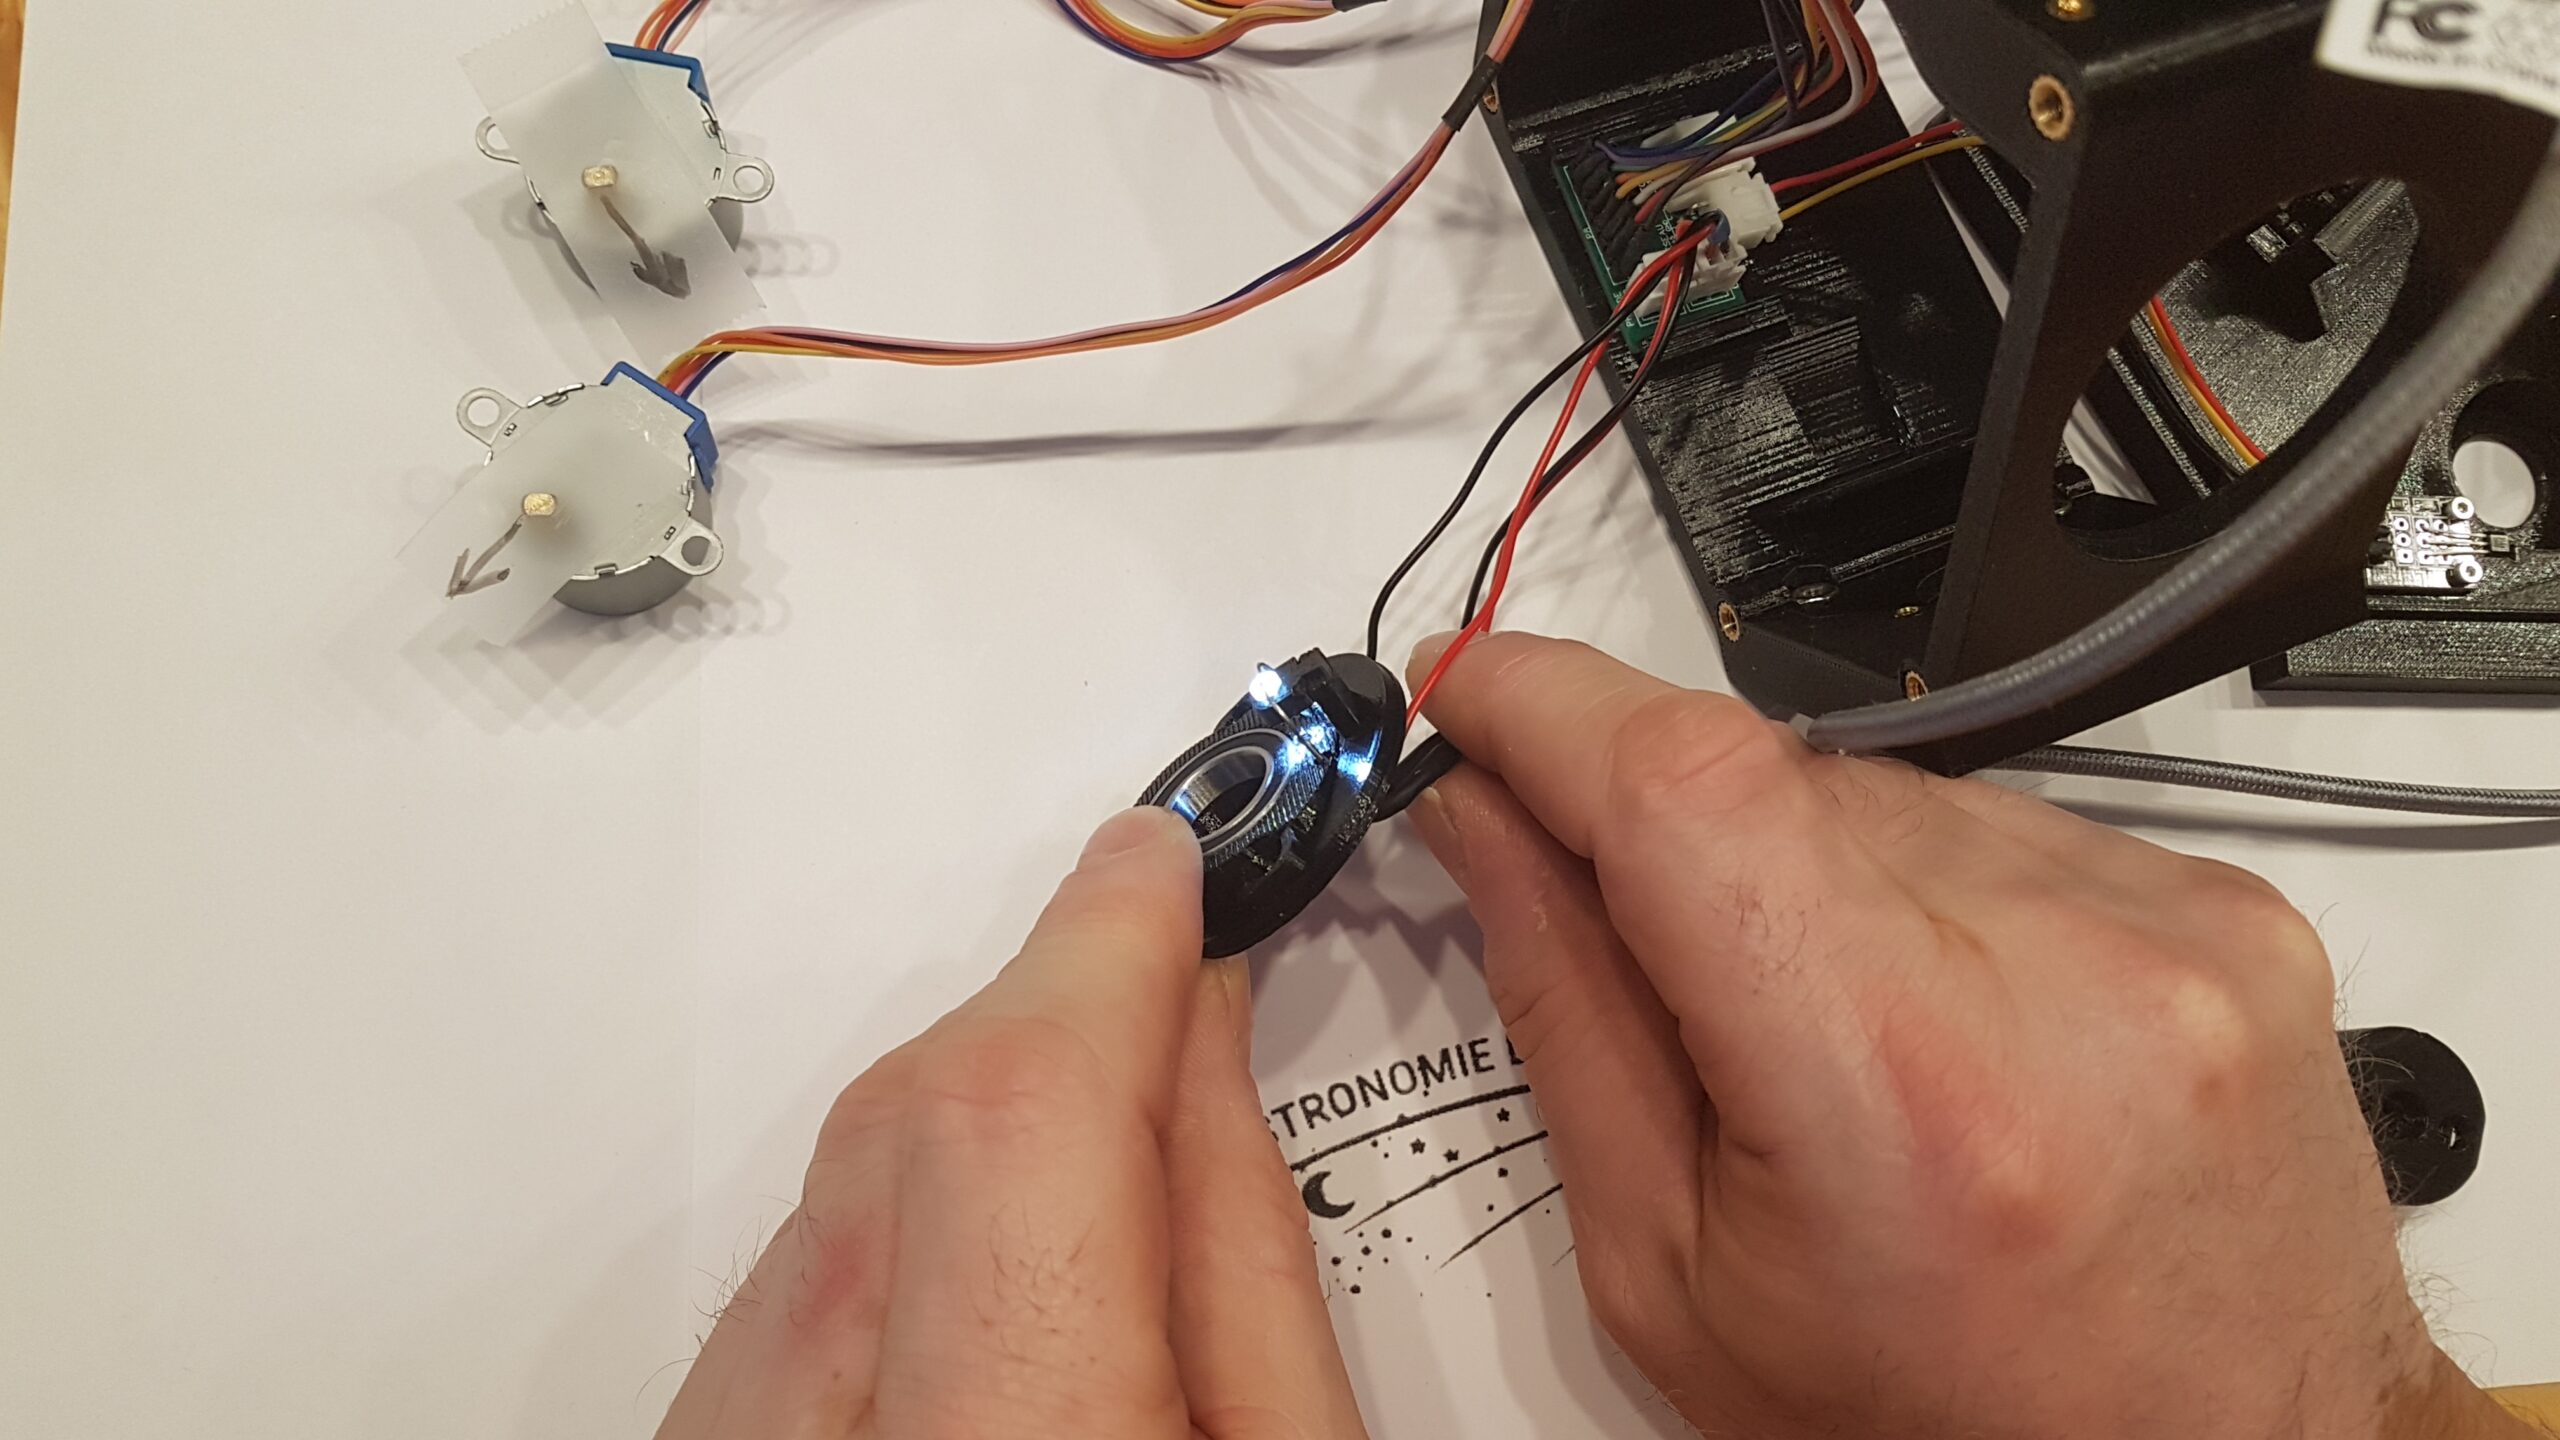
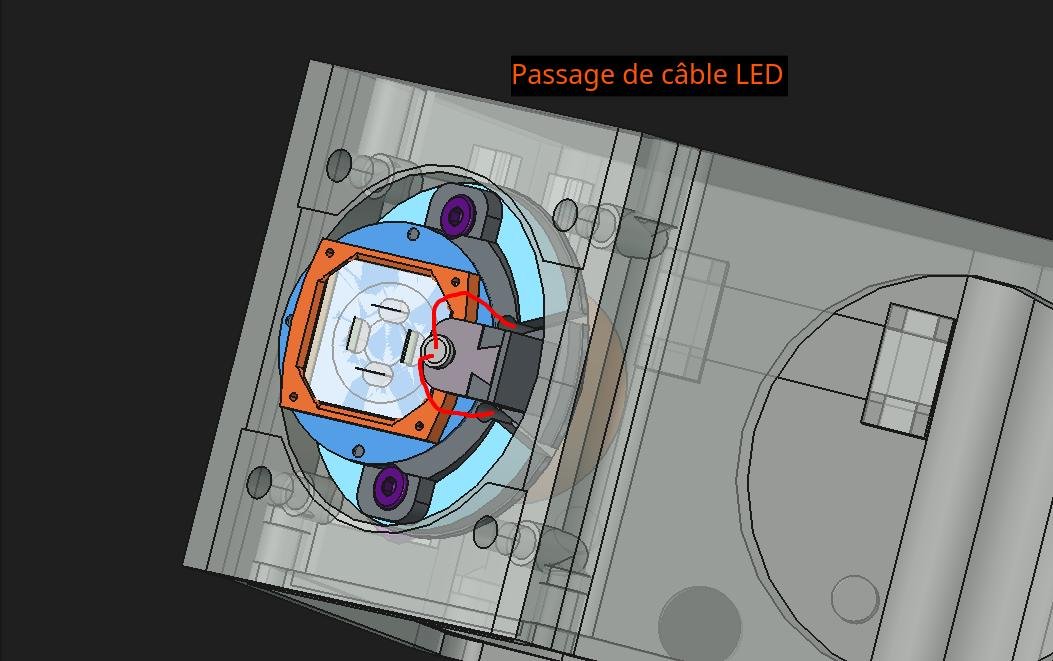
KU 03a - Installation LED et Photodiode fente tournante.

Montage
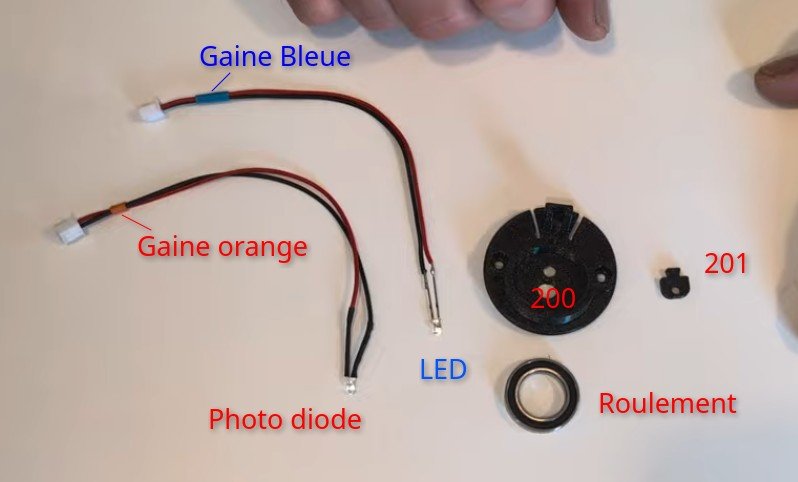
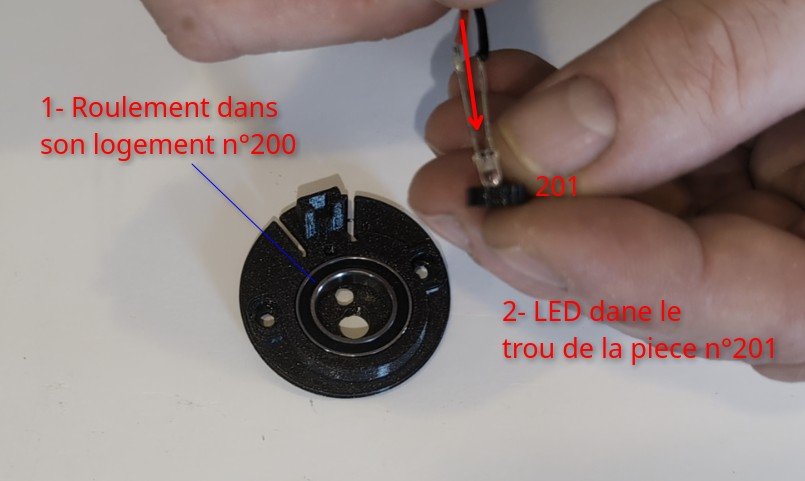
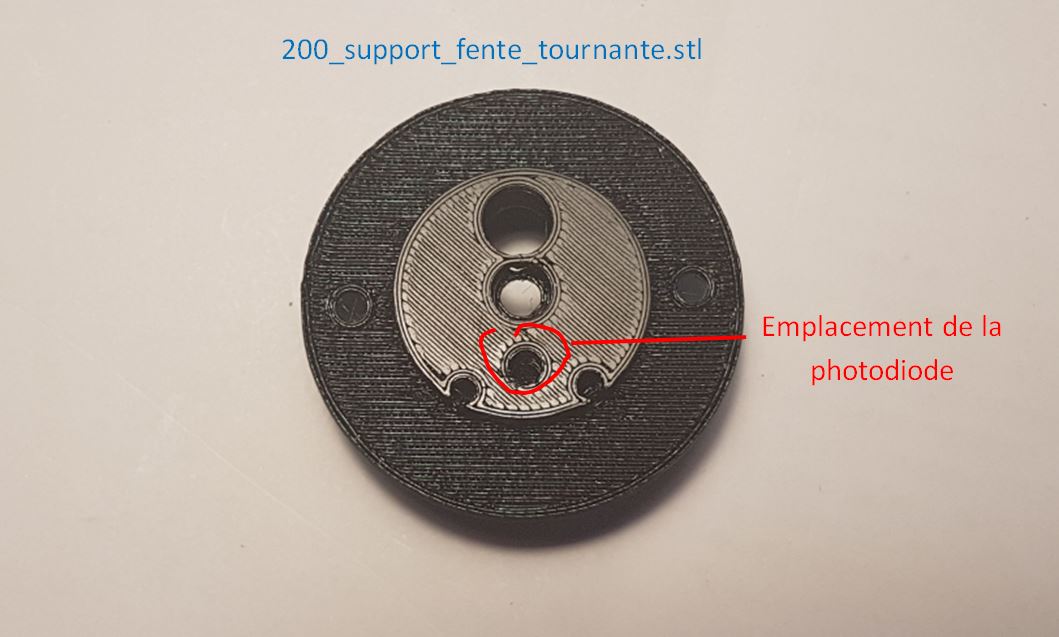
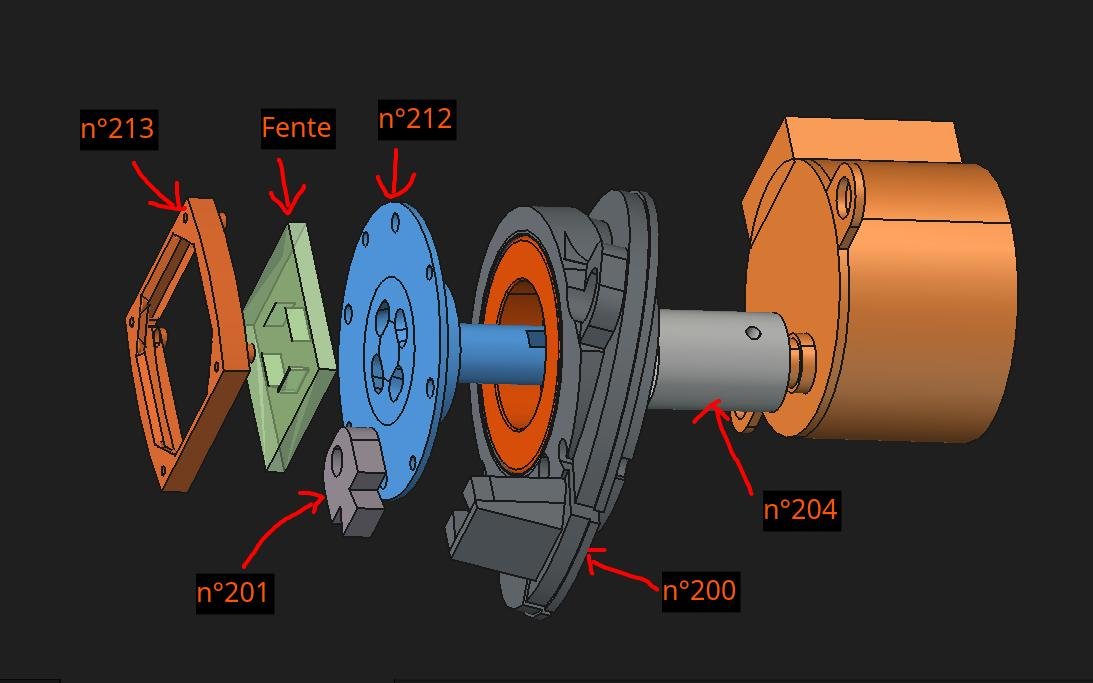
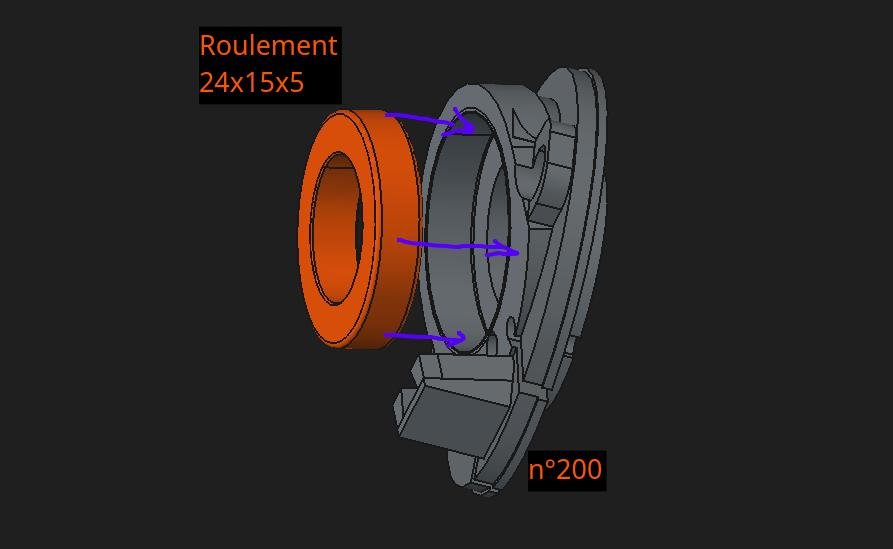
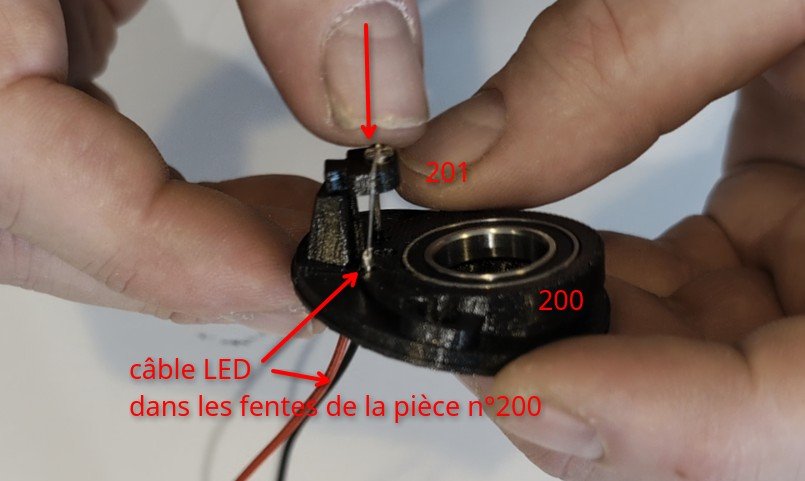
  1. Installer le roulement dans le logement de la pièce plastique n°200.
  2. Engager la tête de la LED dans le trou de la petite pièce plastique n°201. 
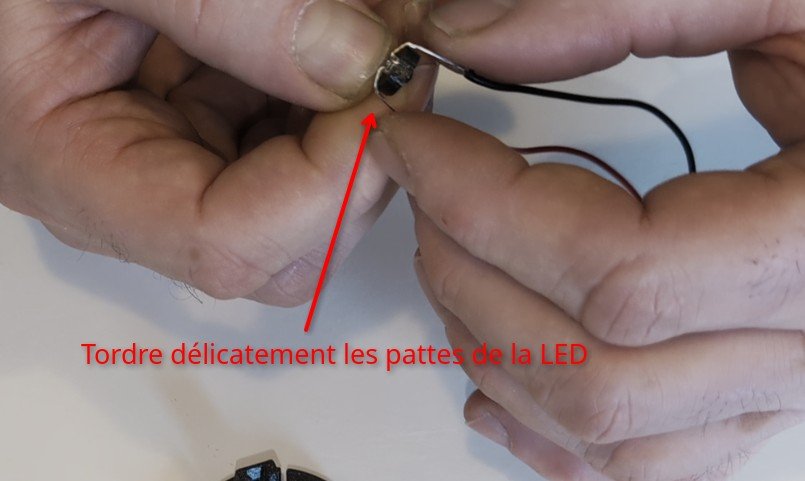
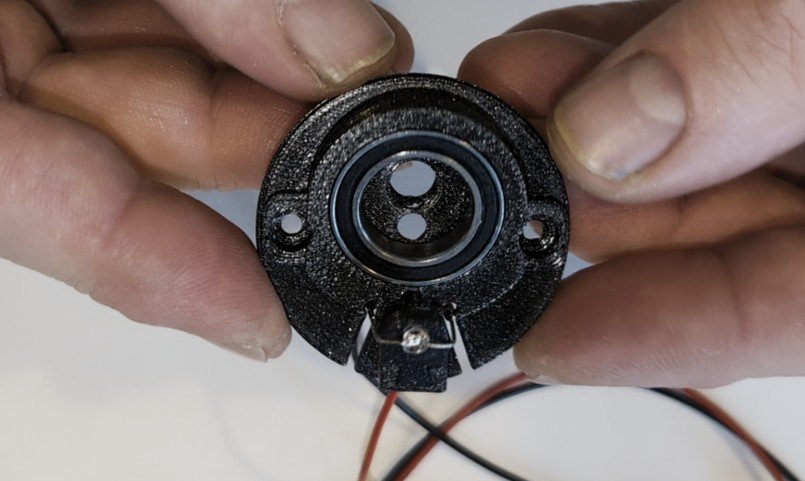
  3. Tordre délicatement les pattes de la LED et passer les câbles dans les deux fentes.
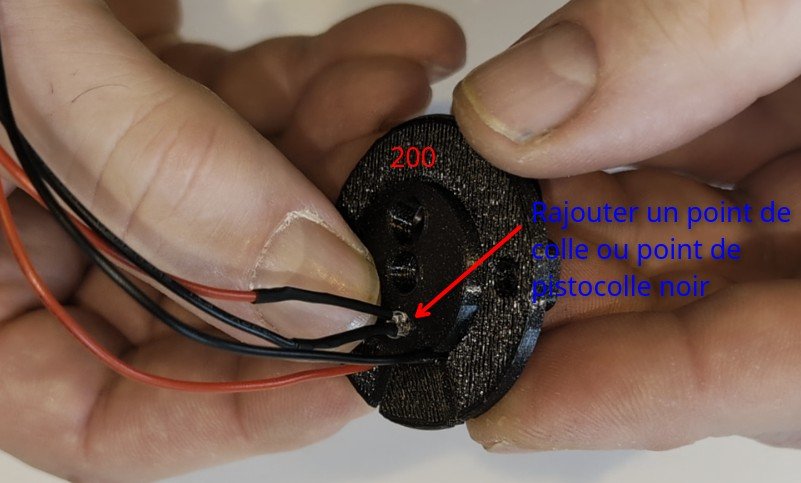
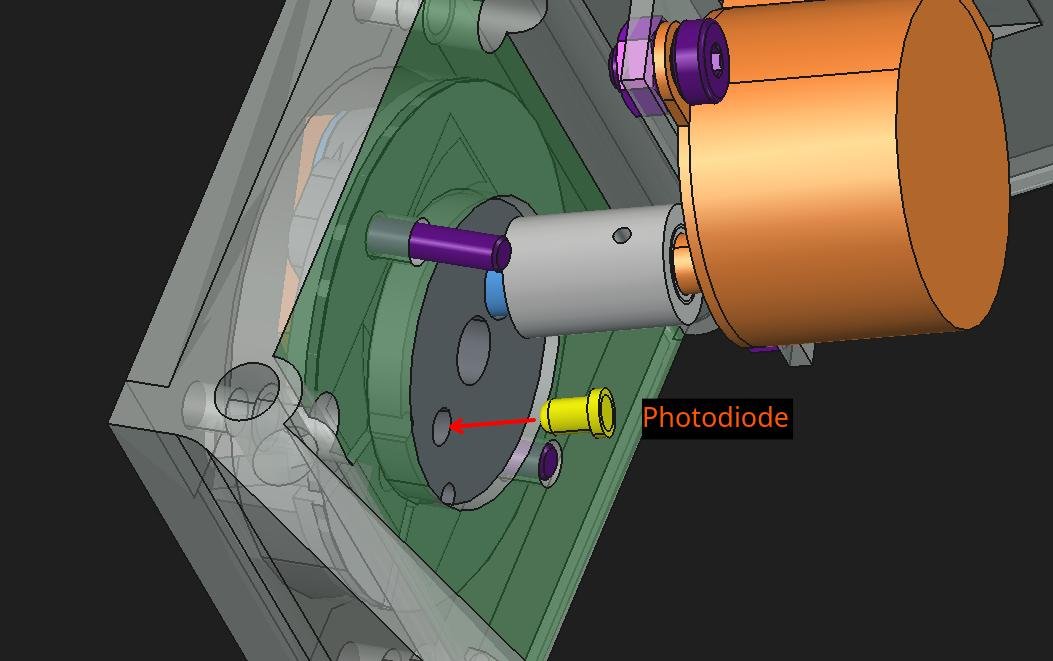
  4. Insérer la Photodiode dans le trou de de la pièce n° 200 de l’autre coté de la LED.
  5. Rajouter un point de colle ou de pistocolle Noir.

Matériel sachet KU 03

  • LED (gaine bleue)
  • Photodiode (gaine orange)
Matériel sachet KM 05
  • Roulement de fente tournante
 

Matériel plastique KP 02

  • 200_Support_fente_tournante.stl
  • 201_support_LED


KU 03b - Branchement moteurs et électronique.

Montage
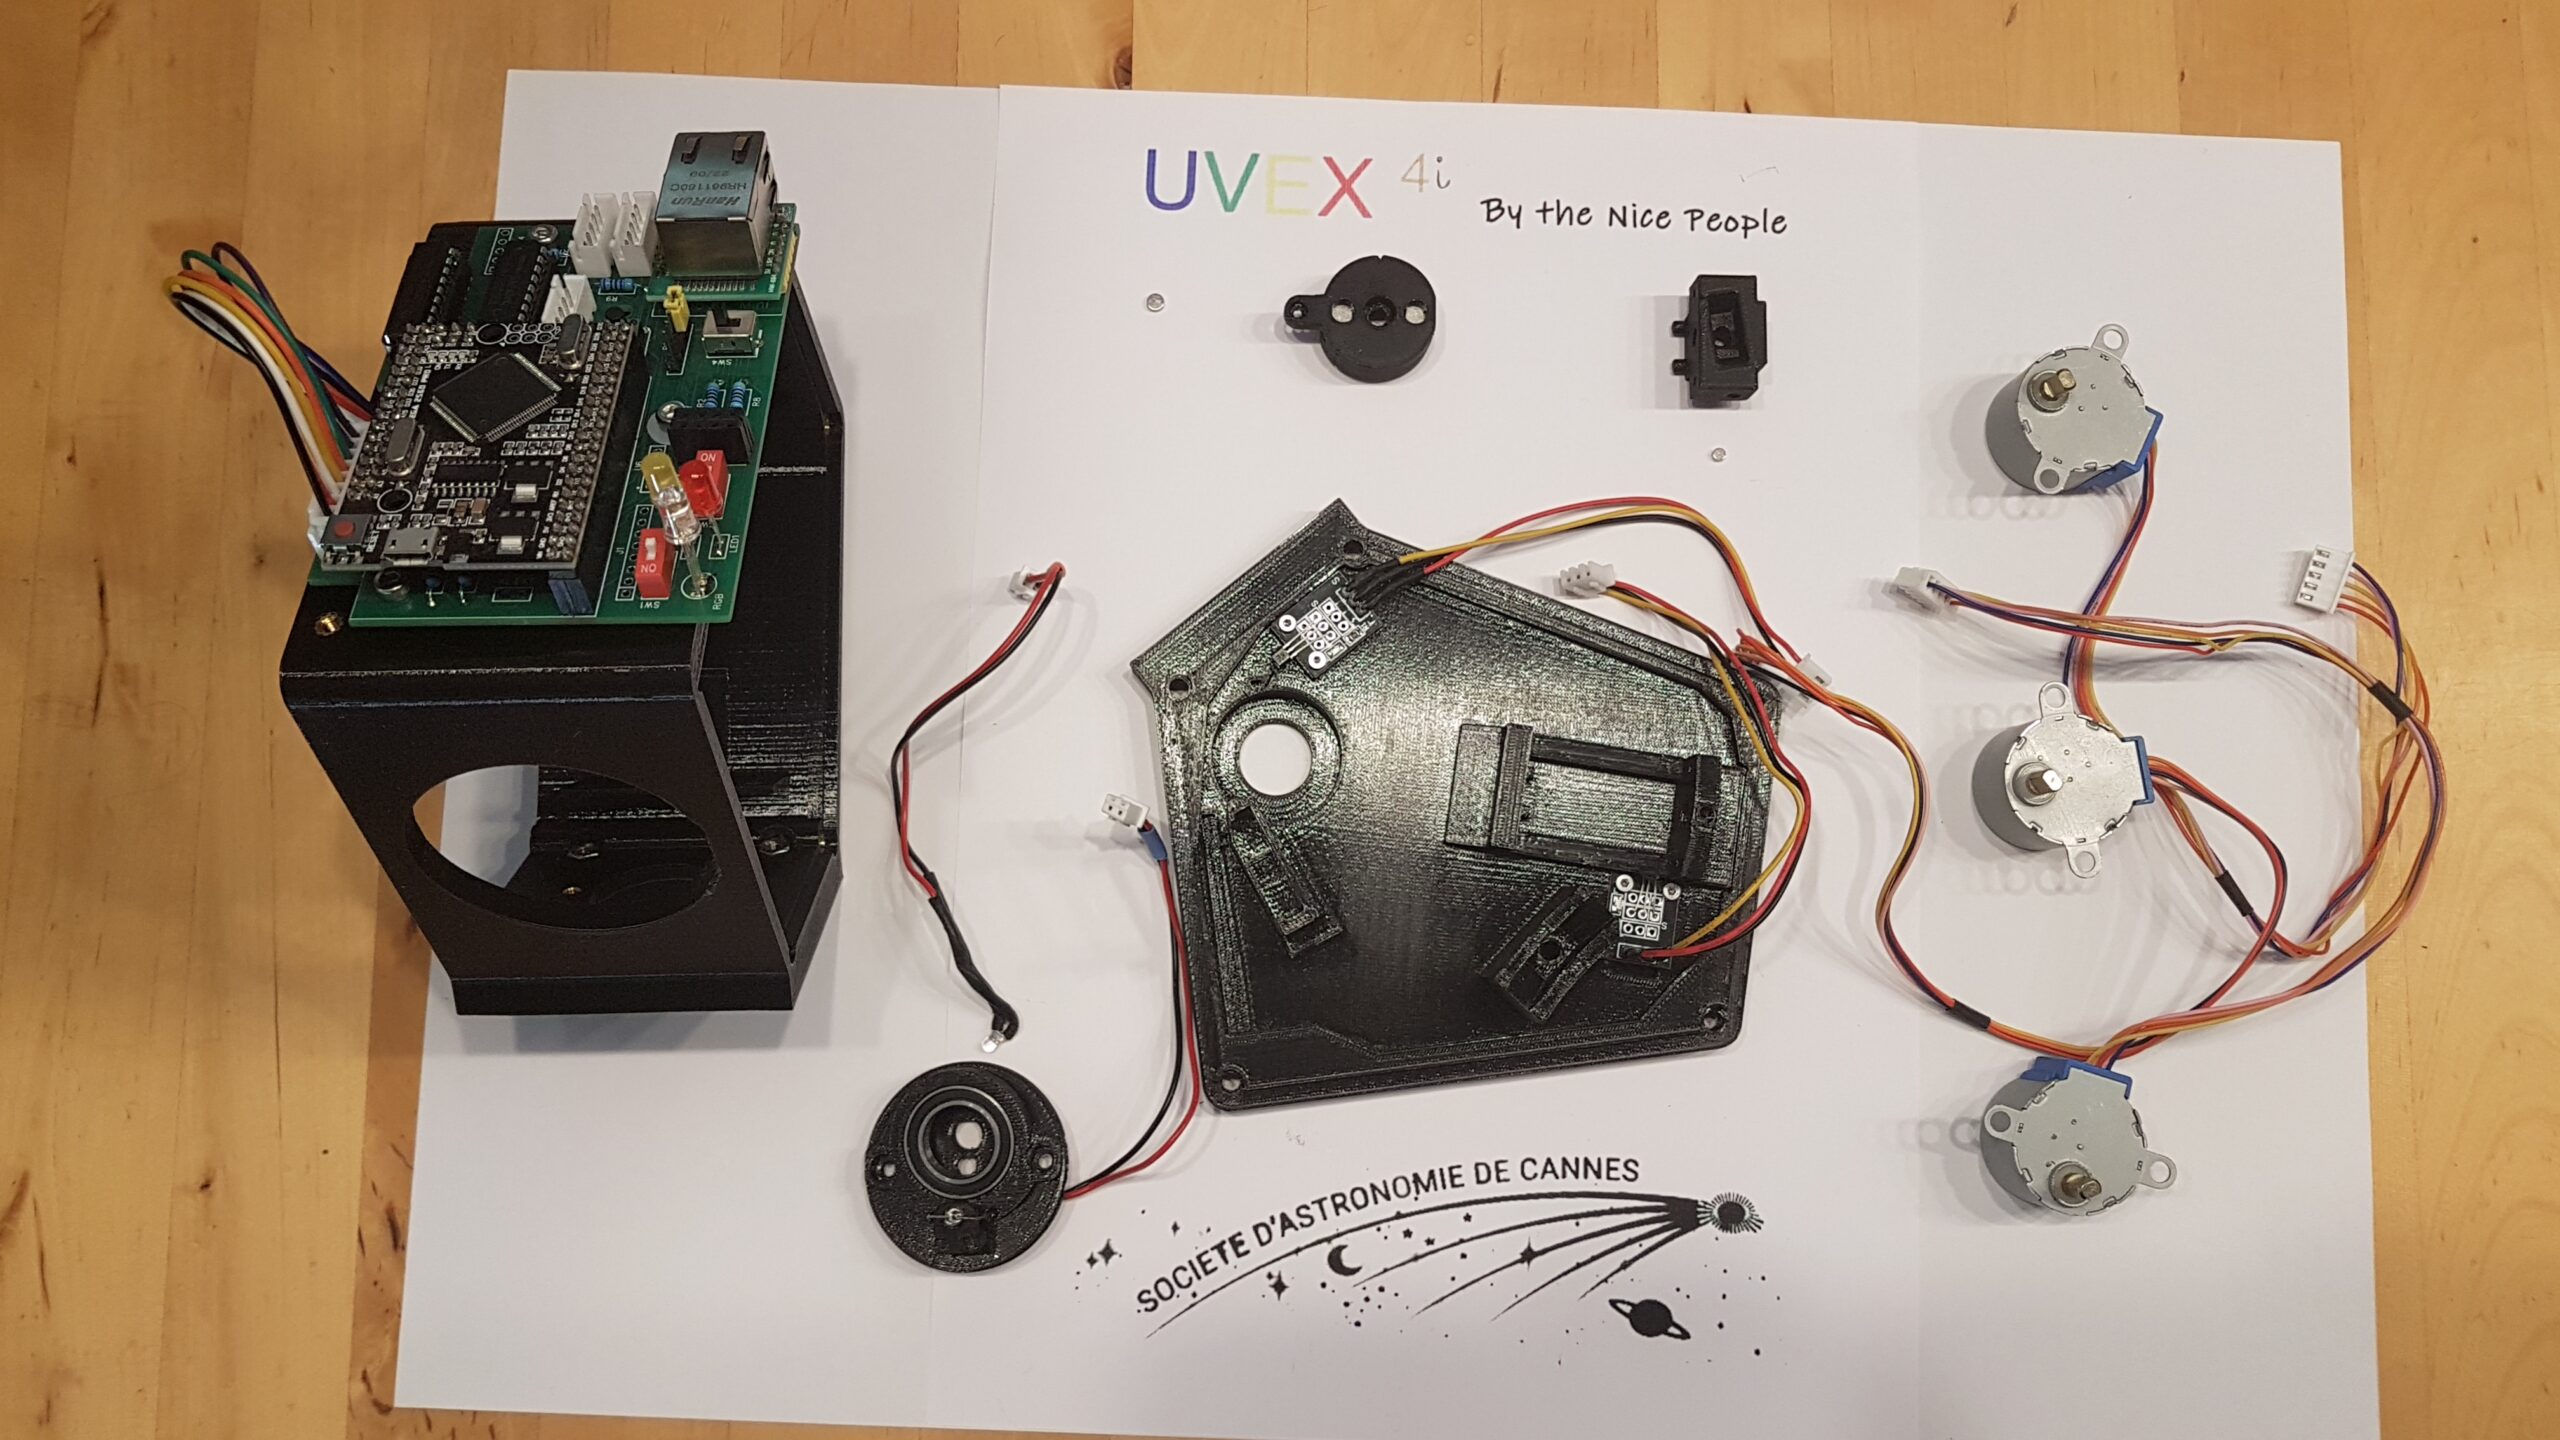
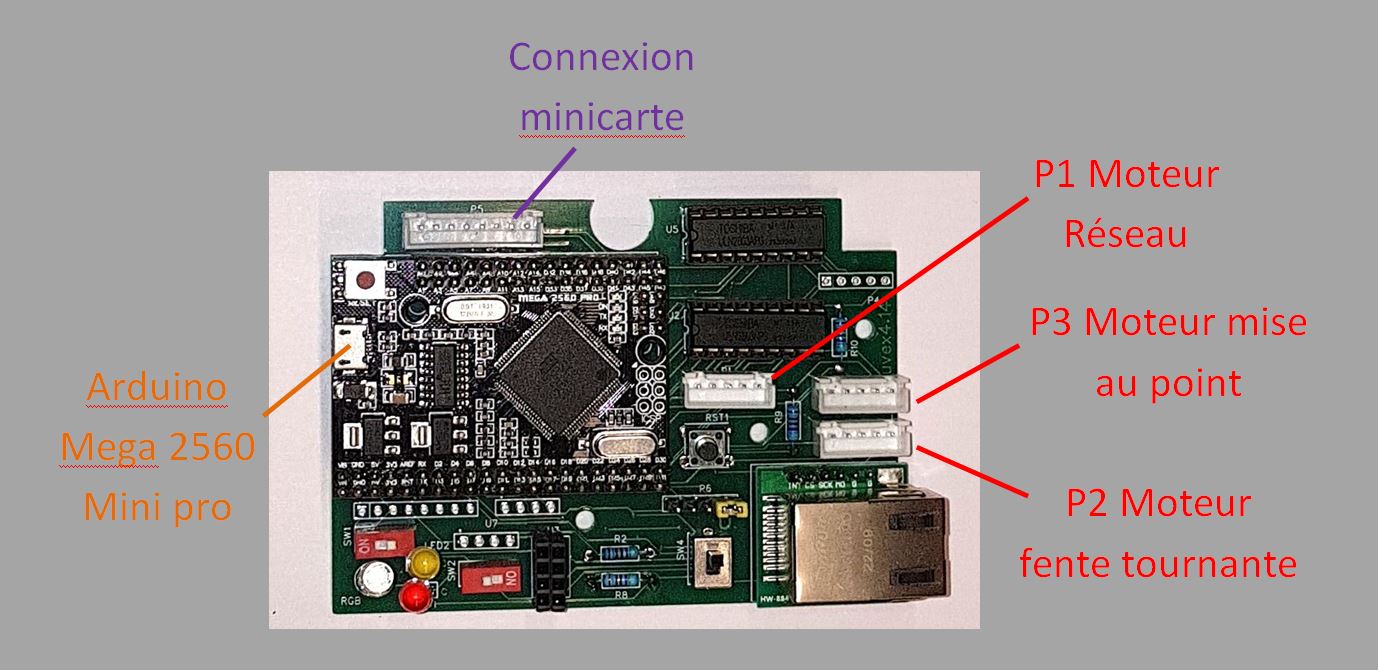
  1. Connecter les 3 moteurs à la carte mère.
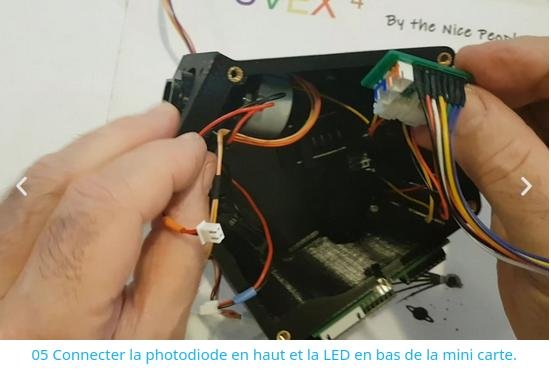
  2. Connecter LED et Photodiode à minicarte.
  3. Connecter les 2 Capteurs à effet hall à la mini carte, connecter USB a l’ordinateur, Attention le connecteur micro USB de l’Arduino est très fragile!

Matériel sachet KU 03

  • 3 moteur pas à pas 28 BYJ-48 5V
  • 200_Support_fente_tournante.stl avec LED, photodiode + roulement installé et testé.
 

Matériel plastique KP 01

  • 101_base.stl
  • 102_peripherique.stl
  • 504_base_reseau.stl
  • 402_support_M2.stl


KU 03c - Capteurs effet hall + mise en place des aimants de fin de course.

4. Tester capteur Hall, Installer les aimants de fin de course dans le bon sens

Le test des capteurs à effet Hall consiste vérifier l’action d’un aimant sur les 2 capteurs. La LED rouge des capteurs ST054 doit s’allumer lorsqu’on approche une des faces de l’aimant de fin de course. On en profite pour positionner les aimants de fin de course dans le bon sens, dans leur logement.

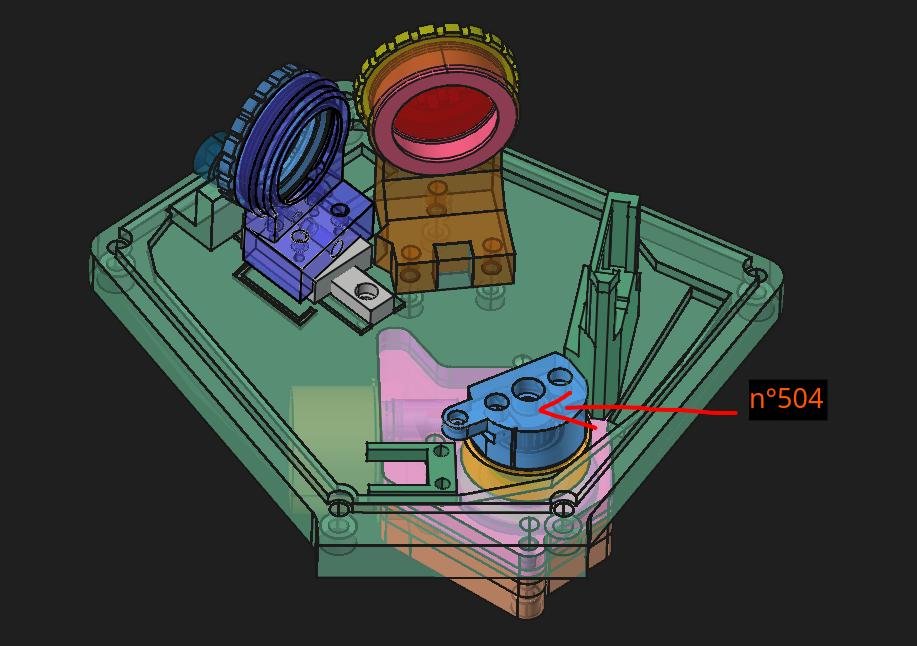
  a- l’aimant de fin de course réseau dans la pièce plastique 504_base_reseau.stl….
    passer le bout du bras, aimant visible, par dessus le capteur, le LED rouge doit s’allumer 

  b- l’aimant de fin de course de mise au point, pièce plastique 402_support_M2 sur le coté du chariot.
    Avant que le chariot arrive en butée la LED rouge doit s’allumer. Si ce n’est pas le cas ne pas hésiter pas à légèrement        incliner le capteur
Matériel sachet KU 03

  • 1 Aimant Néodyme cylindrique ∅4×1.5mm de fin de course réseau.
  • 1 Aimant Néodyme cylindrique ø3×1.5mm pour capteur effet hall, fin de course Mise au point.
KU 03d - Test des moteurs.

5. Régler le sens des moteurs.

Installer Uvex4Manager (Téléchargement du logiciel UVEX4manager)
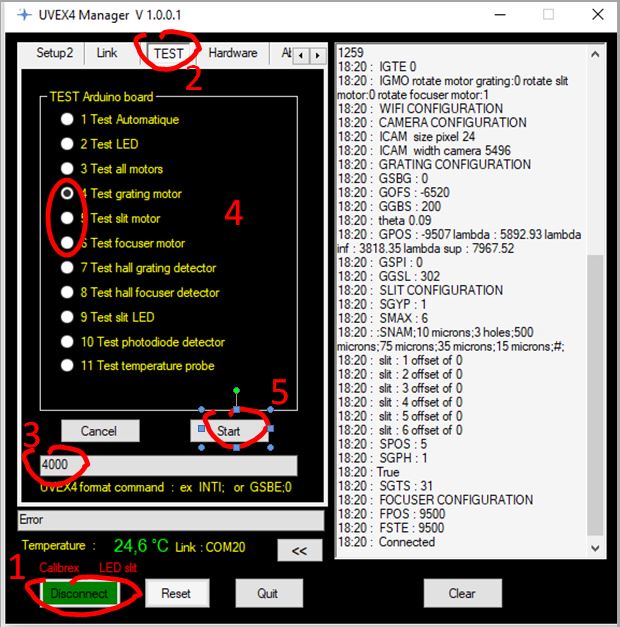
Lancer Uvex4Manager et connecter à l’Arduino le bouton en bas à gauche doit être Vert.
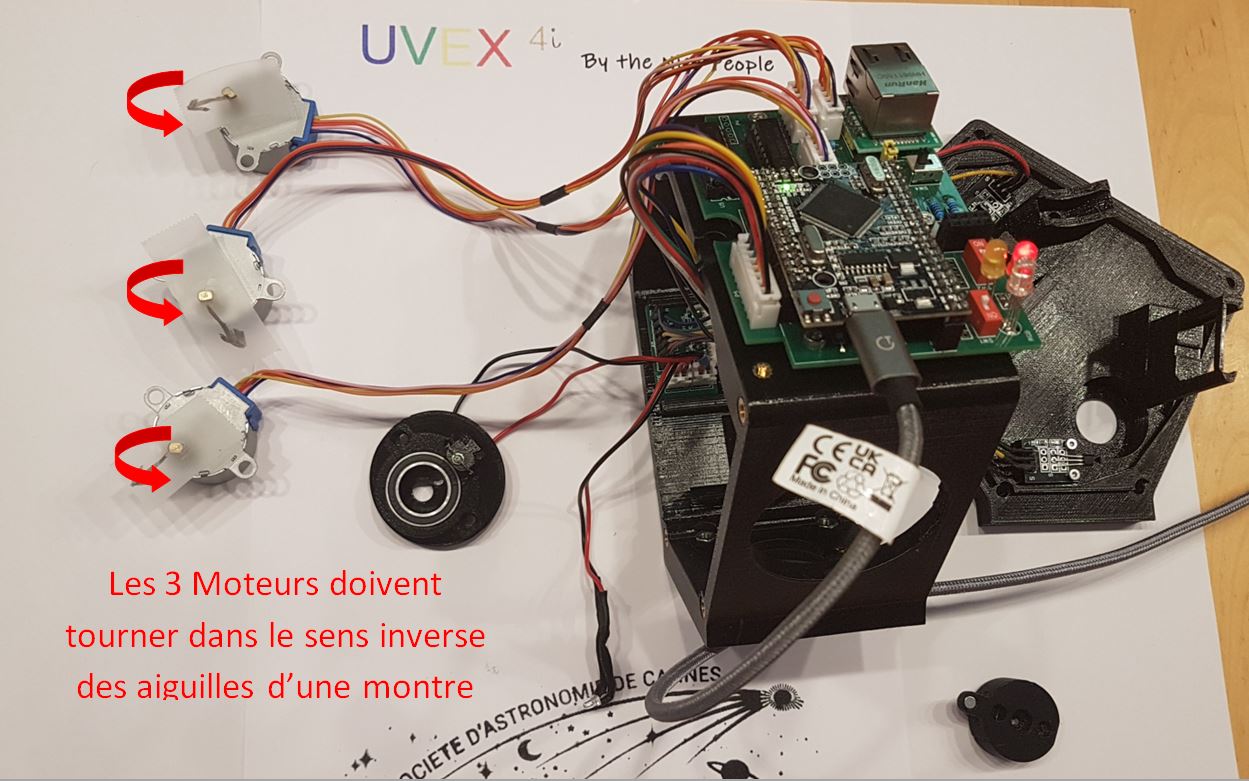
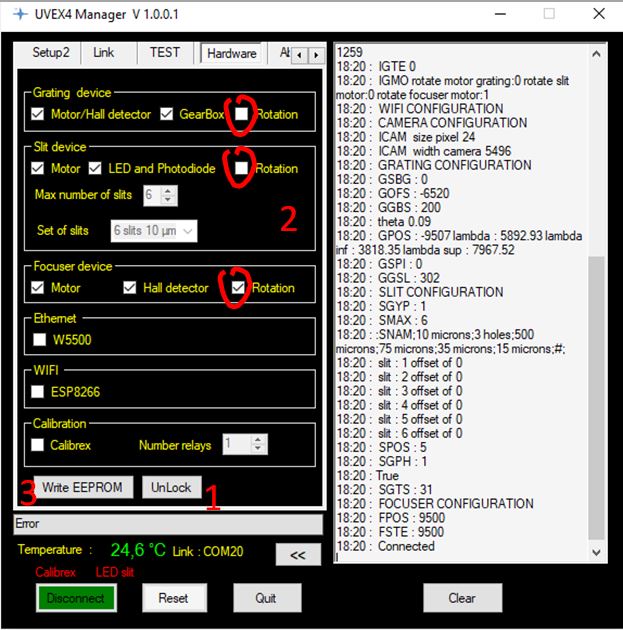
Aller dans l’onglet test et lancer les tests n°4, 5 et 6 avec 4000 pas. Les moteurs doivent tous tourner dans le sens inverse des aiguilles d’une montre. Si ce n’est pas le cas, il faut modifier la rotation du moteur dans l’onglet Hardware, cliquer sur Unlock puis cocher/decocher rotation puis Write EEPROM. Enfin déconnecter puis reconnecter l’arduino.
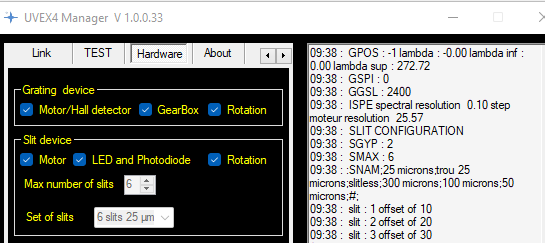
Vérifier que le GearBox dans l’onglet Hardware est bien coché.

KU 03e - Test capteur hall.
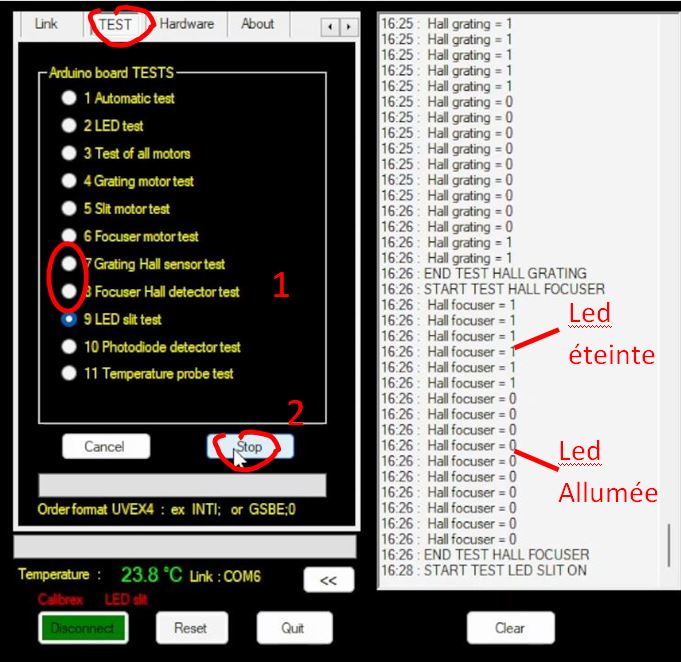
6. Lancer le test des capteurs à effet hall 7 et 8.

Approcher l’aimant de la base du réseau (504_base_reseau.stl) du capteur ST056 à effet Hall. Lorsque la LED rouge s’allume, le coefficient en console de l’UVEX4manager doit passer de 1 à 0. Faire de même avec le support de mise au point M2 (402_support_M2.stl)

KU 03f - Test LED et photodiode.

7. Lancer le test des capteurs de fente tournante, LED et photodiode, test 9 et 10.

Lorsque le test n°9 est lancé la LED blanche de fente tournante s’allume. Lorsque le test n°10 est lancé la LED clignote, insérer la photodiode dans son logement derrière dans son logement. L’intensité lue en mode console dans UVEX4manager doit passer de 30 à 900 environ.

KM 01a - Installation du support M1.

Montage
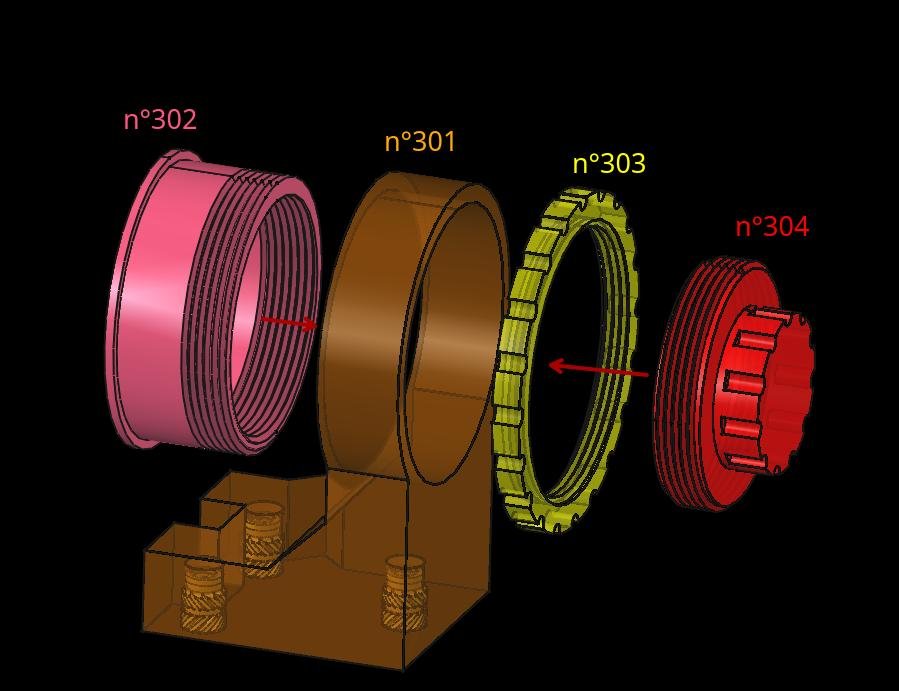
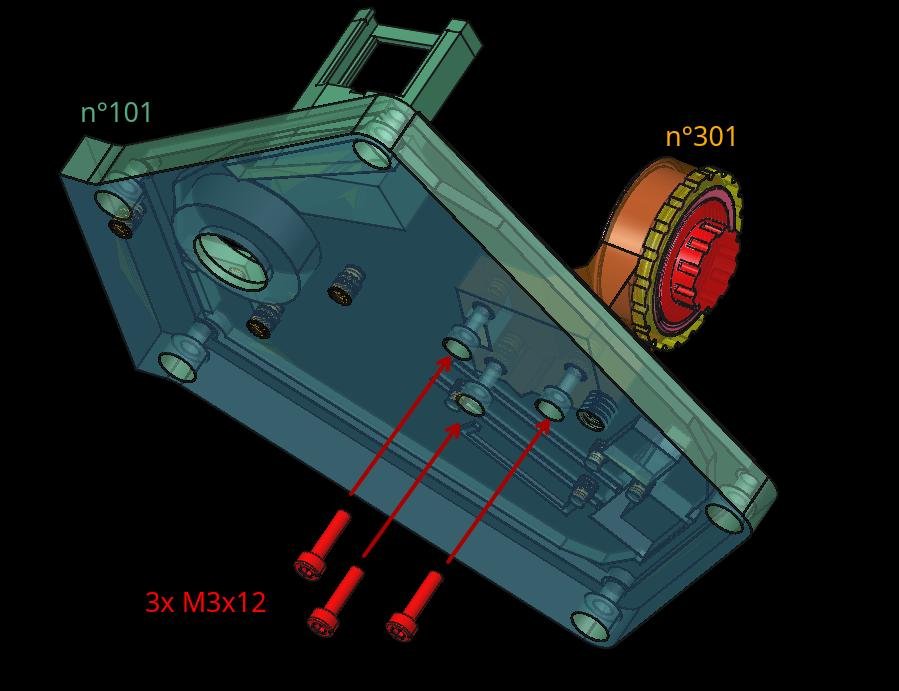
  1. Installer 301, 302, 303 et 304 ensemble.
  2. Visser les vis M3x12 par l’arrière de la base, avec le support 301_Support_M1.stl
Matériel sachet KM 01
  • 3 x M3 x 12 (fixation M1)

Matériel plastique KP 01 / 03

  • 101_base.stl
  • 301_Support_M1.stl
  • 302_tube_miroir_M1.stl
  • 303_Molette_blocage_tube_miroir.stl
  • 304_bouchon_miroir.stl

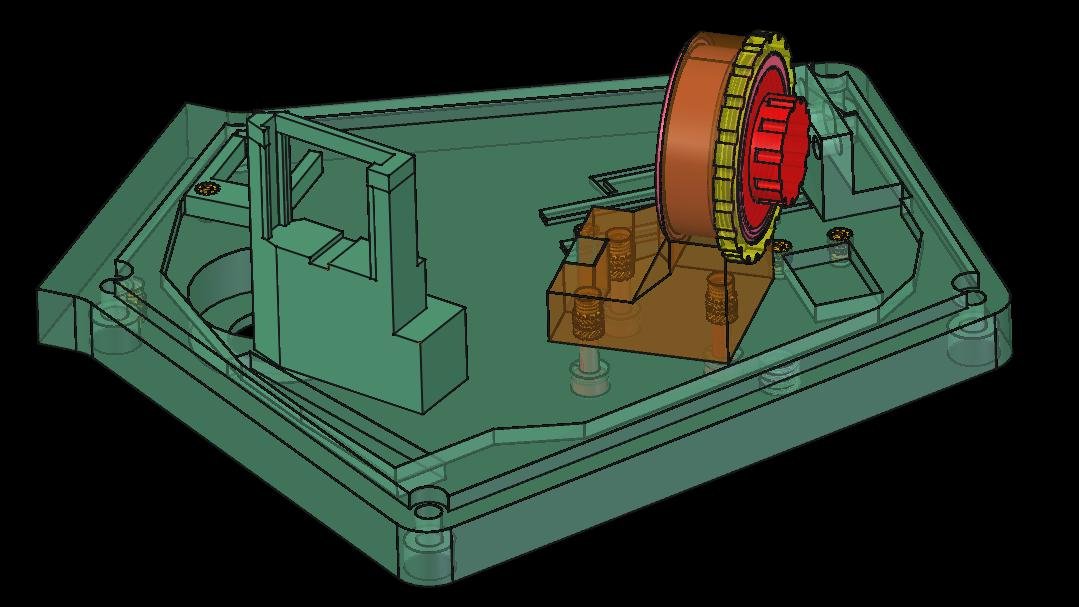
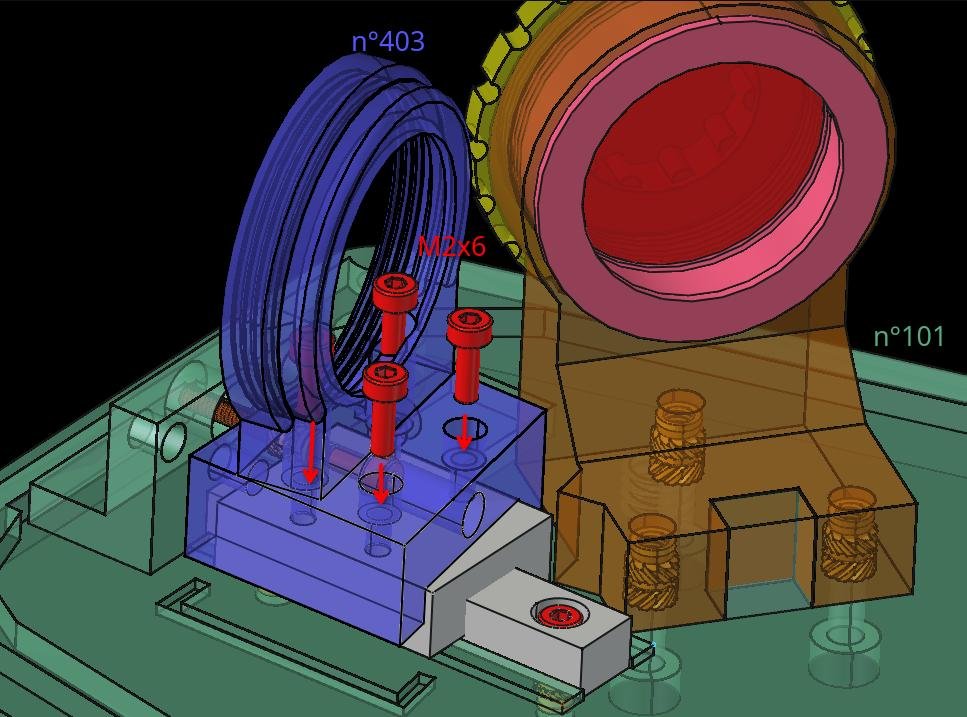
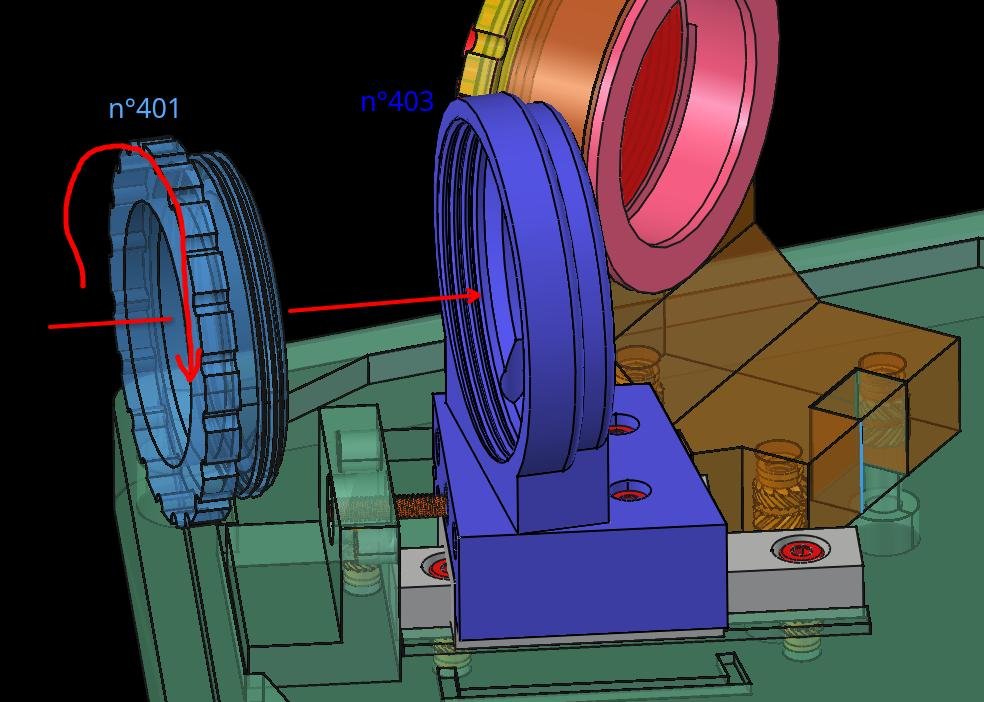
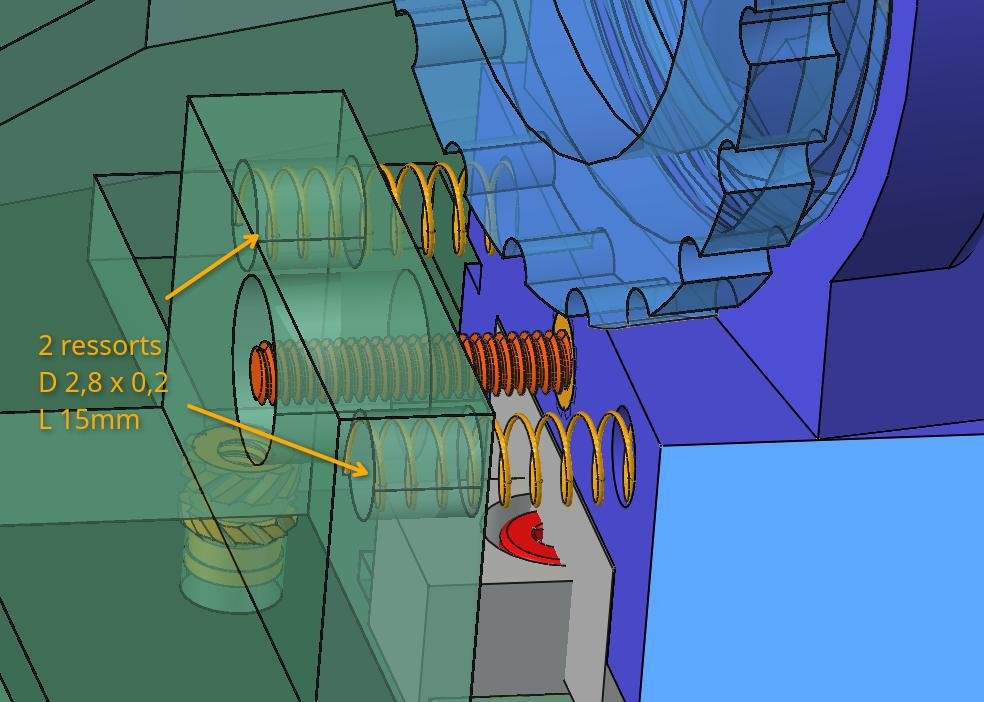
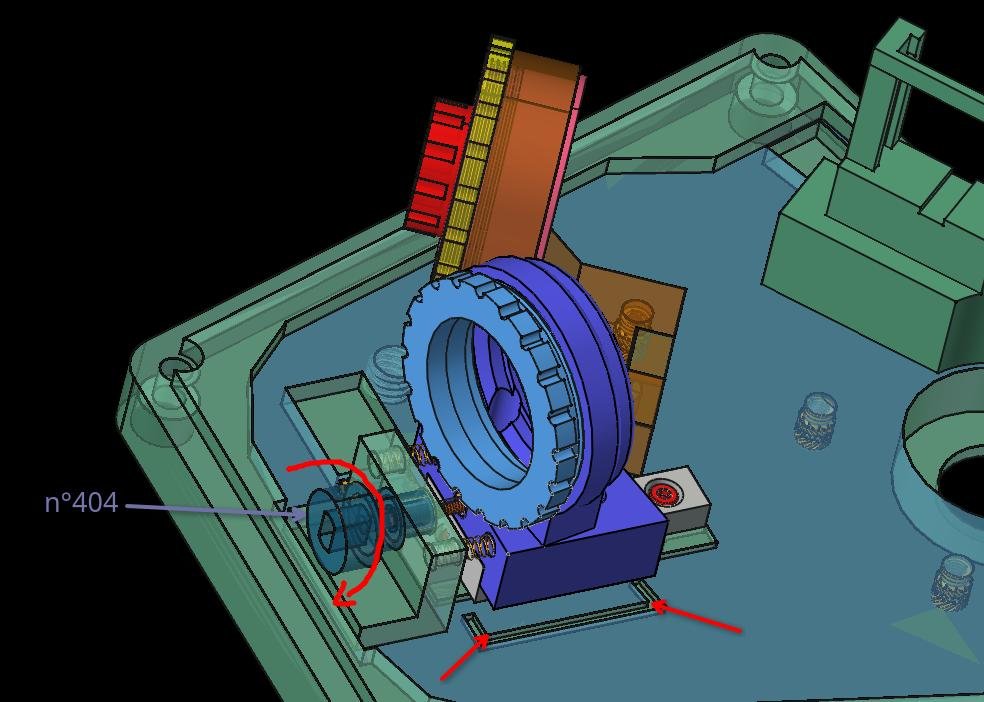
KM 01b - Installation du mécanisme de mise au point M2.

Montage
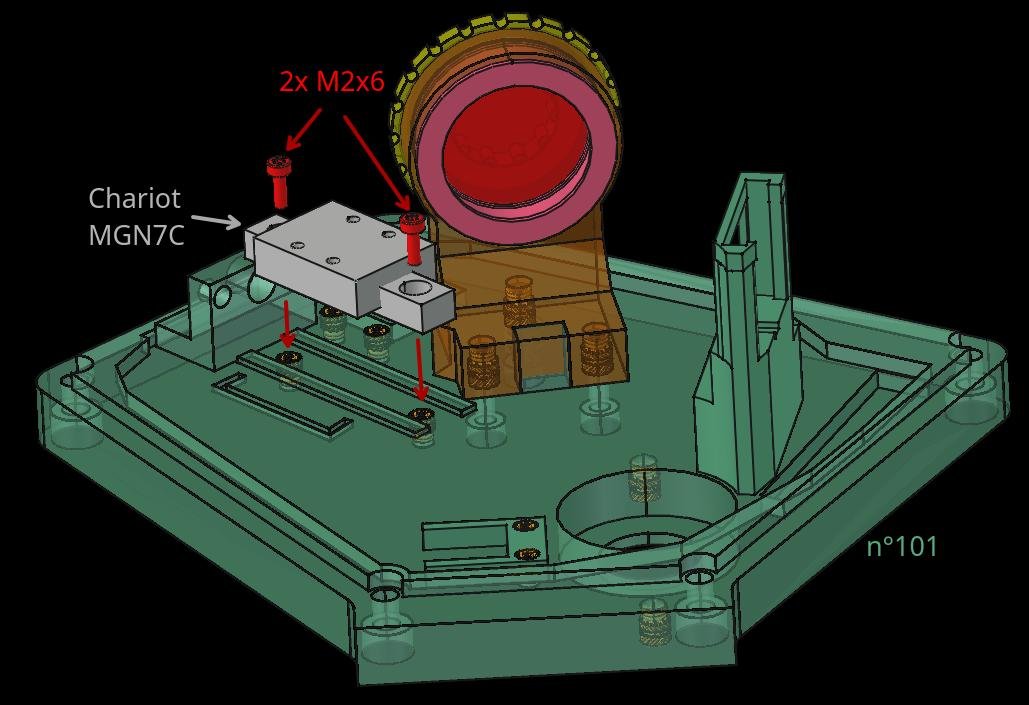
  1. Visser le rail de chariot MGN7C avec les deux vis M2 x 6
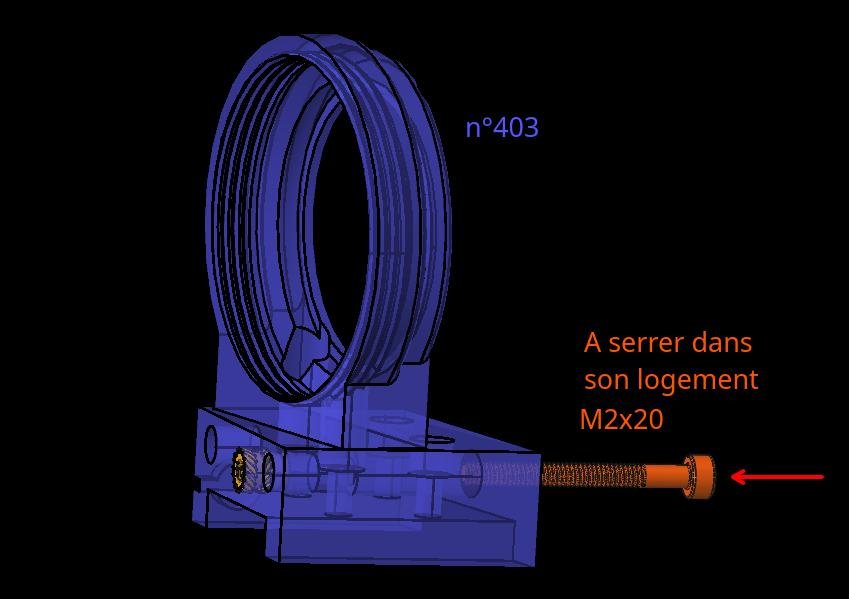
  2. Visser M2x20 à travers support M2, et serrer. 
  3. Installer et visser le chariot 403 sur le chariot à roulement MGN7C avec les 4 vis M2 x 6
  4. Visser la vis plastique n°401 de serrage sur le support de M2 n°403 avec une clef Allen de 2mm.
  5. Installer les deux ressorts dans leurs logements.
  6. Visser l’axe de manette n°404 jusqu’à ce que le chariot soit réglée sur l’empreinte dans la base.
Matériel sachet KM 01
  • Chariot sur roulements MGN7C 50mm 
  • 2 vis M2 x 6 (Fixation rail sur base optique)
  • 4 vis M2 x 6 (Fixation support)
  • 1 vis M2 x 20 (réglage chariot)
  • 2 ressorts D 2,8 x 0,2 mm L=15mm

Matériel plastique KP 04

  • 401_vis_serrage_M2.stl
  • 403_Chariot_roulement_bille.stl
  • 404_axe_moteur_mise_au_point.stl

KM 02 - Support réseau

Montage
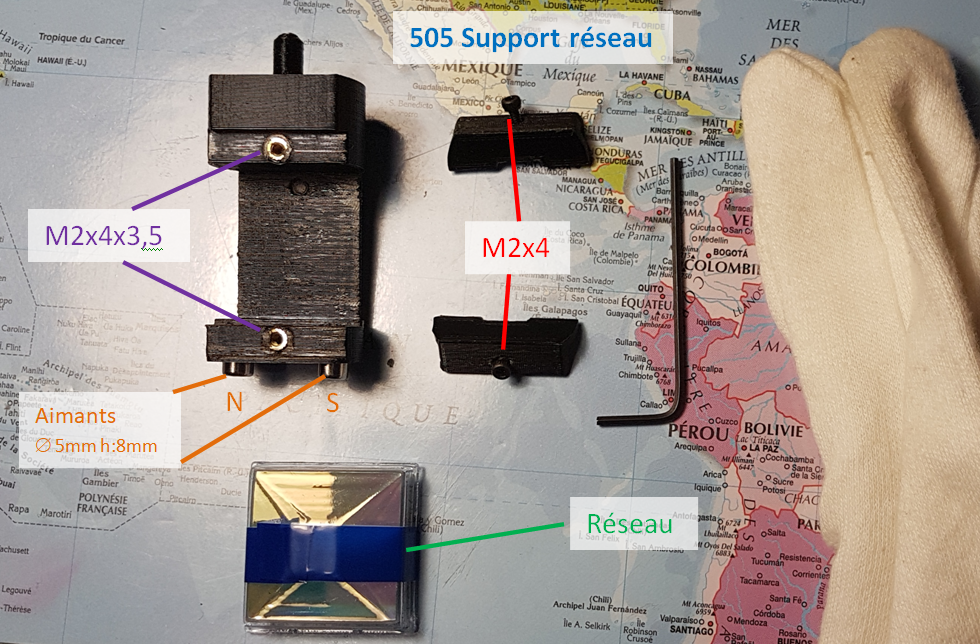
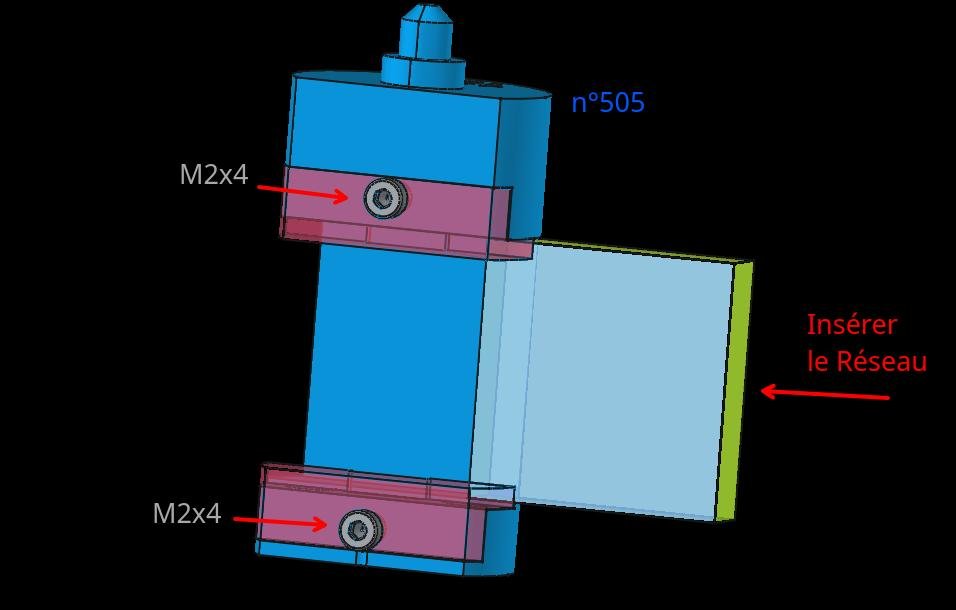
  1. Installer les aimants dans la base et sur support réseau.
  2. Visser les 2 cales basse et haute de réseau.
Matériel sachet KM 02
  • Vis 2x M2x4
  • 2 x Aimants néodyme ∅5mm h=8mm
  • 2 x Aimants parallélépipédiques 10x5x2mm

Matériel plastique KP 05

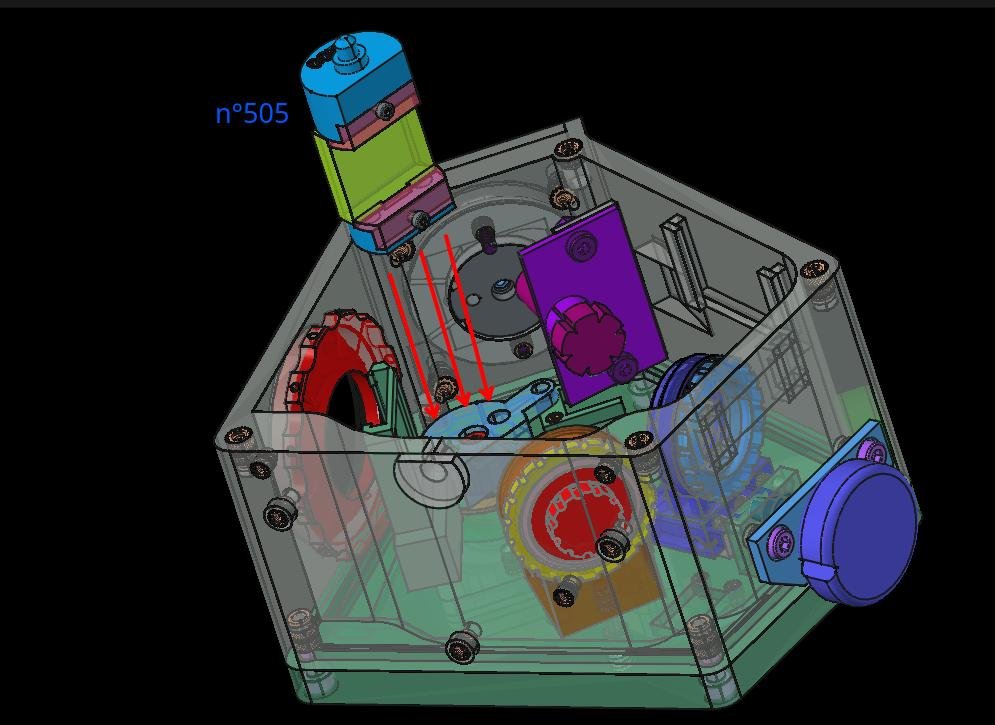
504_base_reseau.stl
505_support_reseau.stl
506_calle_reglage_aimant_reseau.stl
507_cale_reseau.stl

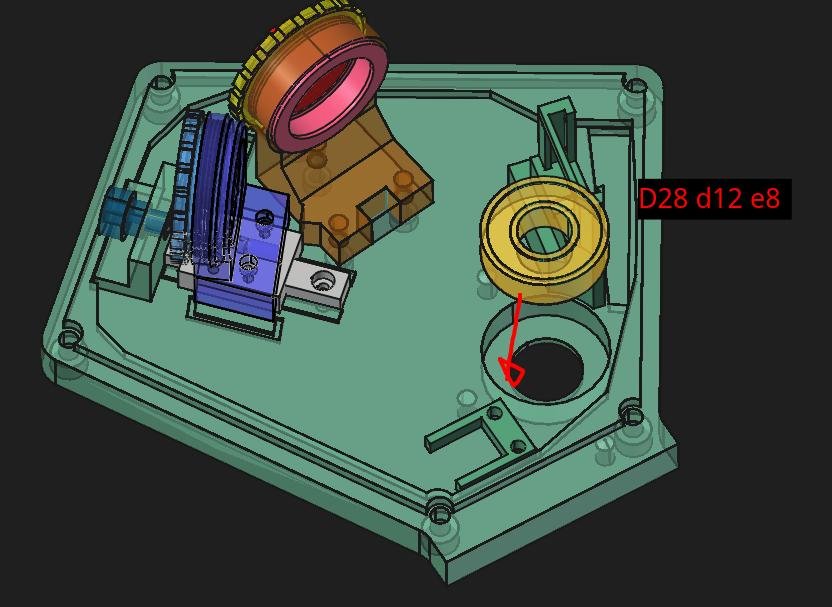
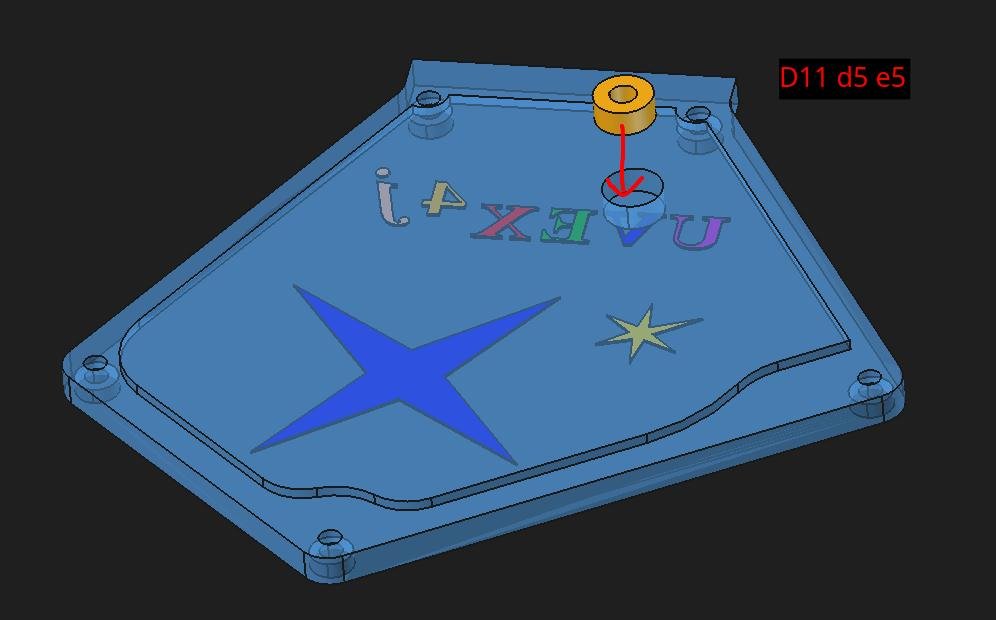
KM 03 - Roulement de support réseau

Montage
  1. Installer le roulement Bas de réseau (Base)
  2. Mettre le roulement Haut de réseau (capot)
Matériel sachet KM 03
  • Roulement à bille D=28 et d=12mm e=8 (roulement réseau bas)
  • Roulement à bille D=11 et d=5mm e=5 (roulement réseau haut pour couvercle)

Matériel plastique KP 01

  • 101_base.stl.
  • 103_capot.3mf

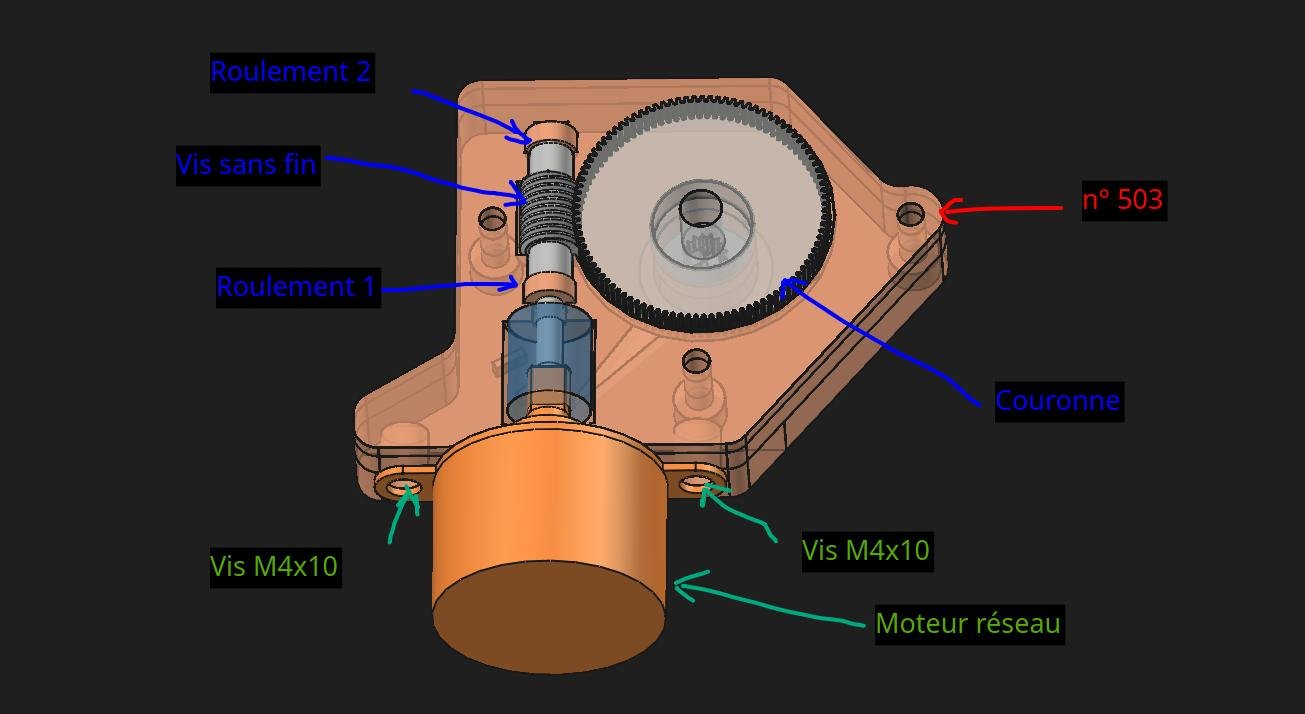
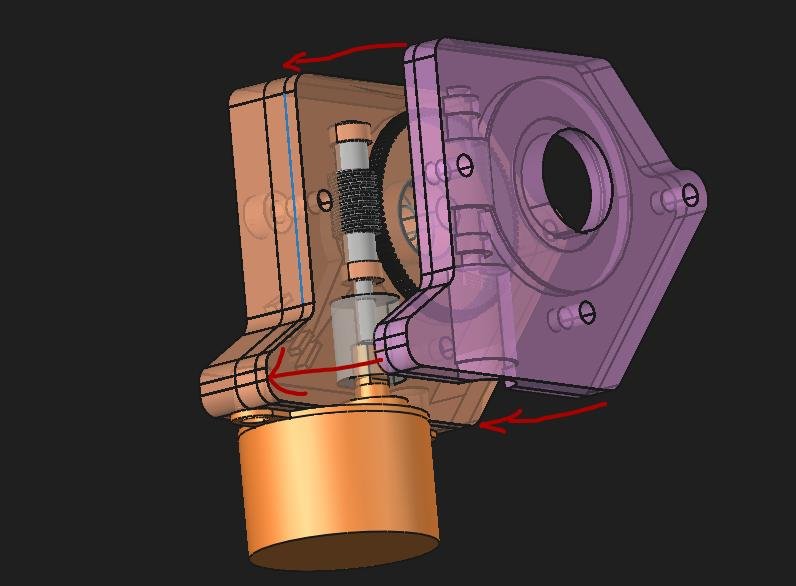
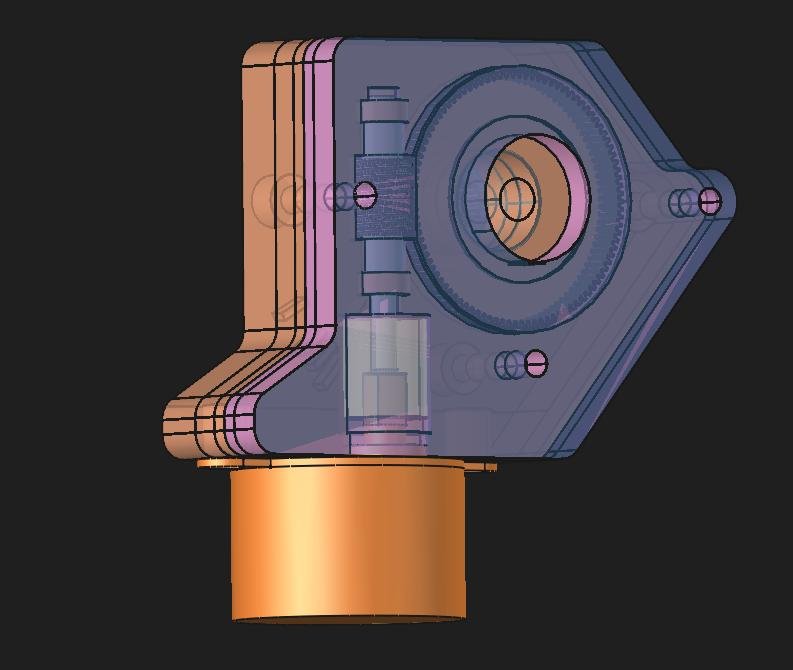
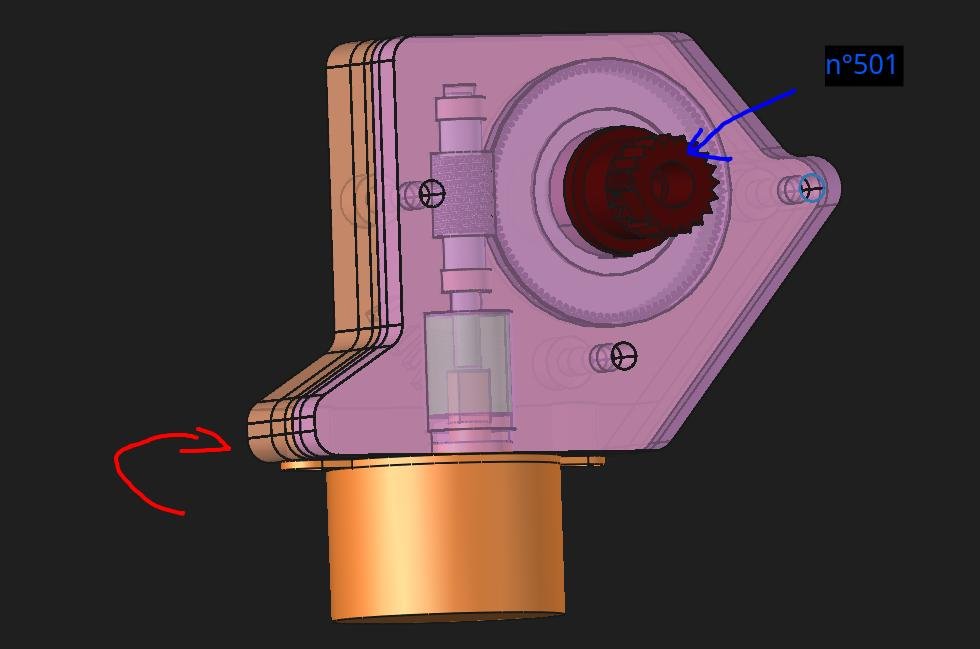
KM 04 - Mécanisme de réduction de motorisation réseau

Montage

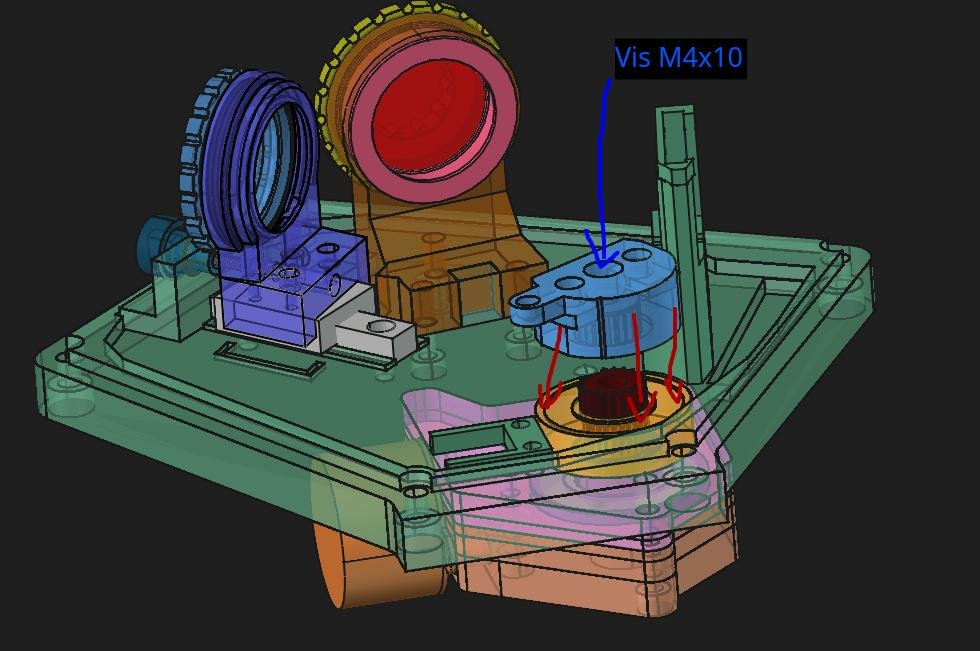
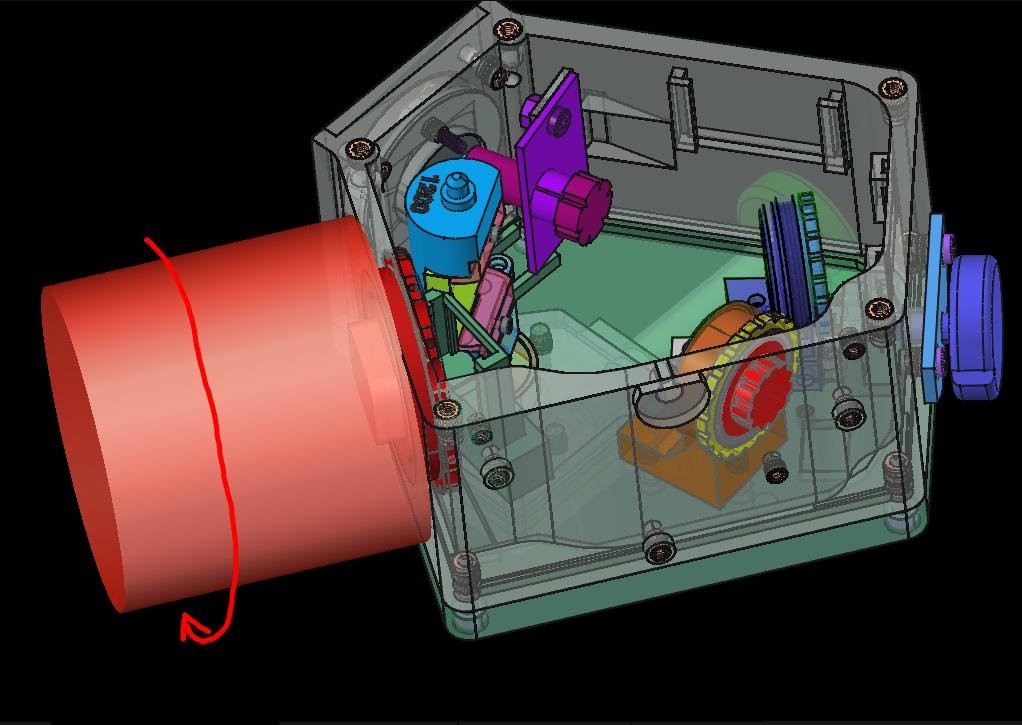
  1. Assembler + coller l’accouplement au n°500 axe au moteur.
  2. Accoupler la vis sans fin avec ses roulements
  3. Installer vis sans fin + roulement dans 503 boîtier supérieur, graisser (graisse blanche, teflon) la vis sans fin.
  4. Fixer le moteur avec les 2 vis M4x6.
  5. Fixer sur axe réseau à la couronne.
  6. Mettre la couronne dans le boîtier inférieur.
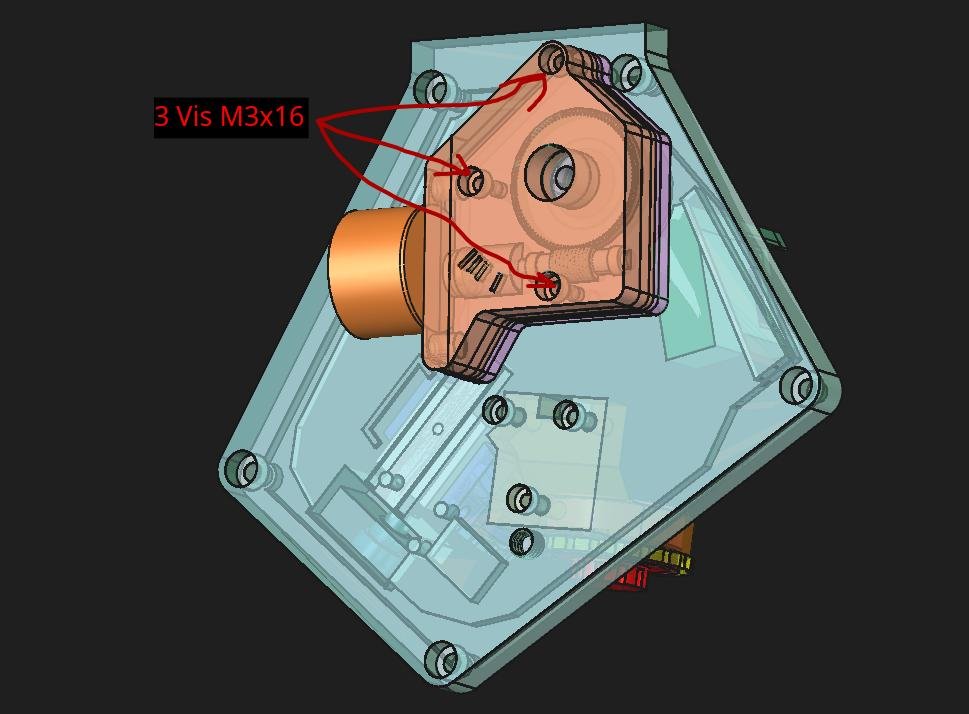
  7. Fermeture du boîtier 503 par 3 vis M3x20.
  8. Fixer la base réseau avec la vis M4x10.
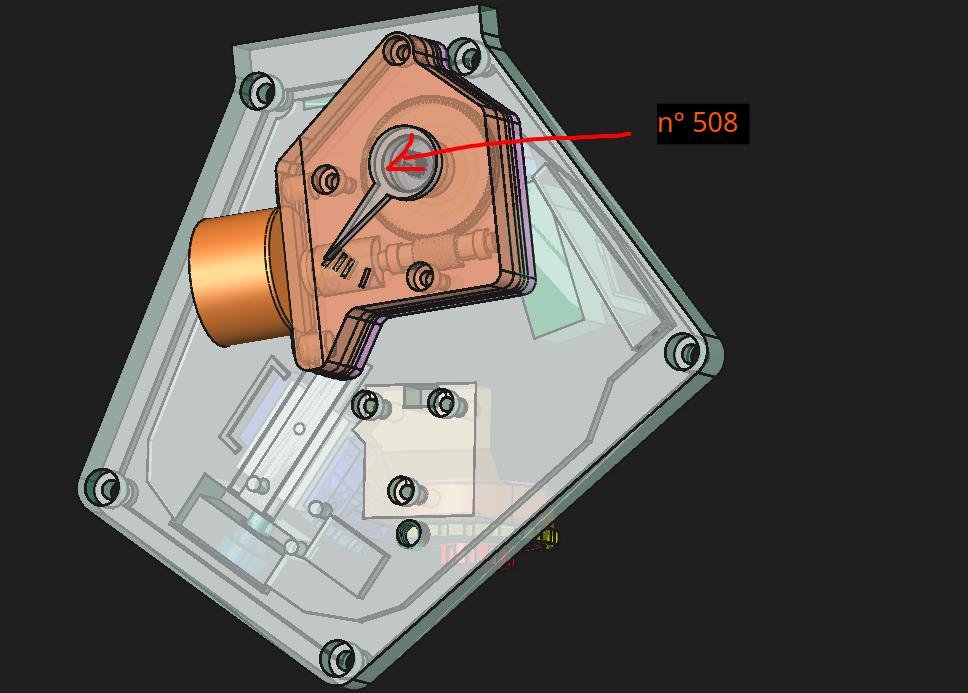
  9. Fixer l’index

Matériel sachet KM 04

  • M4x10 vis d’axe réseau.
  • Vis sans fin ModContinMini 0,3 dents.
  • Couronne 1/100 ø 24mm.
  • 2 vis sans tête de 2mm (serrage axe réseau)
  • 2 roulements à billes pour vis sans fin
  • 3 vis M3 x 20 Fixation à l’UVEX4j
  • 2 vis M4x6 pour fixation moteur de réseau.
 
KU 03
  • moteur pas à pas 28 BYJ-48 5V

Matériel plastique KP 05

  • 101_base.stl
  • 500_axe_moteur_reseau.stl
  • 501_axe_reseau.stl
  • 502_carter_reduc_reseau_inf.stl
  • 503_carter_reduc_reseau_sup.stl
  • 504_base_reseau.stl
  • 508_indicateur_position_reseau.stl

KM 05 - Support de fente tournante

Montage

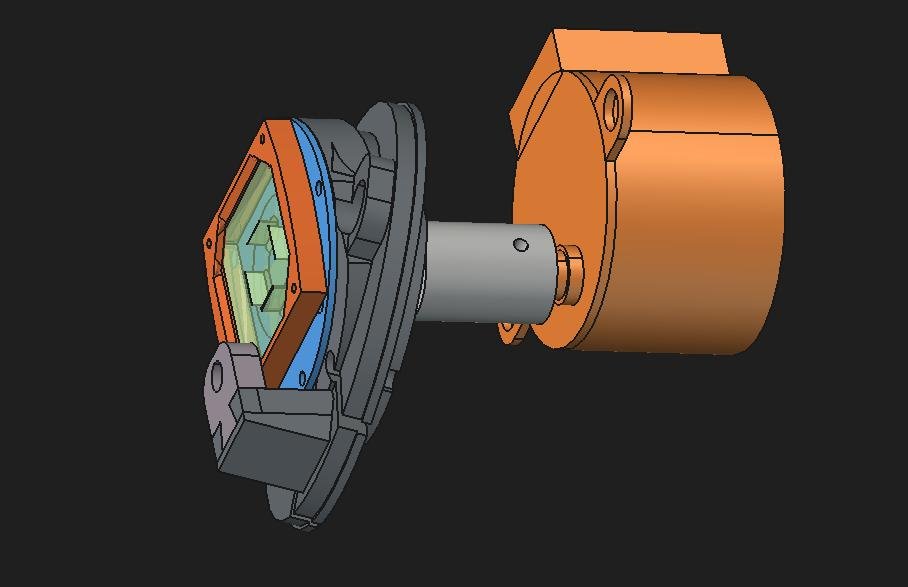
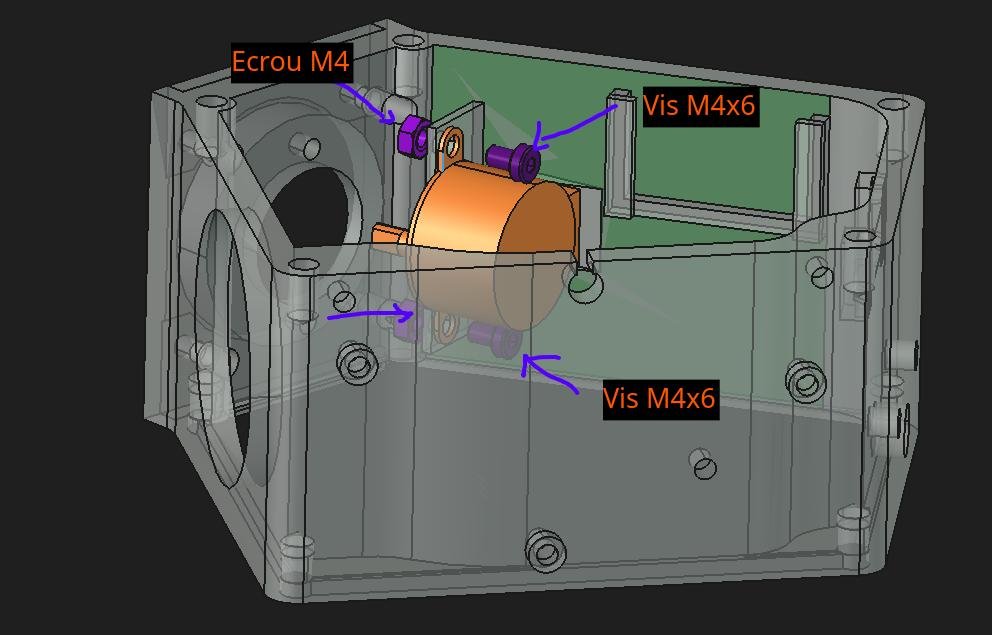
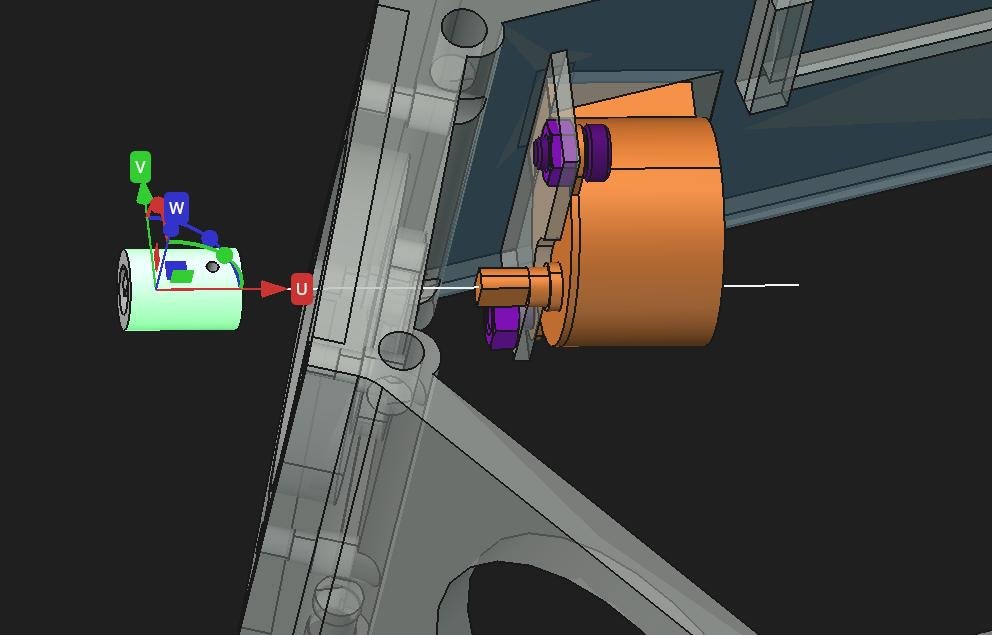
  1. Mettre en place et fixer le Moteur de fente au boitier n°102
  2. Mettre en place le manchon.
  3. Installer le roulement de fente dans support fente
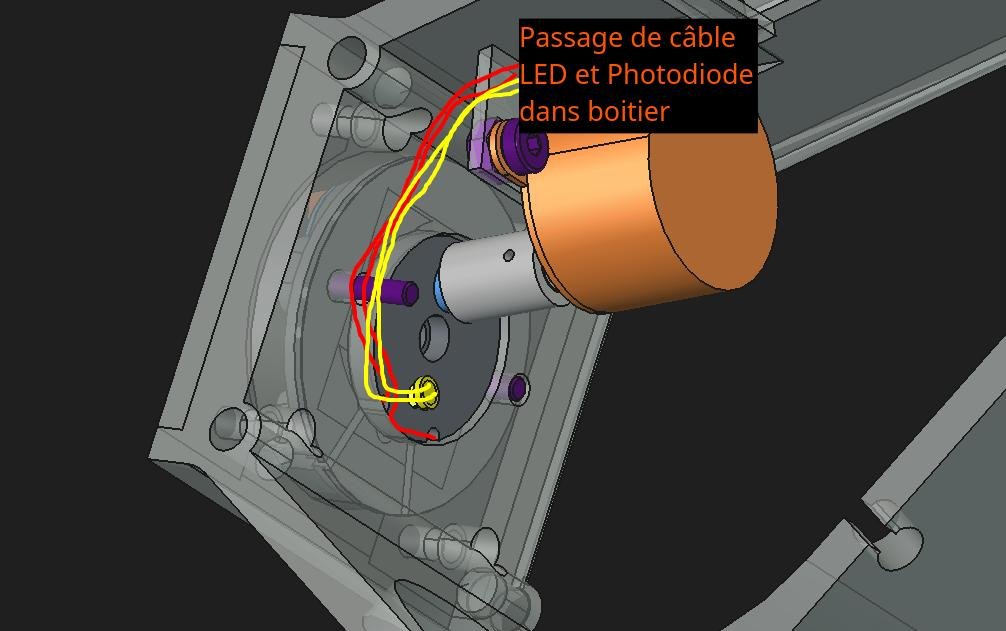
  4. Passer le fil de la LED dans les deux encoches du support de fente (n°200)
    La LED est coté roulement
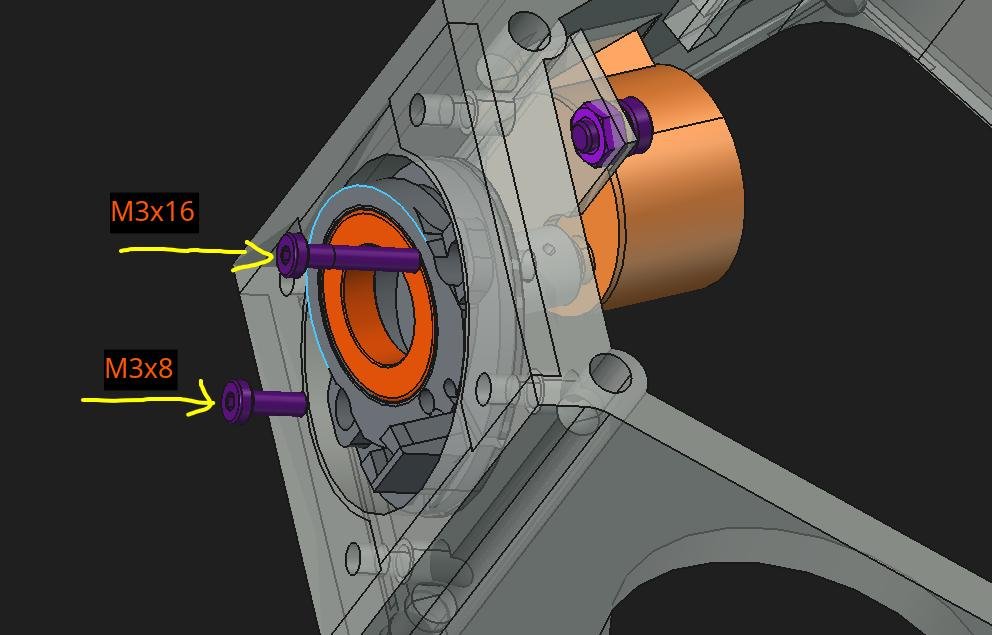
  5. Visser au boîtier le support de fente (n°200) par M3x16 haut et M3x8 bas.
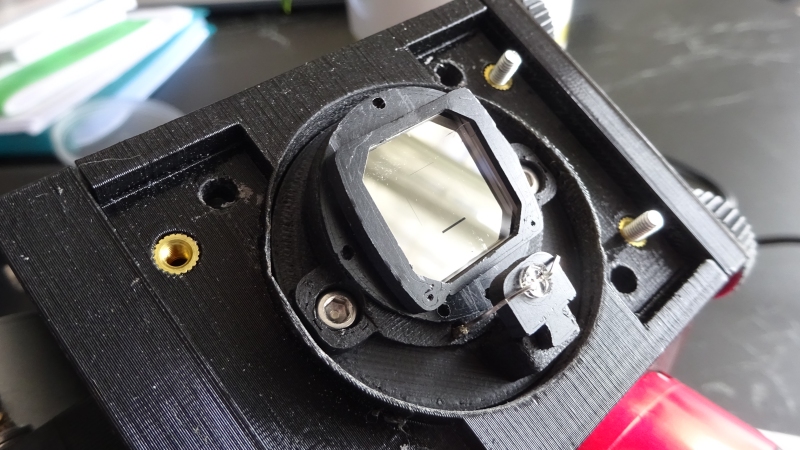
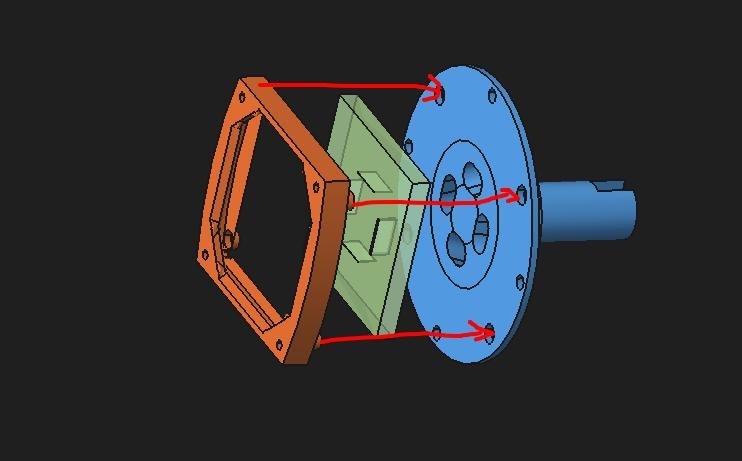
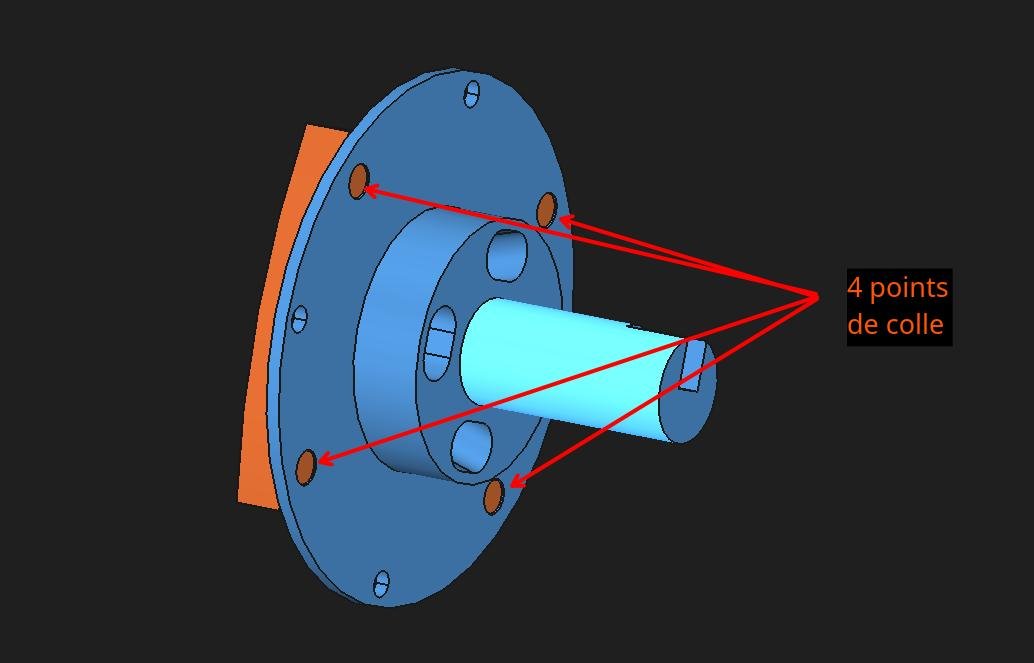
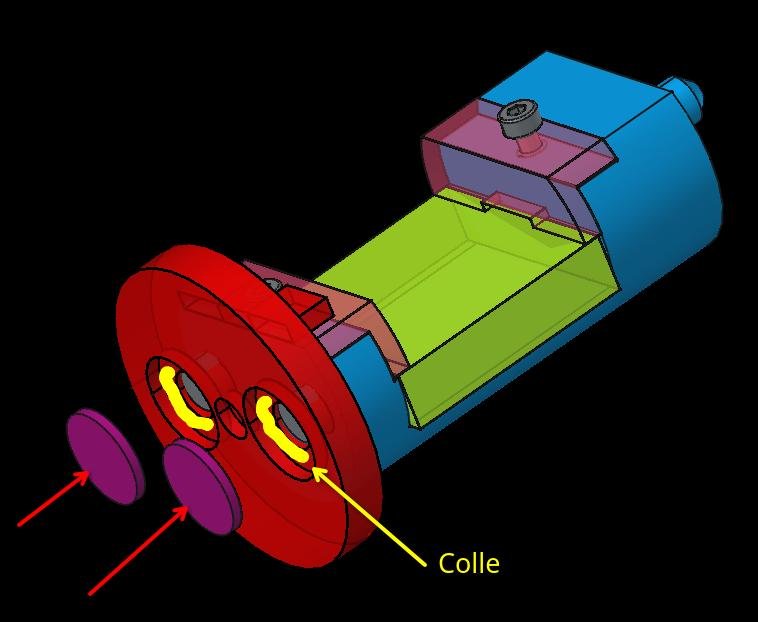
  6. Mettre la fente dans son cadre (n°213) puis fixer avec 4 points de colle au barillet (n°212)
  7. Insérer le barillet de fente (n°212) dans le roulement, et l’axe dans le manchon (n°204)
  8. Placer la LED dans son support (n°201) et l’insérer dans le support de fente (n°200)
Matériel sachet KM 05
  • 2 x M4x6 + écrou pour support de moteur
  • Roulement 24x15x5

  • M3x8 fixation inférieure courte.

  • M3x16 fixation supérieure (attache câble Led + photodiode).

Matériel sachet KU 03

  • Moteur pas à pas 28 BYJ-48 5V
Optique

  • Multi-fentes Libra

Plastique sachet KP 01

  • 102_periph_ASI.stl

Plastique sachet KP 02

  • 200_support_fente_tournante.stl
  • 201_support_LED_em.stl
  • 204_Manchon_fente_tourn_motorise.stl
  • 212_axe_fente_libra_4_positions.stl
  • 213_cadre_guide_fente_18x18x2mm.stl
  • 214_simulateur_fente

KM 06a - Assemblage et final et Optique

Montage

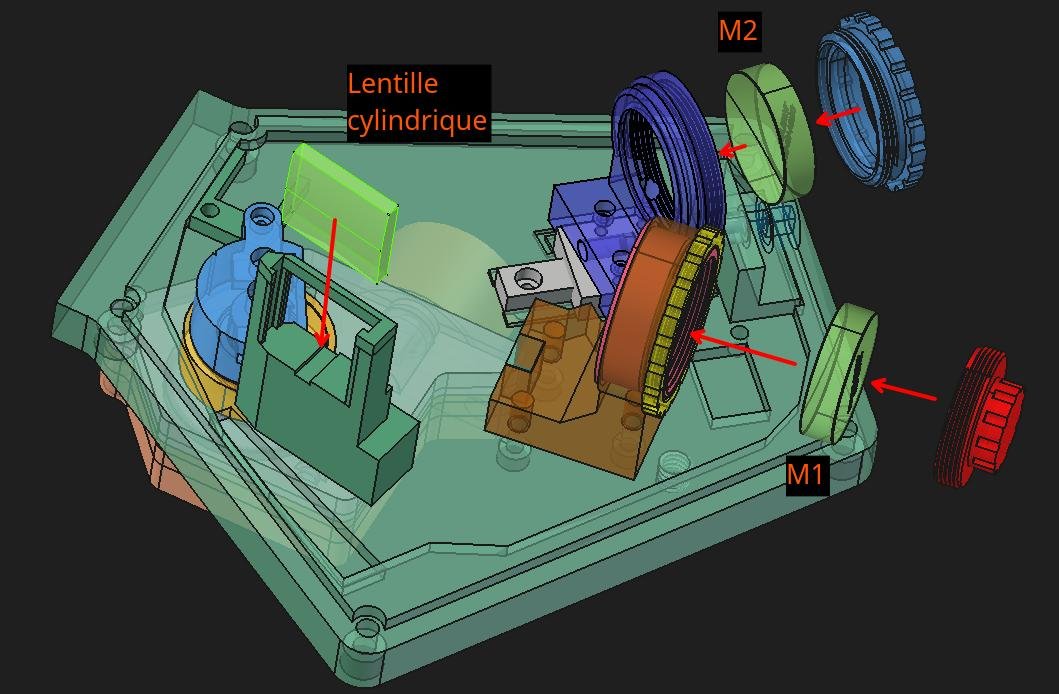
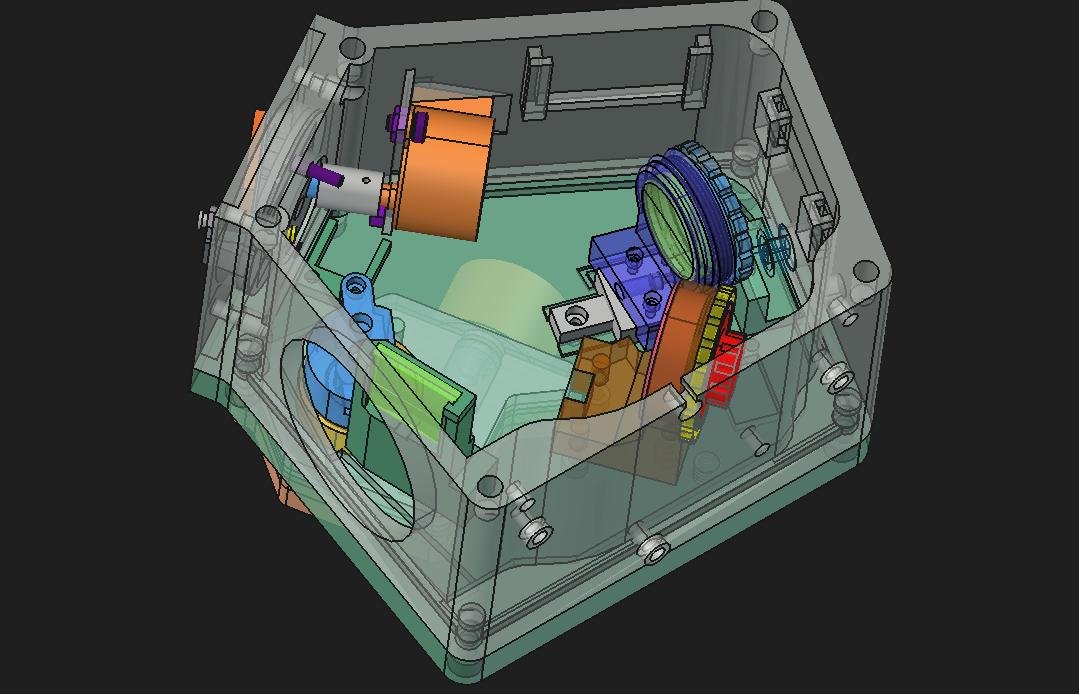
  1. Mettre en place optique M1, M2, Lentille et du Réseau.
  2. Installer le réseau dans le porte réseau
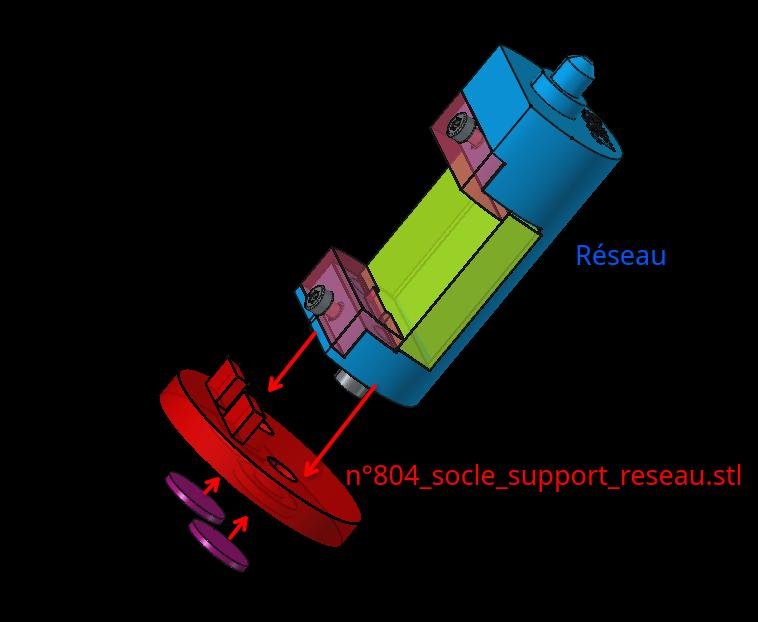
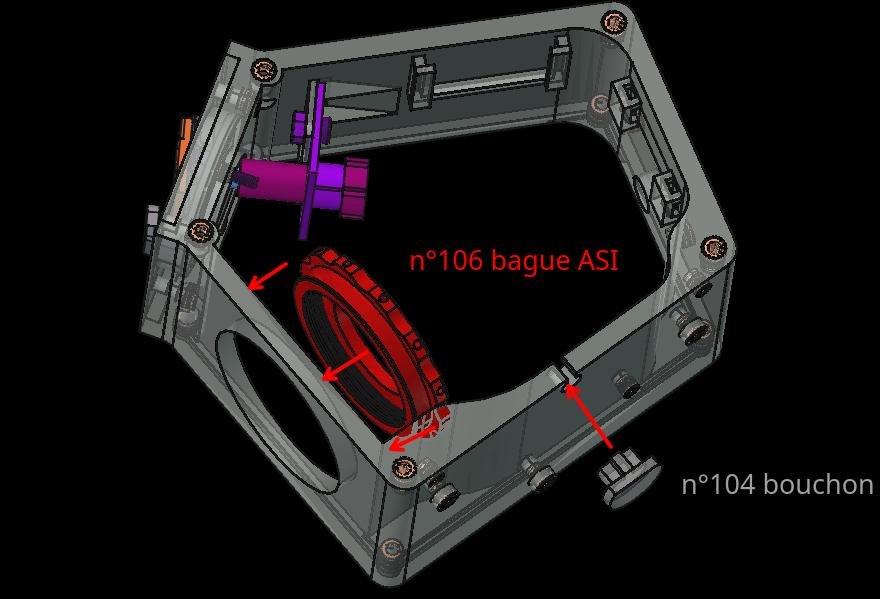
  3. Placer la bague ASI (n°106) dans son logement du boîtier périphérique (n°102) et Clipser le bouchon de passe câble (n° 104)
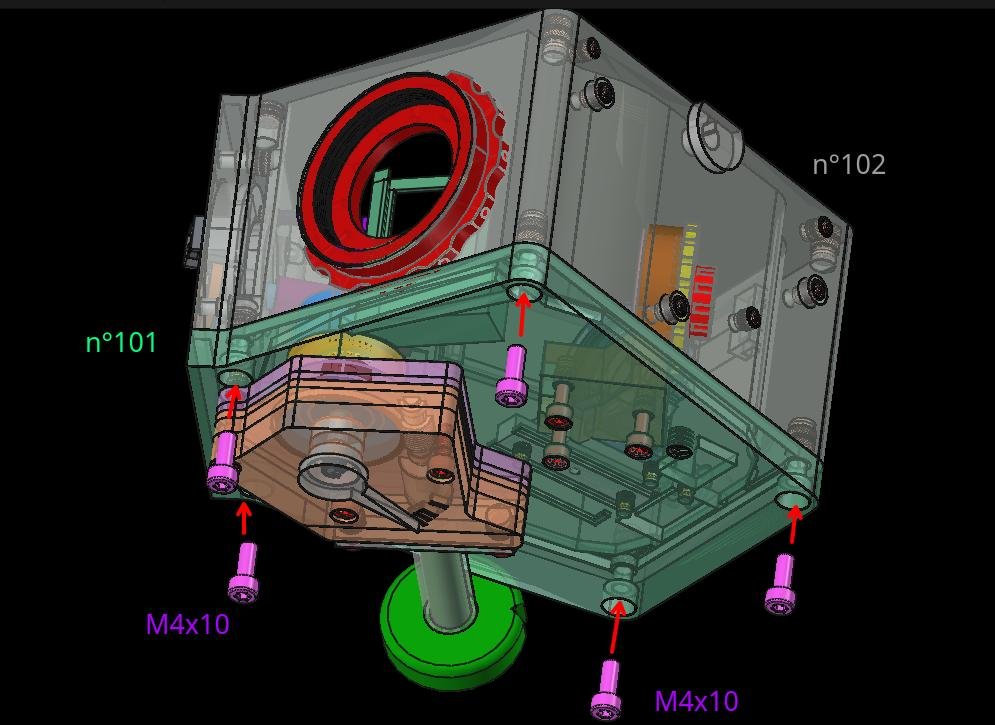
  4. Assembler le boîtier périphérique (n°102) et la base optique (n°101) et visser par dessous avec les 5 vis M4x10.
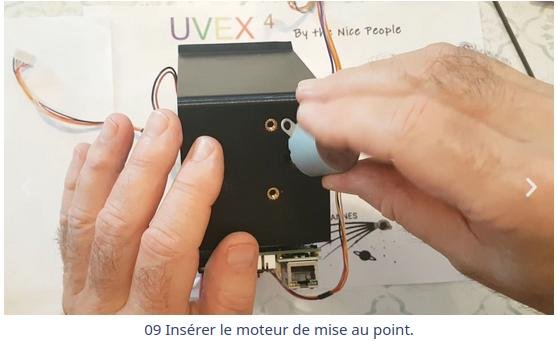
  5. Visser la bride de mise au point avec les 2 vis M4x6 (n°406)
  6. Insérer la manette de mise au point (n°405)
  7. Viser la caméra ASI avec la bague n°106
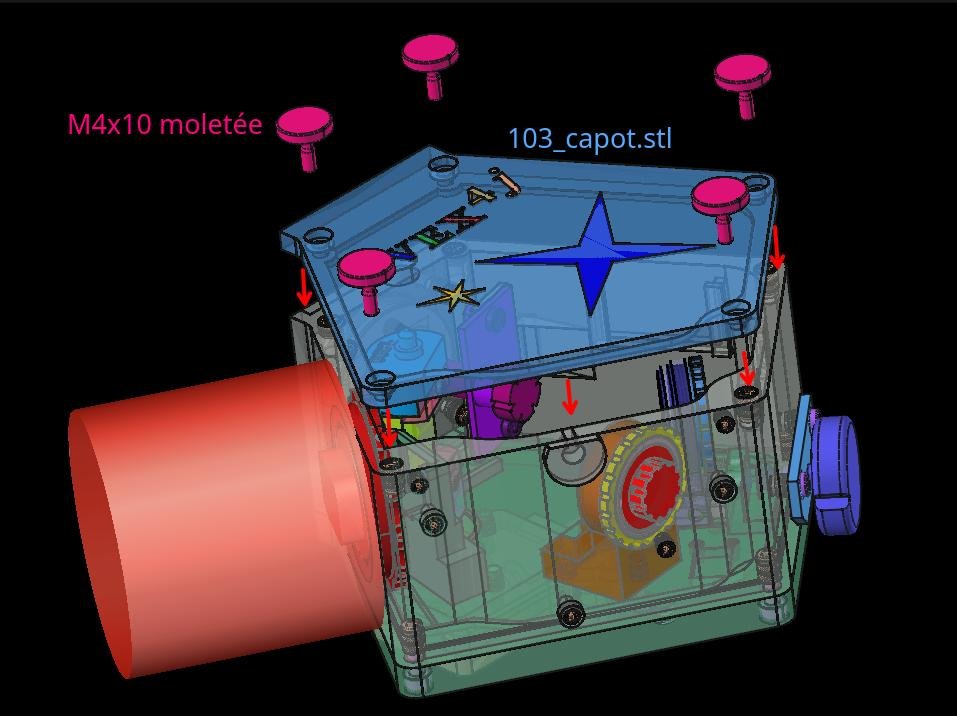
  8. Fermer le Capot avec les 4 vis moletées (n°103)
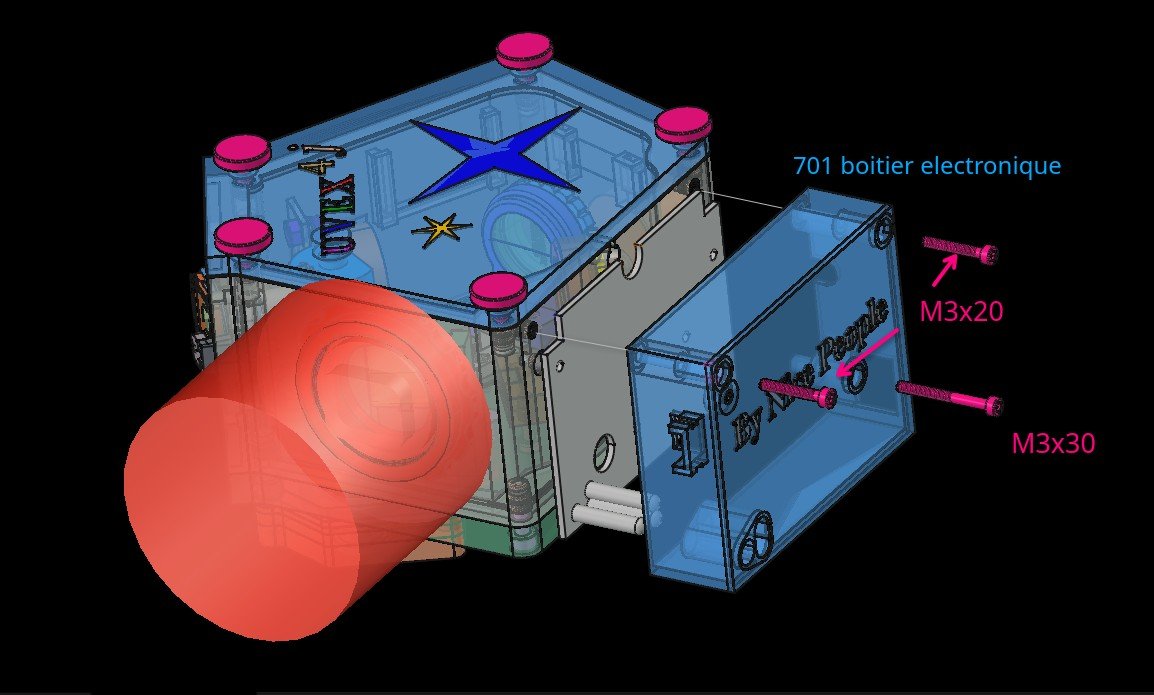
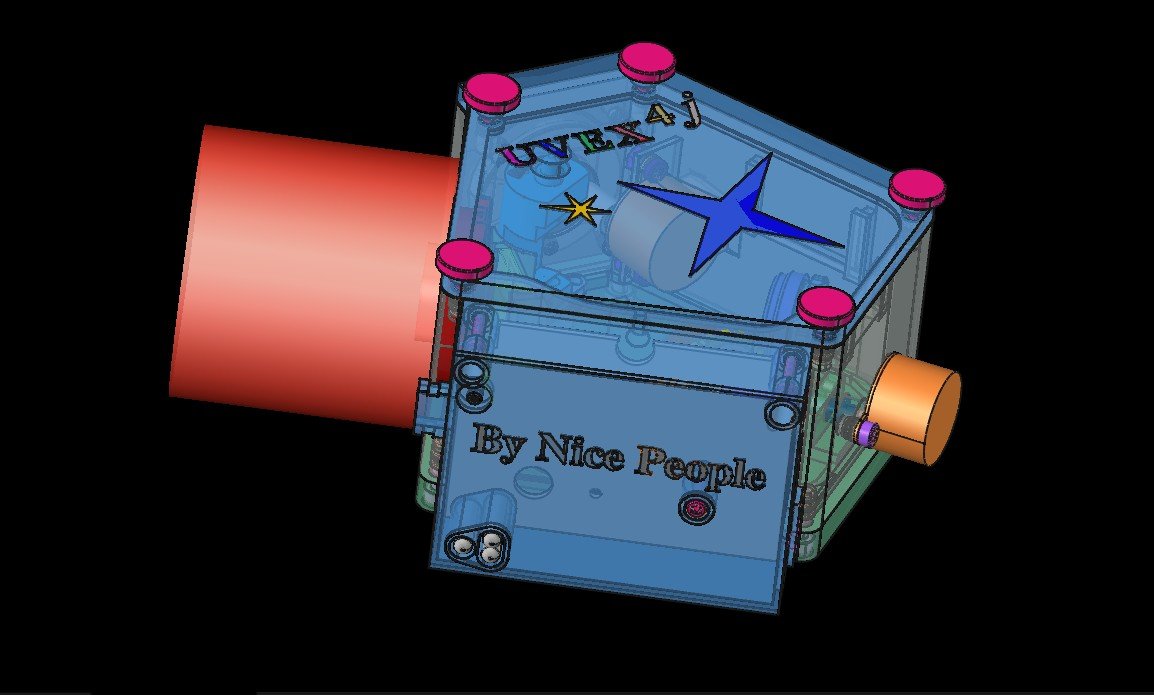
  9. Visser le boitier électronique (701) sur le coté de l’UVEX (2 vis de M3x20 + 1 vis de M3x30)

Matériel sachet KM 06

  • Vis 5 x M4x10
  • 2 vis M3 x 20 + M3x30 fixation boîtier électronique.
  • Vis moletée 5x M4x10 (capot).
  • Vis 2x M4x6 pour motorisation mise au point

Optique

  • Miroir M1 et M2 – CM254-100-G01 Thorlabs
  • Lentille LJ1934L1-A Thorlabs
  • Réseau ref GR25-0305 300 tr/mm Thorlabs ou tout autre réseau au format 25 x 25 x 6 mm de 150 tr/mm à 1800 tr/mm
 

Matériel plastique KP

  • 103_capot.stl
  • 106_bague_asi.stl
  • 701_boitier_electronique.stl
  • 101_base.stl
  • 102_periph_ASI.stl

KM 06b - Boite réseau

Montage

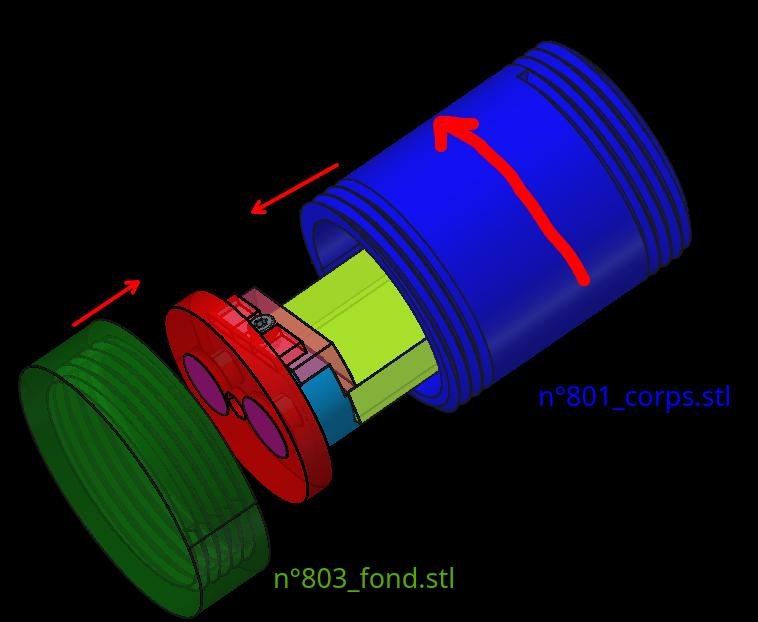
  1. Positionner les 2 aimants 10x1mm dans le socle (n°804) en utilisant un support réseau (n°505) pour déterminer le sens des aimants.
  2. Coller les 2 aimants au socle (n°804)
  3. Insérer le tout dans le bouchon socle.
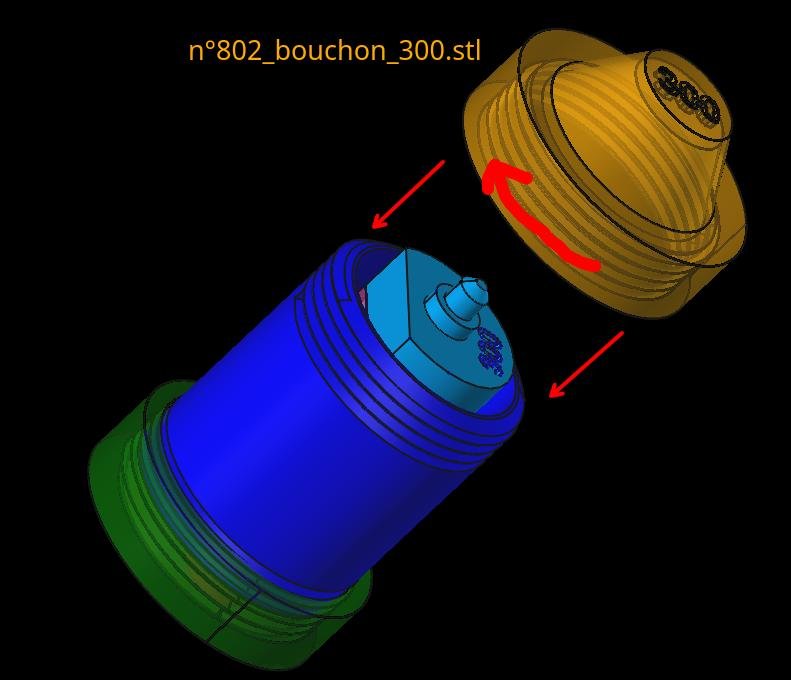
  4. Visser ensuite le corps du boîtier jusqu’à immobilisation de l’ensemble.
  5. Fermer le boîtier avec le bouchon. (n°802)

Matériel sachet KM 06

  • 2 Aimants D :10mm e=1mm

Optique

  • Réseau dans son support

Matériel plastique KP 08

  • 801_Corps.stl
  • 802_bouchon_300.stl
  • 803_Fond.stl
  • 804_Socle_support_reseau.stl

KM 07 - Cube de guidage

5- Les premiers réglages

L’Uvex4 est un spectroscope qui ne nécessite pas de réglage complexe, qui est stable dans le temps. La motorisation permet de faciliter les premiers réglages qui se font directement par le logiciel Driver de l’UVEX4 le boitier du spectroscope fermé. Ces réglages consistent en une initialisation des réglages mécaniques par l’électronique qui sont ensuite conservés dans la mémoire de l’Arduino.  Voici la procédure pour obtenir les premiers spectres avec l’UVEX4 motorisé:

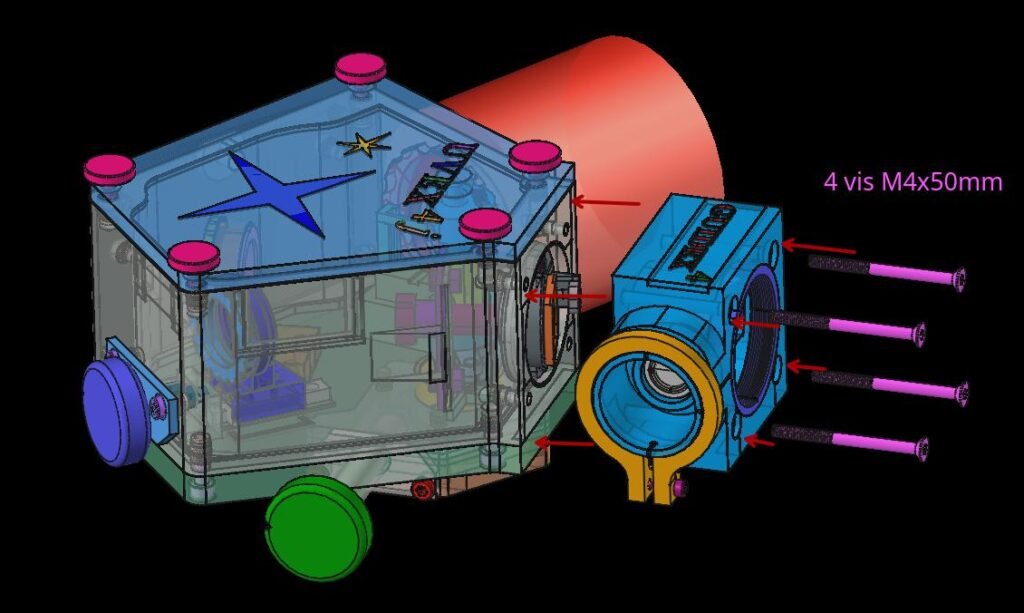
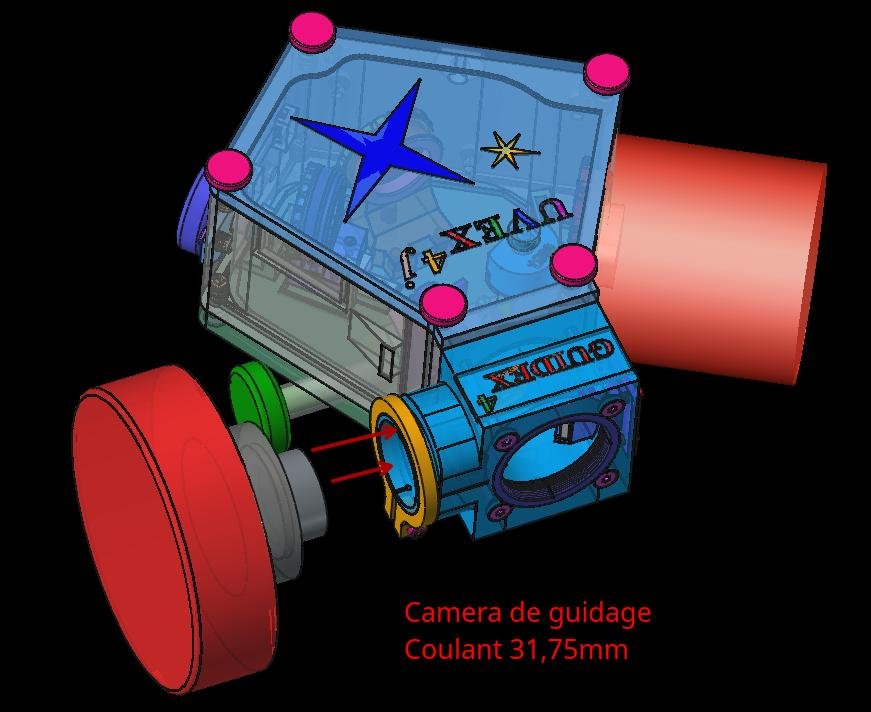
Assemblage avec le CalibGuide4 ou le Guidex4

1- Le préréglage

  • Position de la caméra de guidage
  • Position de la caméra science (ZWO ASI xxx PRO)
  • Position de base du réseau, l’ordre 0 doit être visible dans le champ de la caméra.
  • Réglage de mise au point théorique miroir M2.

2- Première image, réglage rapide de l’inclinaison de la caméra sur l’ordre 0.

3- AutoSetup avec le logiciel DRIVER.UVEX4.

4- Premier spectre placer le réseau à 4800A. Premier spectre du ciel bleu:  vérification la partie bleue du spectre doit être coté gauche, le rouge coté droit
5- Réglage fin de l’inclinaison de la caméra.
6- Déplacement sur le spectre ordre 1, repérer les raies principales du soleil. H&K Ca, Triplet du magnésium, doublet du sodium, Ha, bande O2.
7- Réglage fin de l’inclinaison de la camera et identification de la fente synchronisation de la fente
8- Mise au point fine sur raies du magnésium.

Félicitation votre UVEX4 est prêt pour l’observation du soleil des planètes, des étoiles, des nébuleuses et des galaxies…

Laisser un commentaire