1- Présentation

Le système CalibLight est un système motorisé programmable de calibration extérieure pour tous les spectroscopes, il commande 2 séries de lampes à décharge fixé à l’avant du tube de l’instrument par des pince. C’est le système idéal pour les réglages d’un spectroscope. Utilisé avec deux lampes montées diamétralement opposées, il permet de faire la mise au point précise, avec 4 lampes, il permet d’ajuster finement le réglage d’astigmatisme pour les spectroscopes comme l’UVEX, voir ici: https://spectro-uvex.tech/?p=9169. 

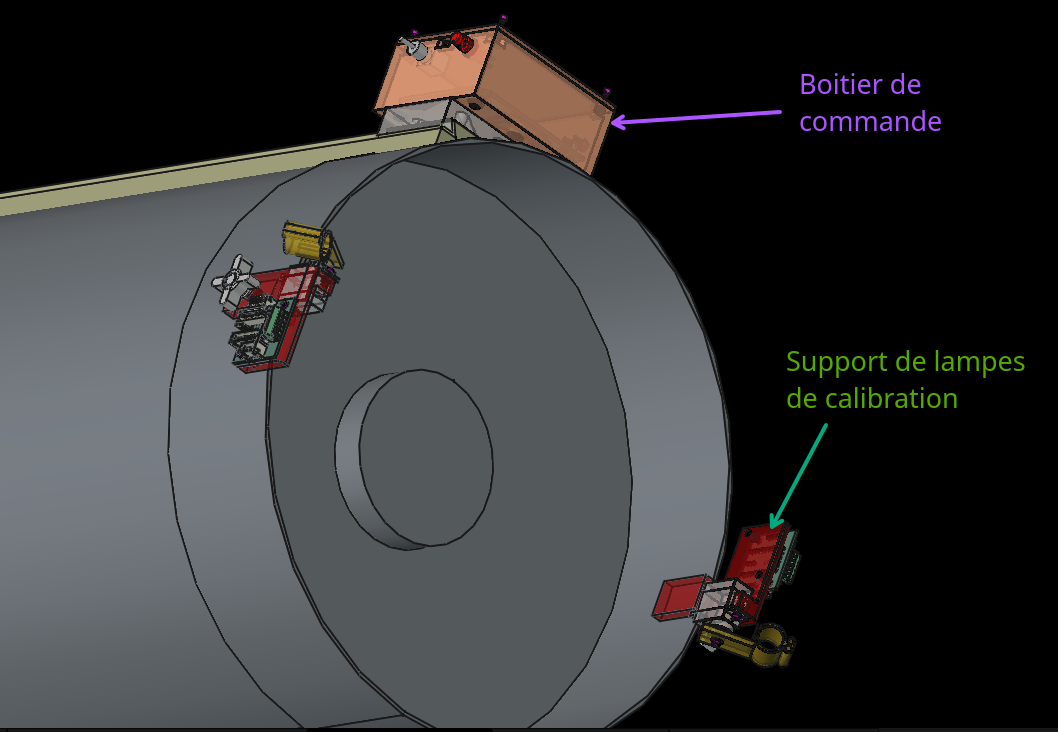
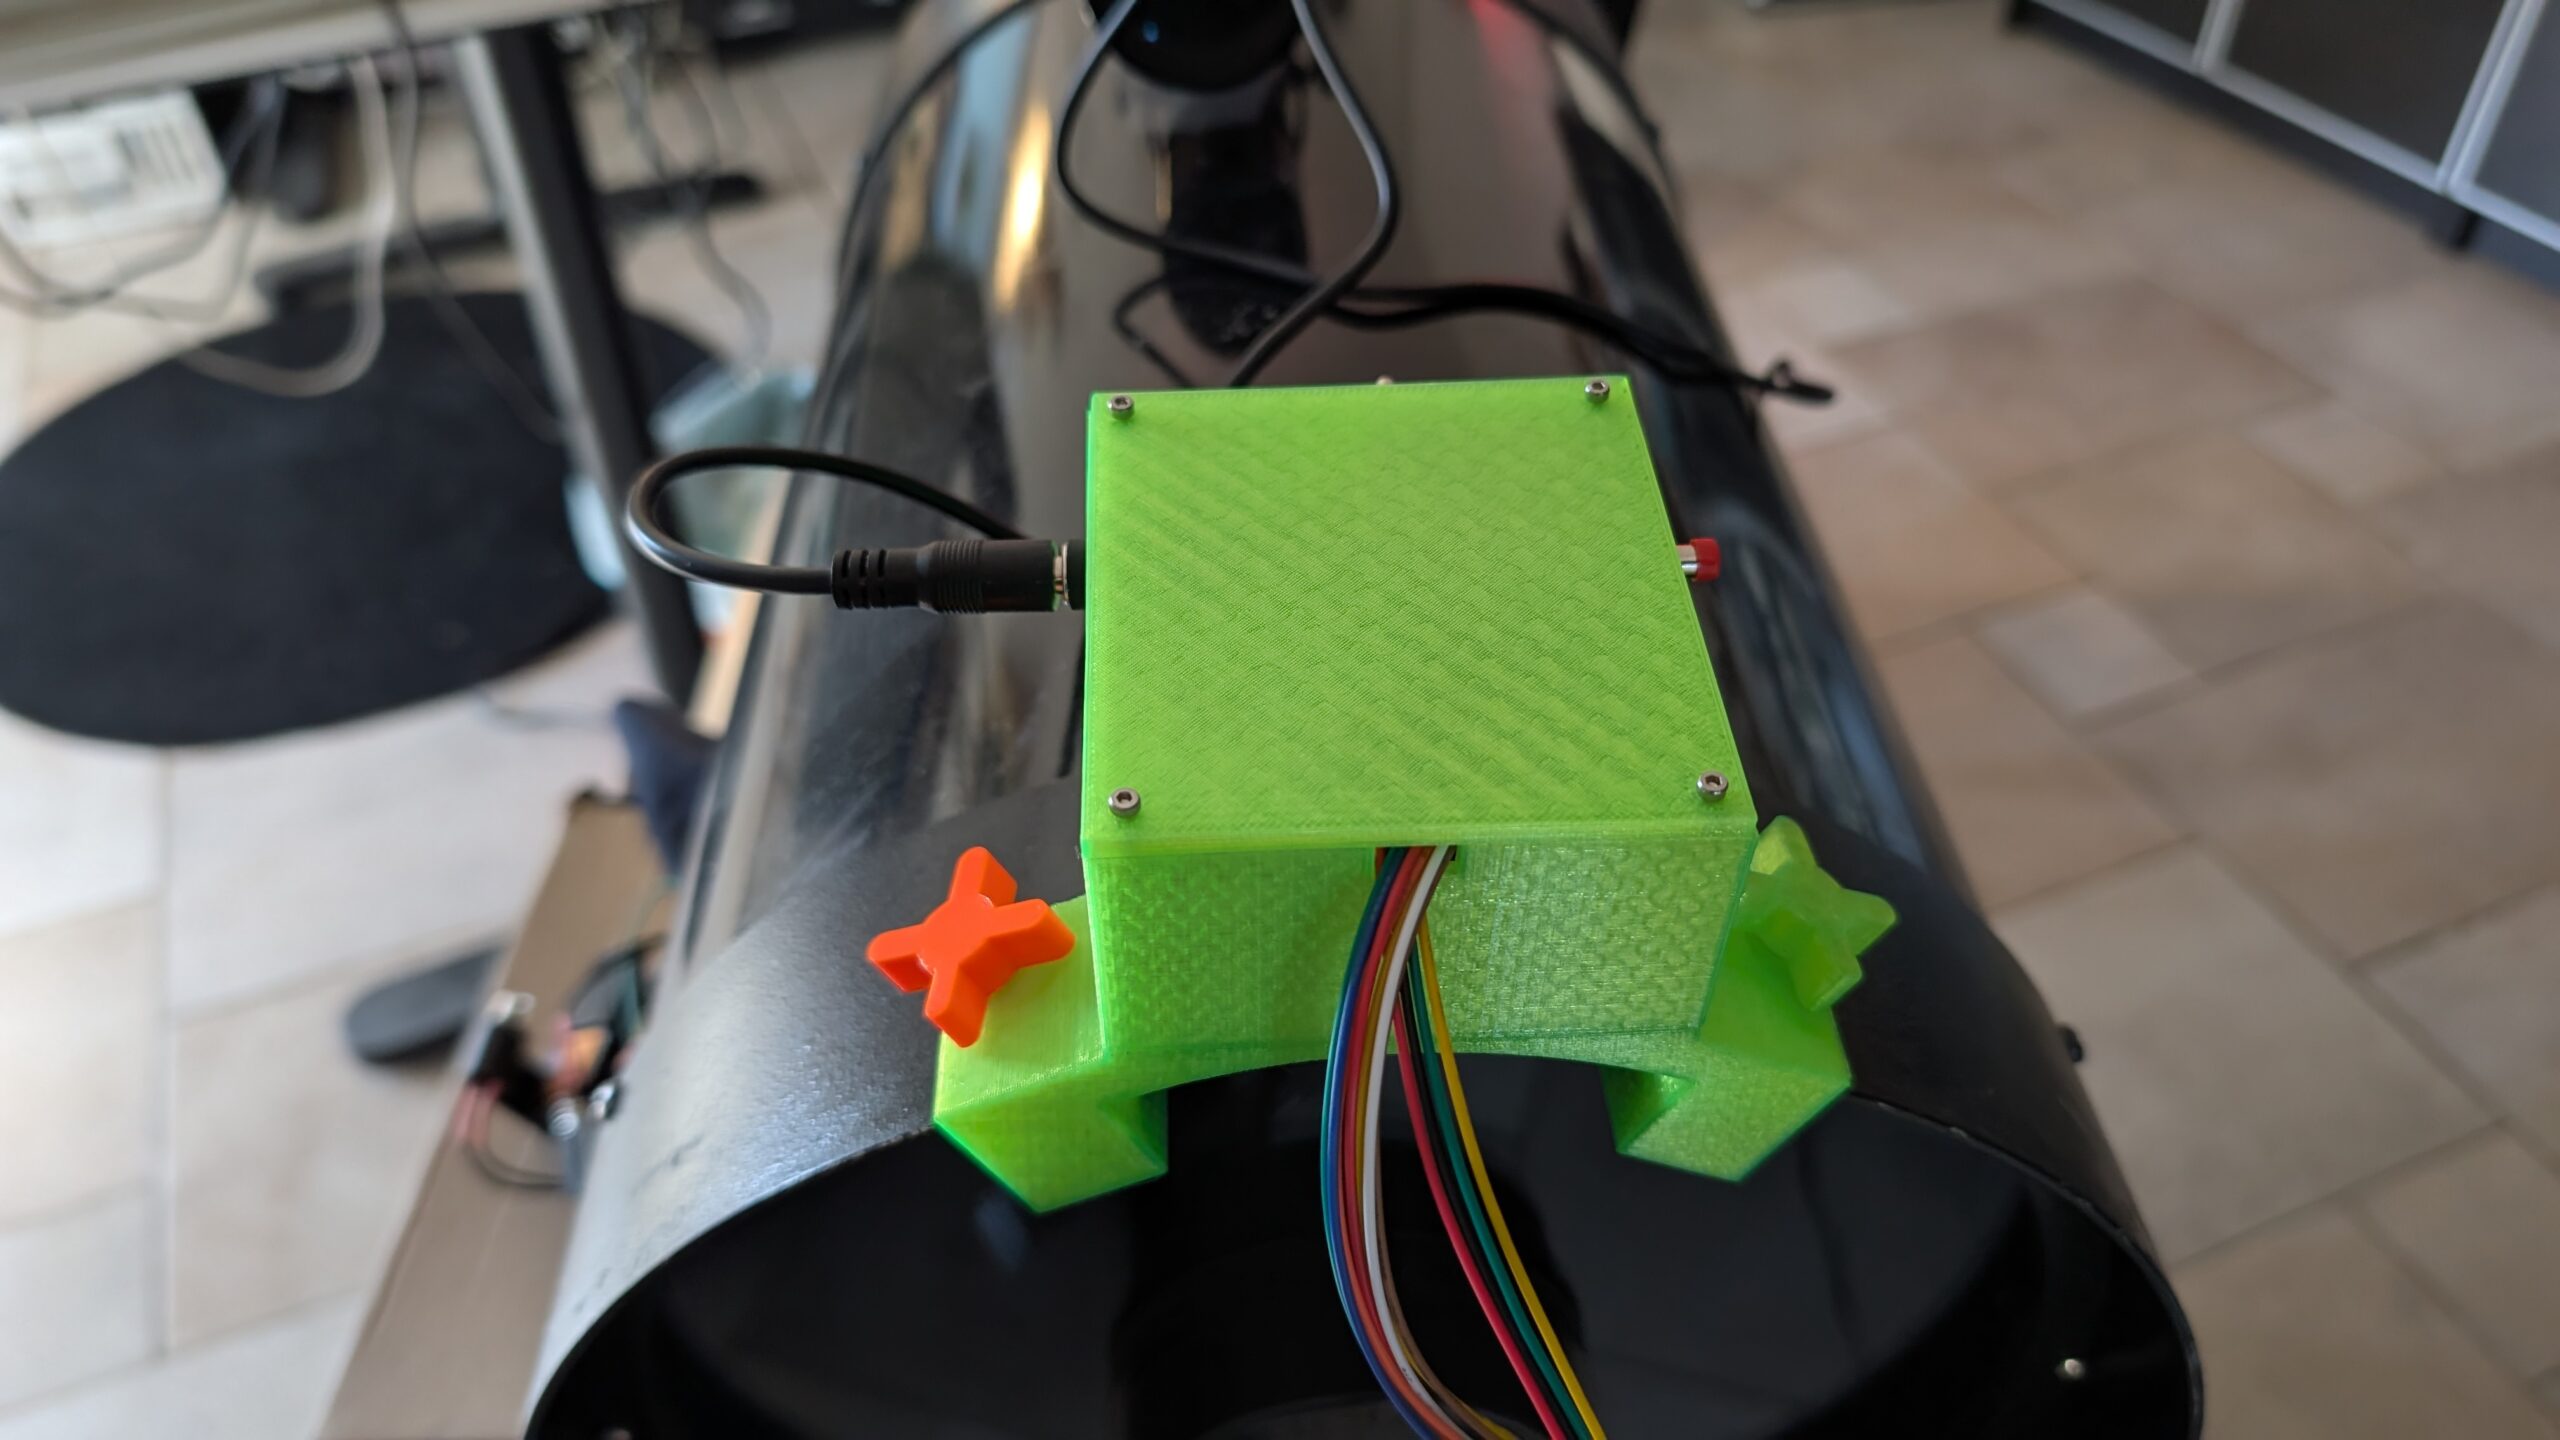
Vue 3D du dispositif CalibLight monté sur un Celestron 11.
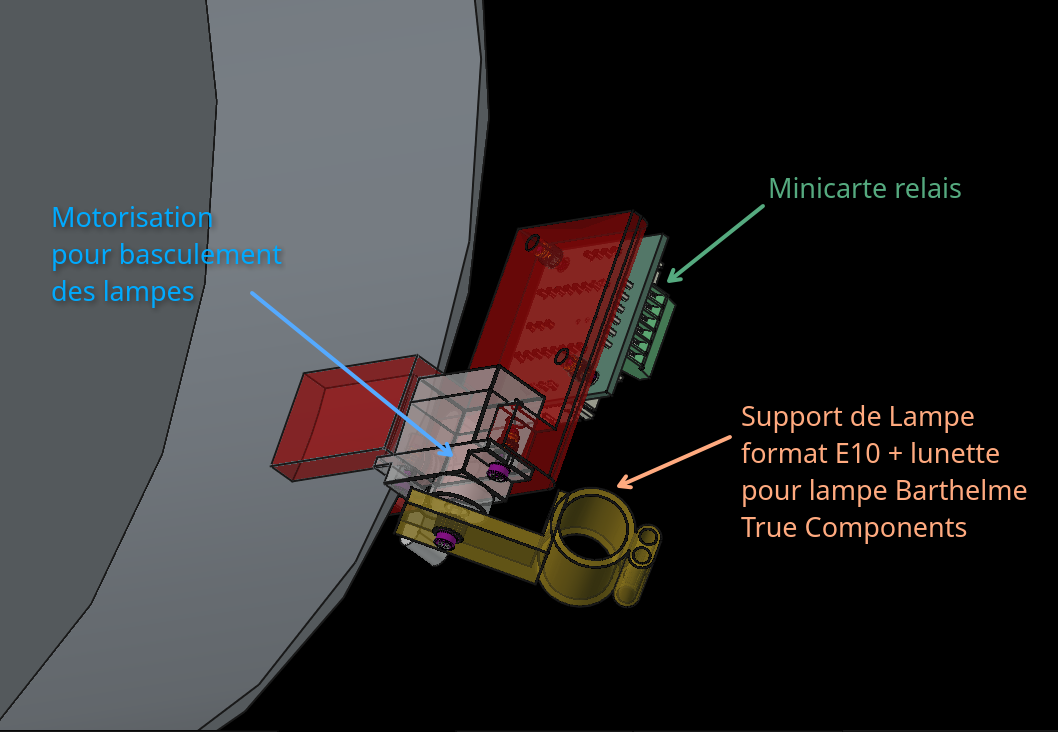
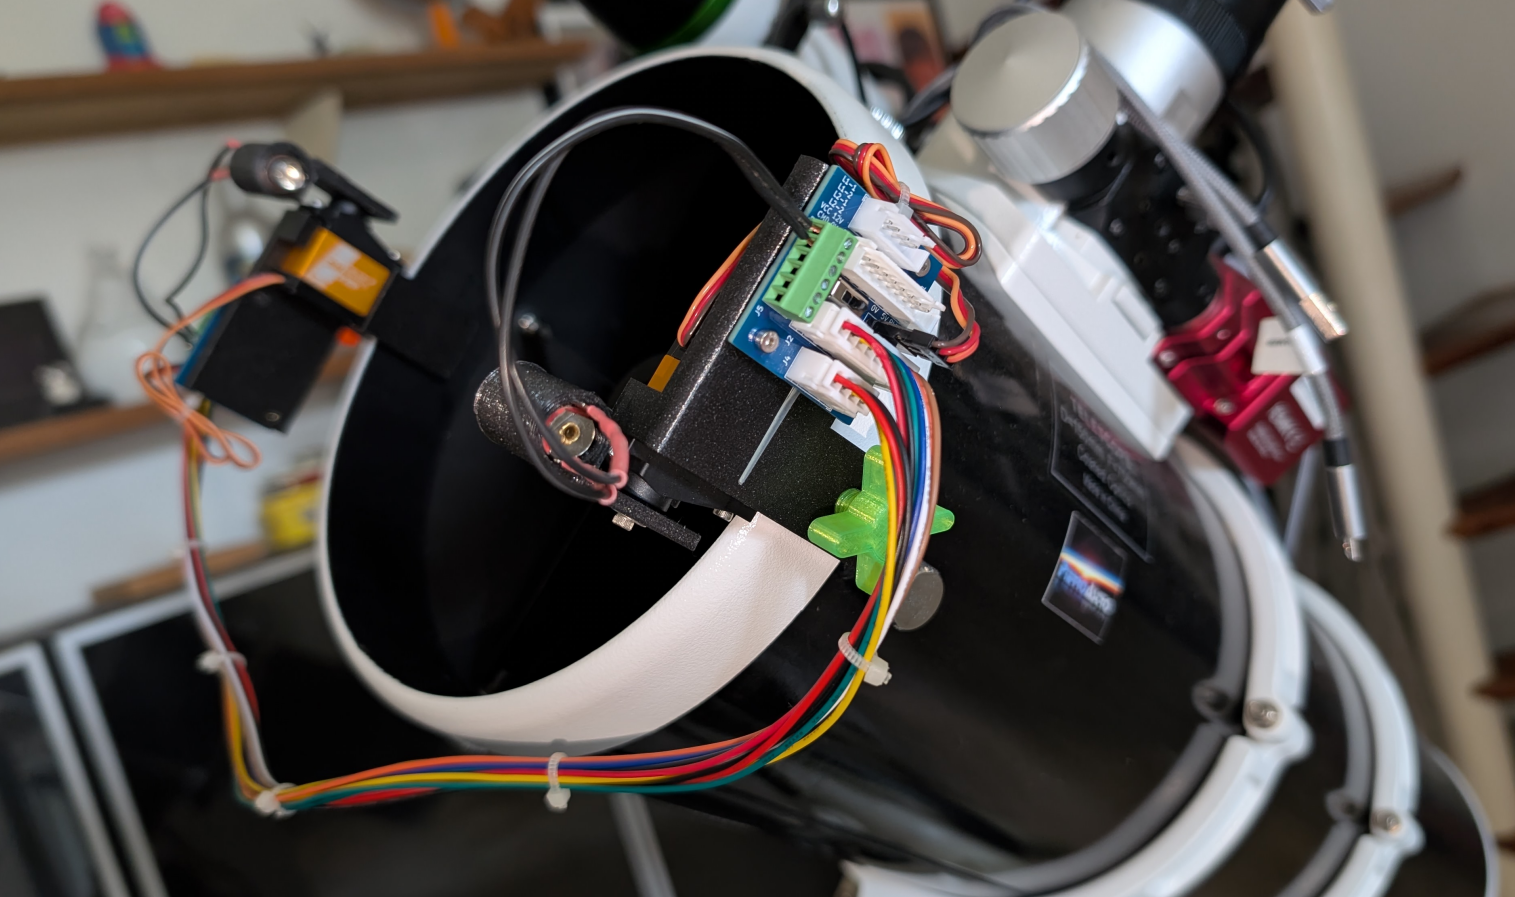
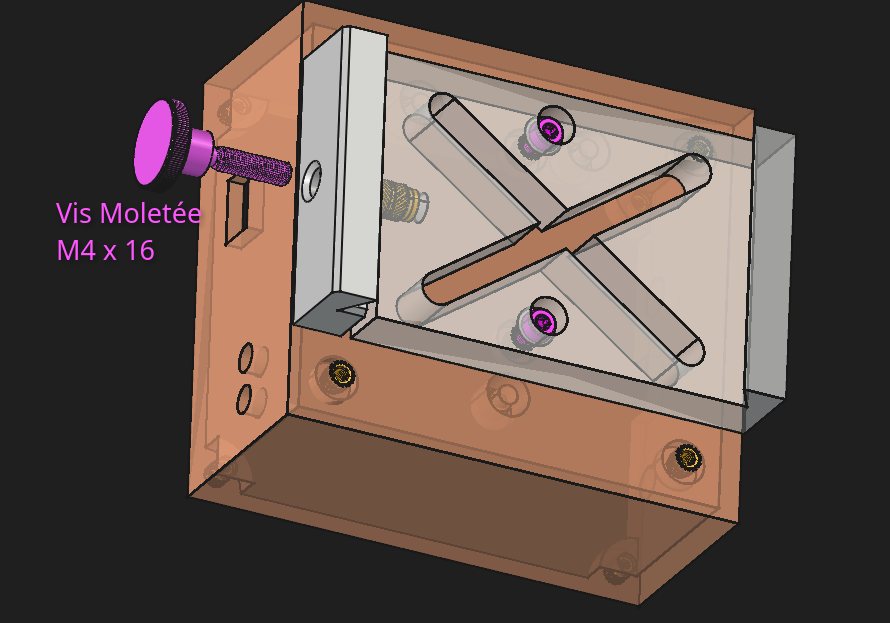
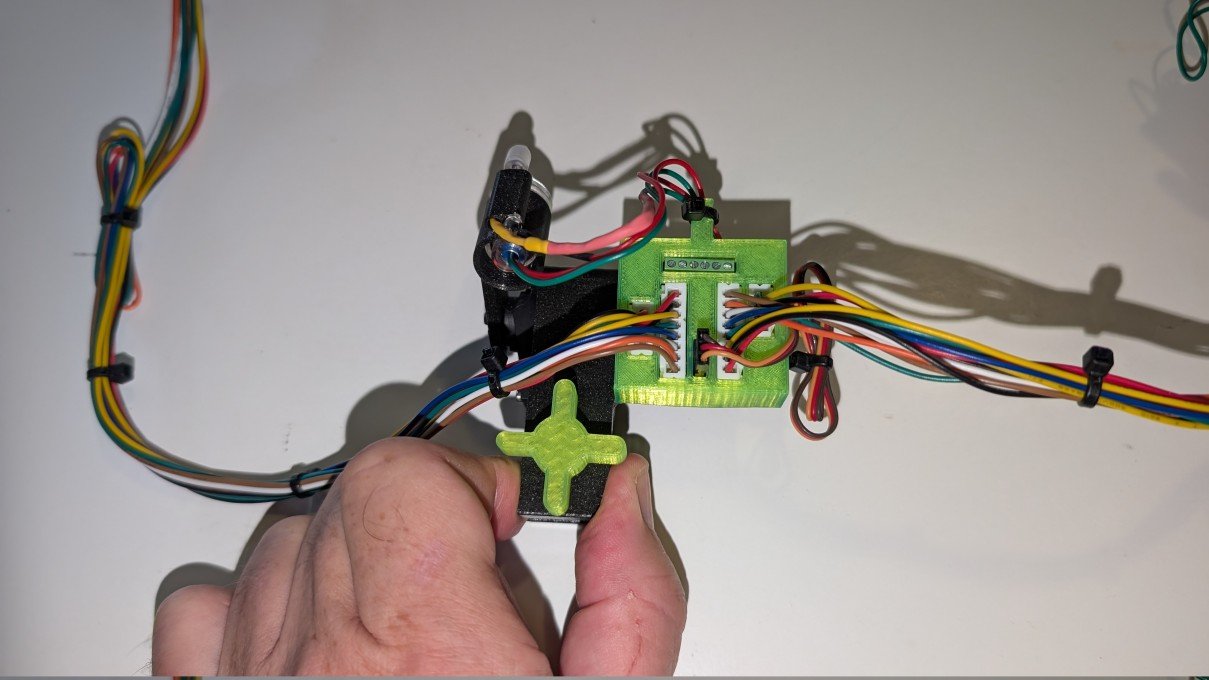
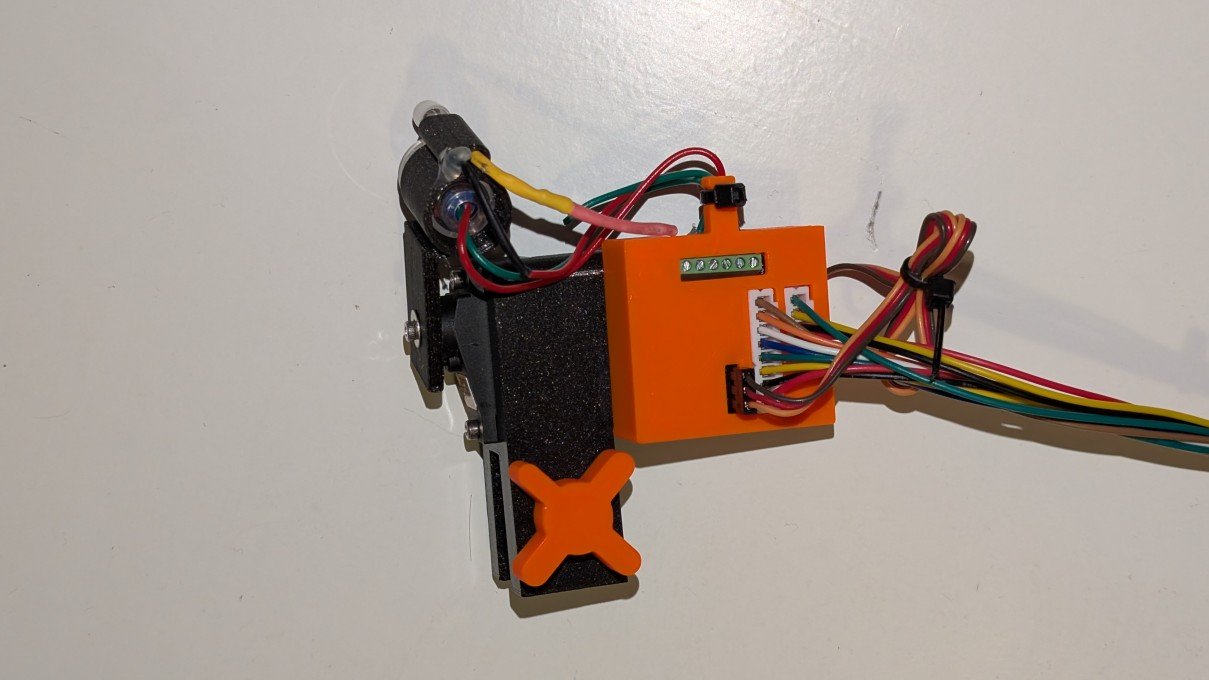
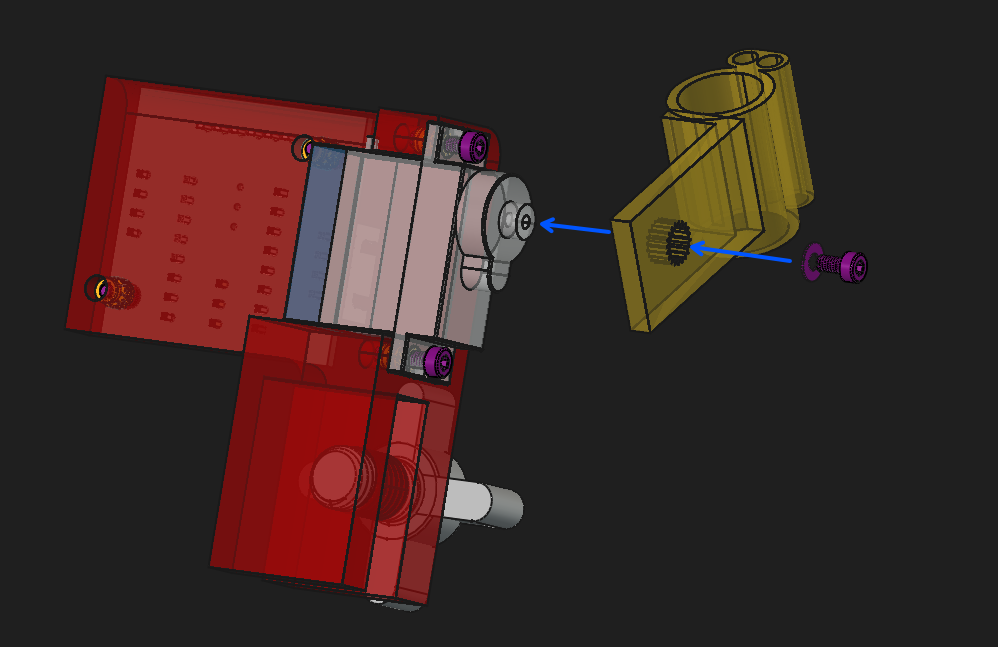
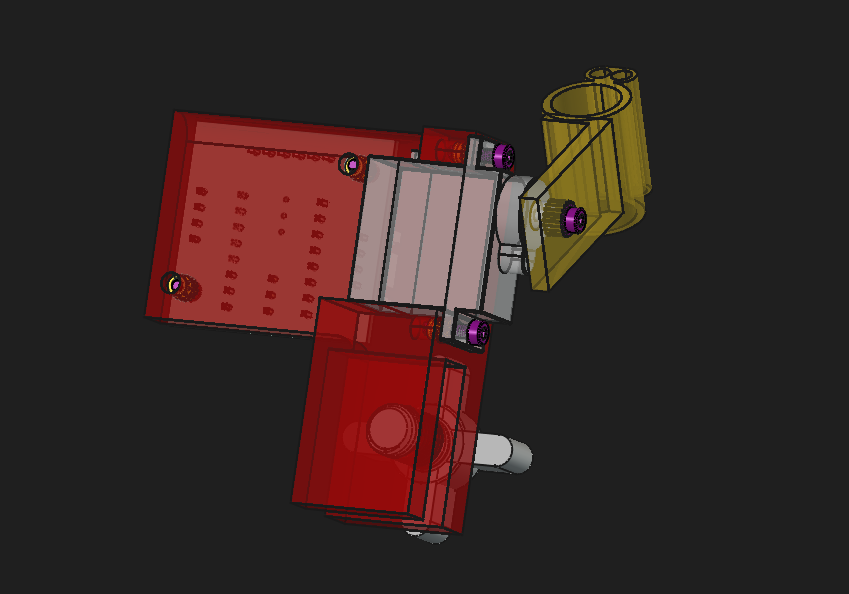
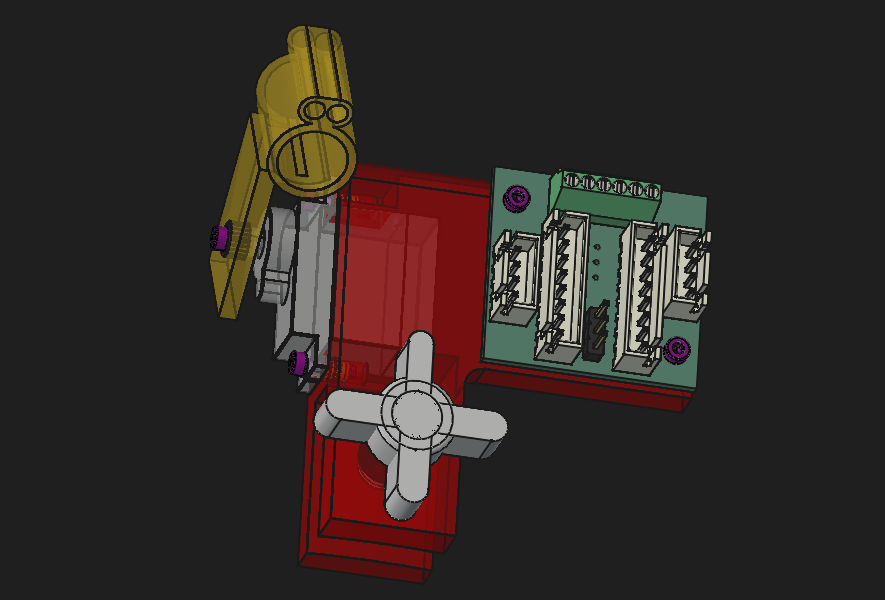
Détail de la pince motorisée.

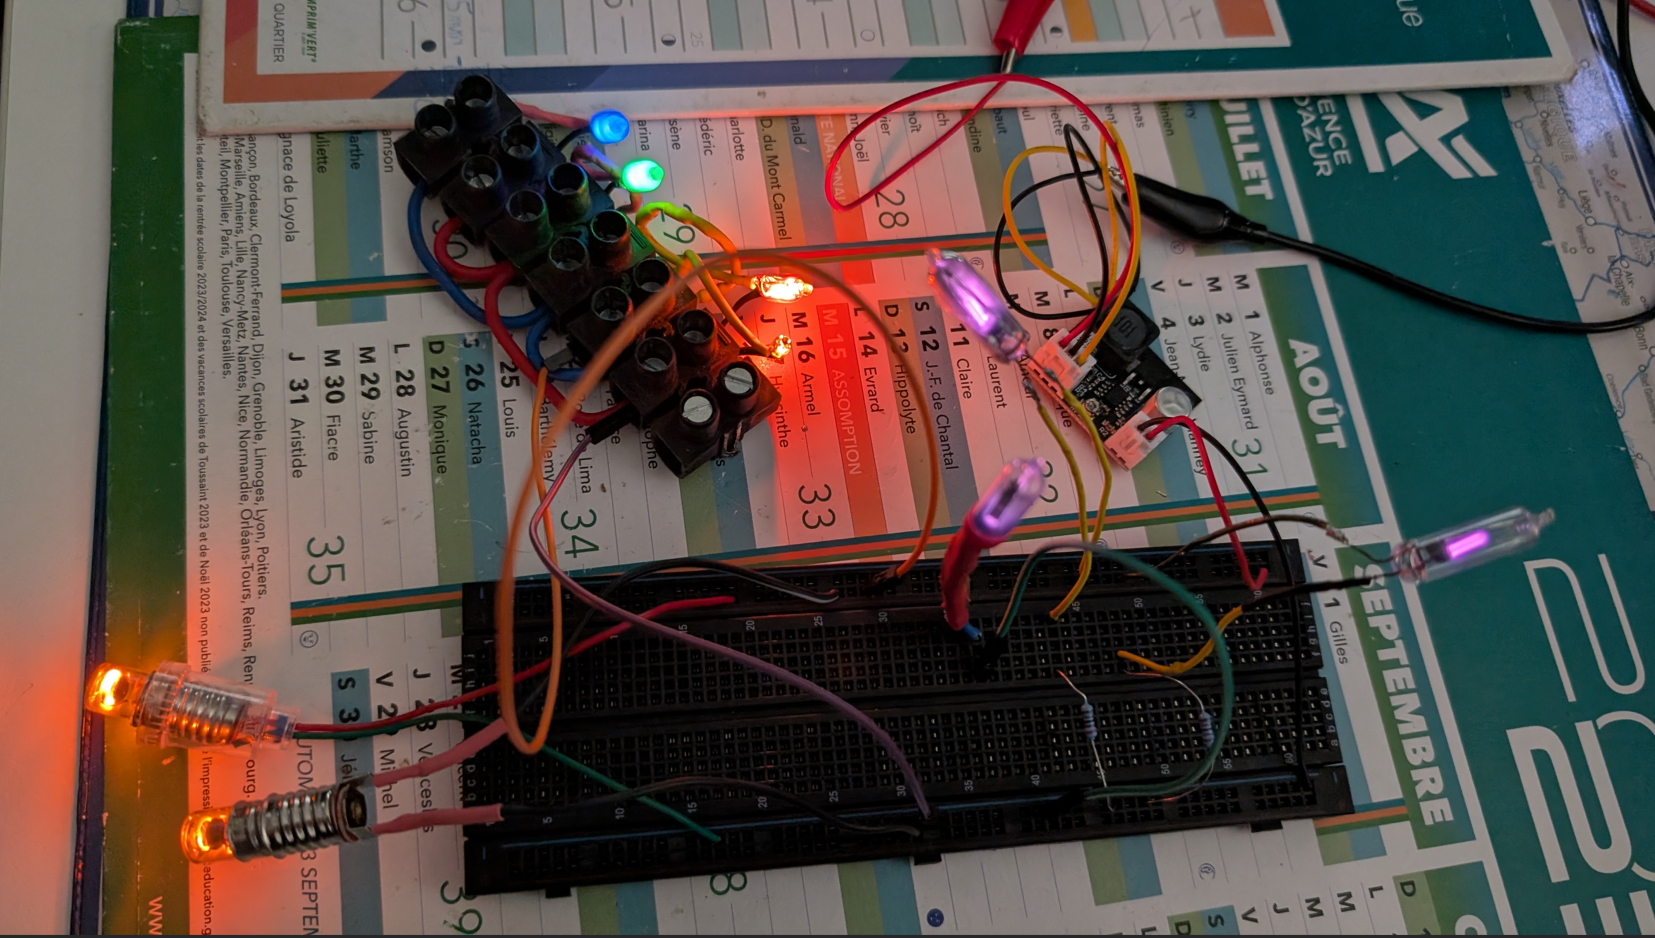
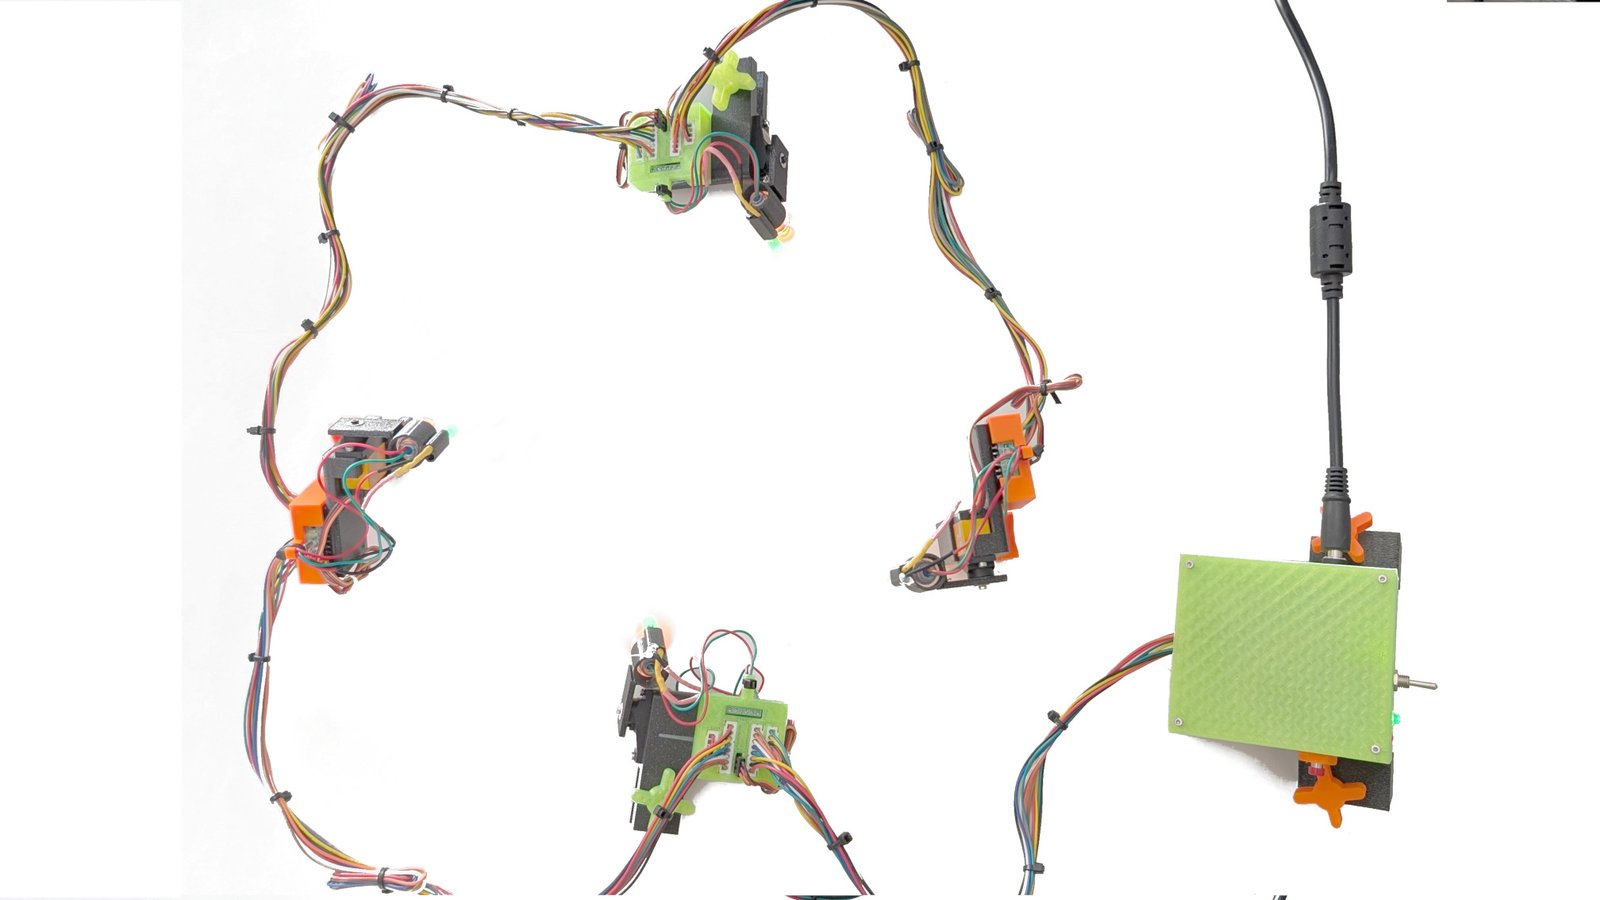
 Le système CalibLight consiste en une carte électronique programmable, et plusieurs cartes relais enchainables. Chaque cartes Relais peux alimenter plusieurs lampes montées sur un support mobile motorisé. Ainsi on peut controler et basculer les lampes devant le tube juste au moment de la calibration et rétracter les lampes pendant la pose pour conserver la pleine ouverture du télescope. CalibLight est compatible avec les lampes Lucioles à décharges de type Barthelme, Relco ou Tru Components (230W ~ 1W). Un élévateur intégrée Nixie 12V/220V alimente l’ensemble des lampes (jusqu’à une dixaine), il y a la possibilité de commander séparément deux séries de lampe en 220V et une série de lampe en 12V (Lampe Tungstène pour la calibration de la réponse instrumentale) Avantage: une seule alimentation 12V suffit à alimenter et commander lampes et moteurs.

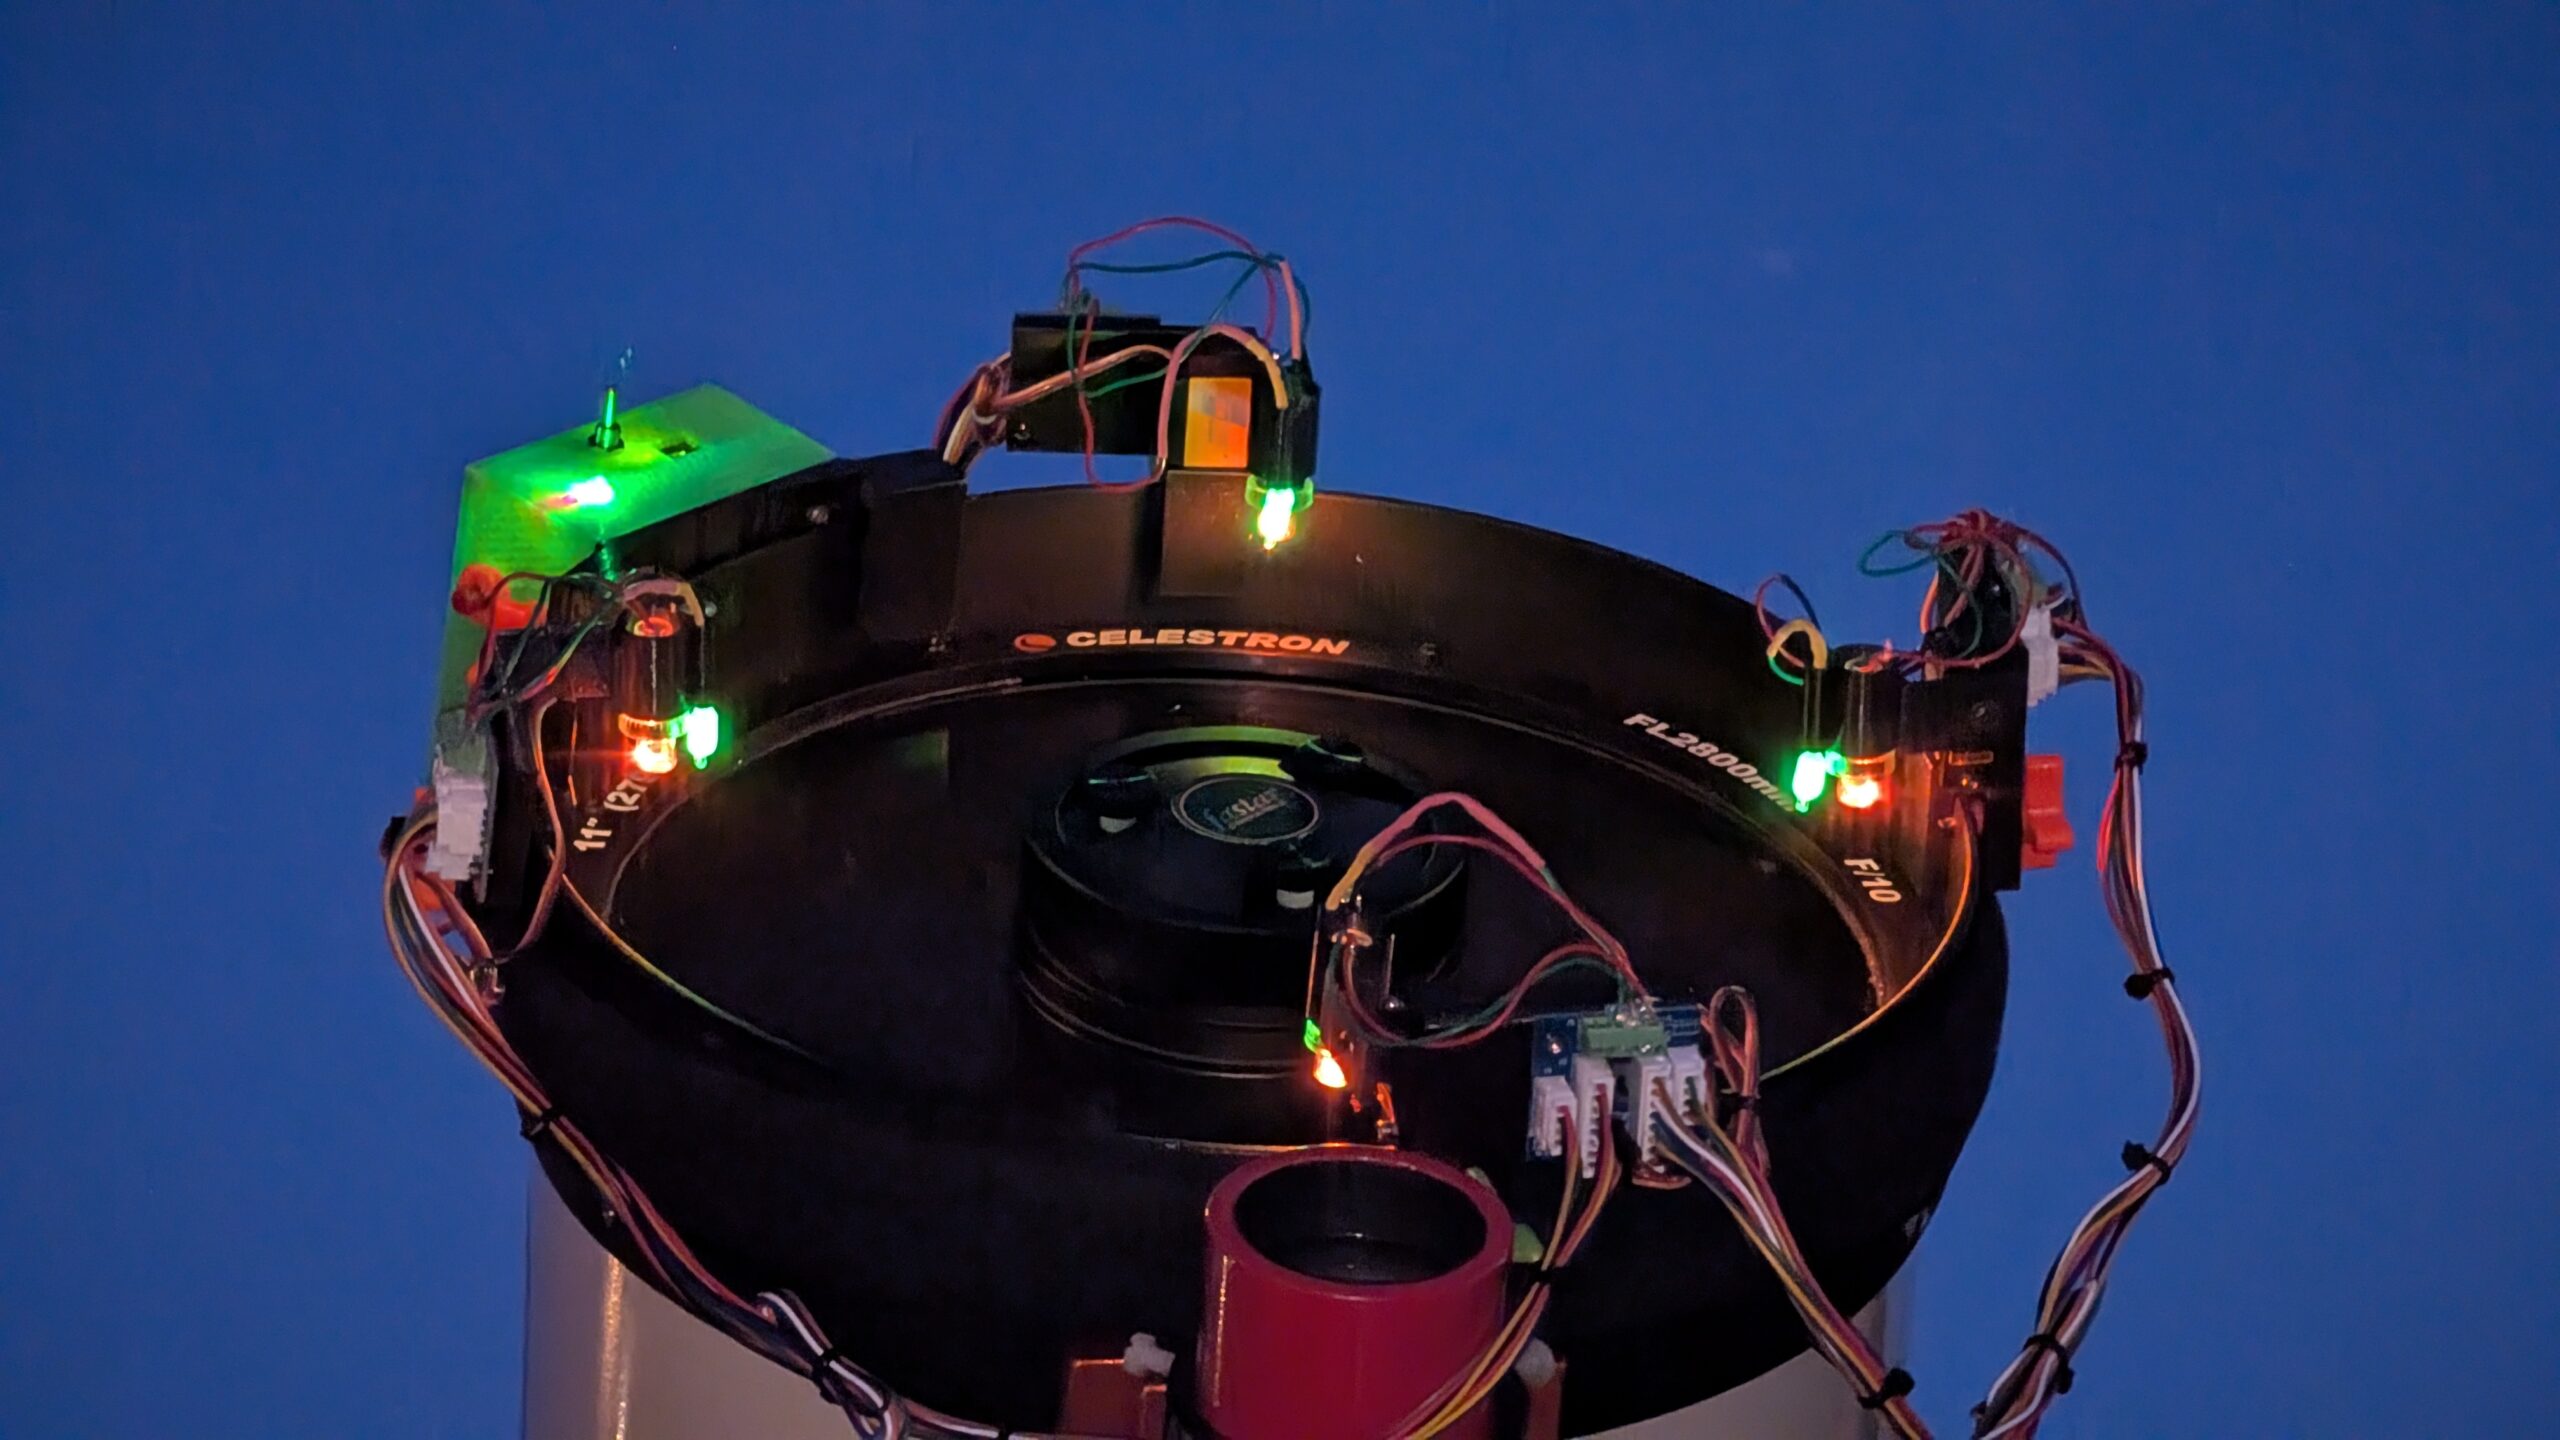
Timelapse d’une soirée d’observation en automatique, le CalibLight permet d’activer les lampes qu’au moment des poses de calibration.

Enregistrement de l’activité du logiciel CCDciel d’une séquence automatique.

2- Les pièces en 3D - STL

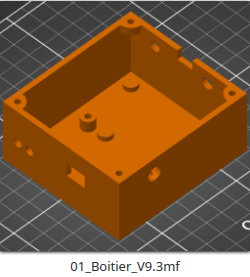
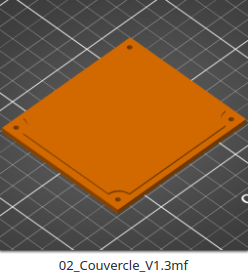
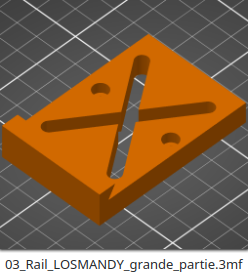
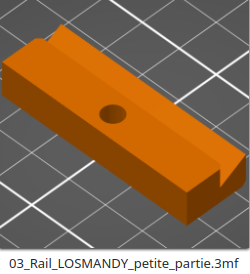
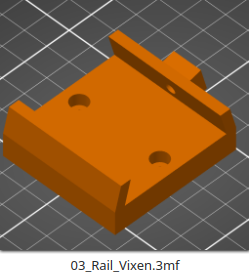
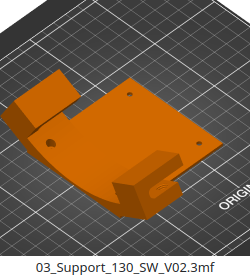
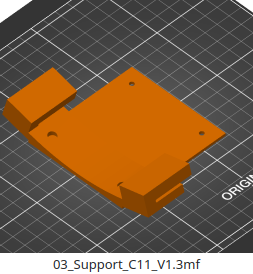
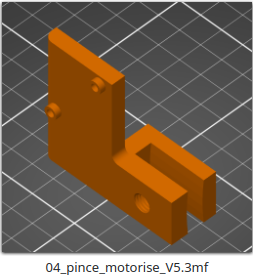
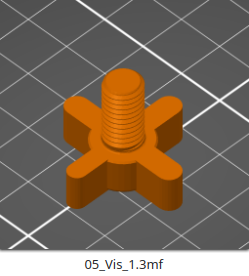
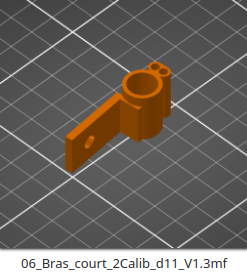
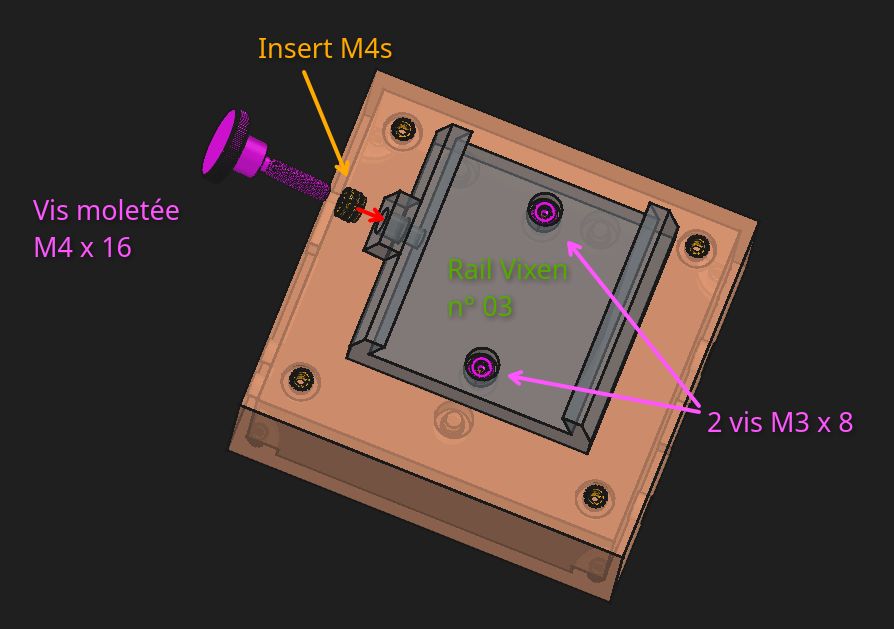
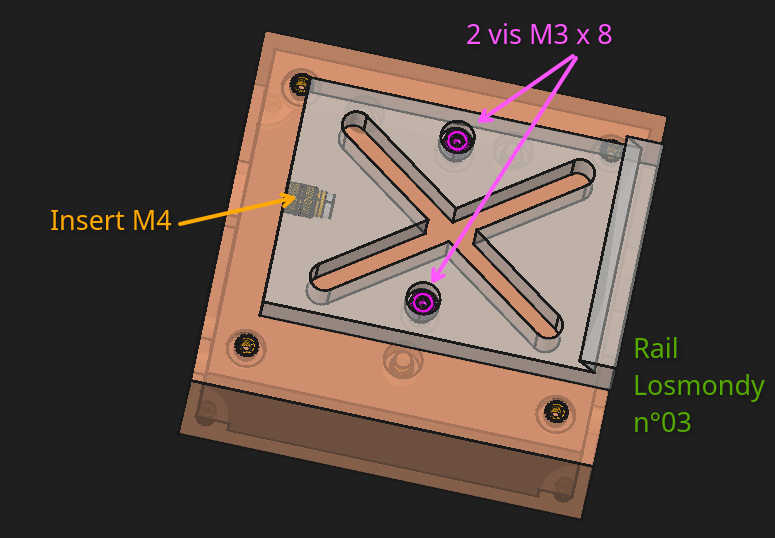
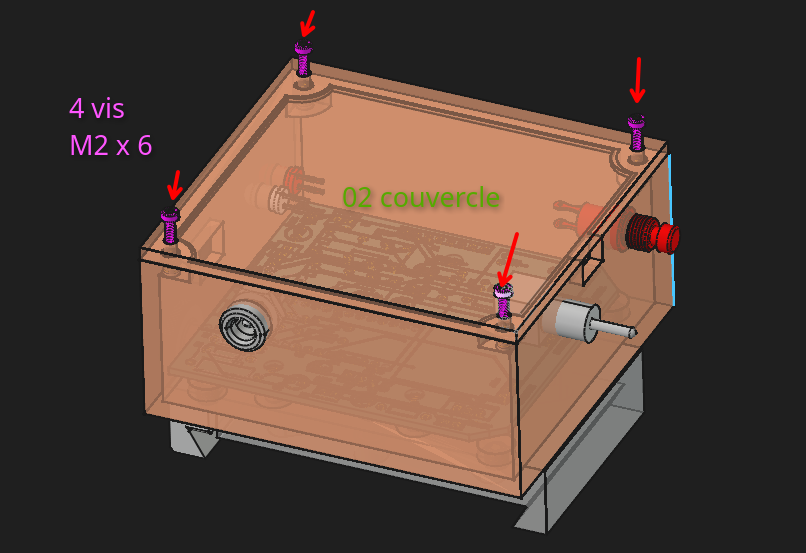
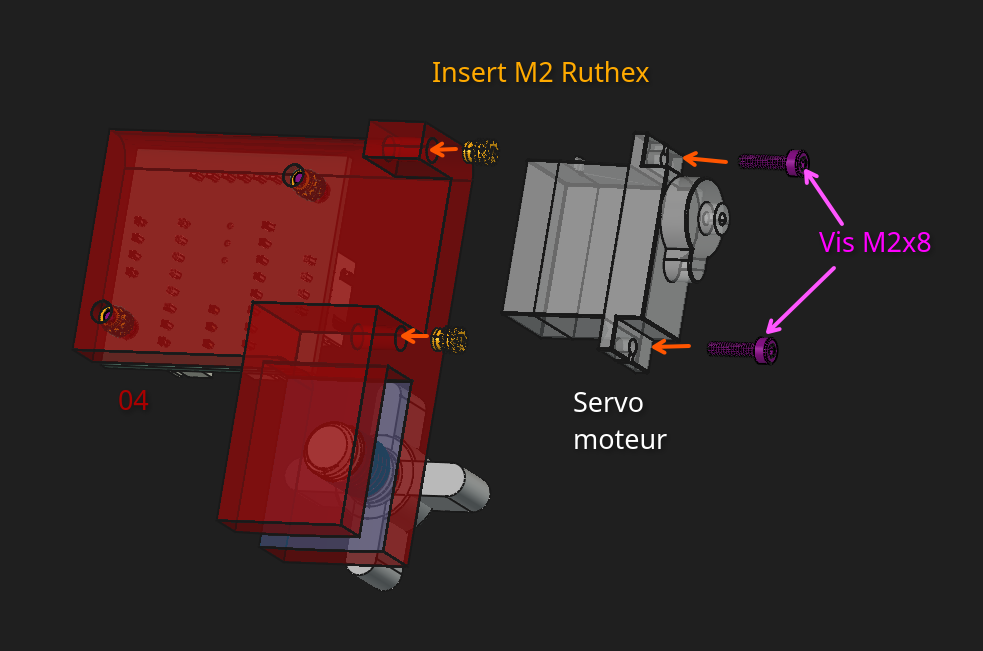
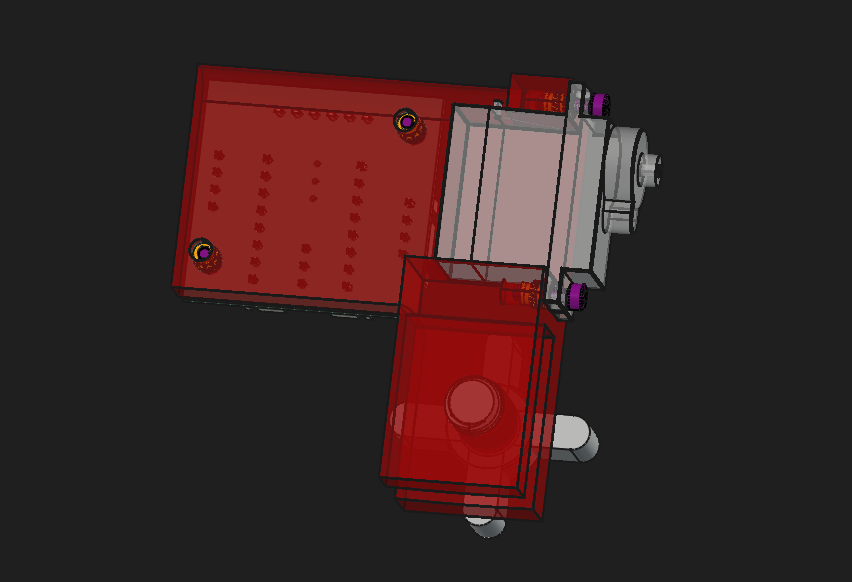
Cette partie regroupe les modèles 3D des différentes pièces à imprimer + le matériel nécessaire à commander: servo moteur, support de lampes et lampes de calibration. Les pièces de 01 à 03 sont destinées au boitier de commande, les pièces 03 permettent une adaptation soit avec un système de pince en bord de tube, soit sur rail Losmondy ou Vixen. Les pièces 04 à 08 sont pour les pinces motorisées en bord de tube (Compatible SW ou Celestron) 

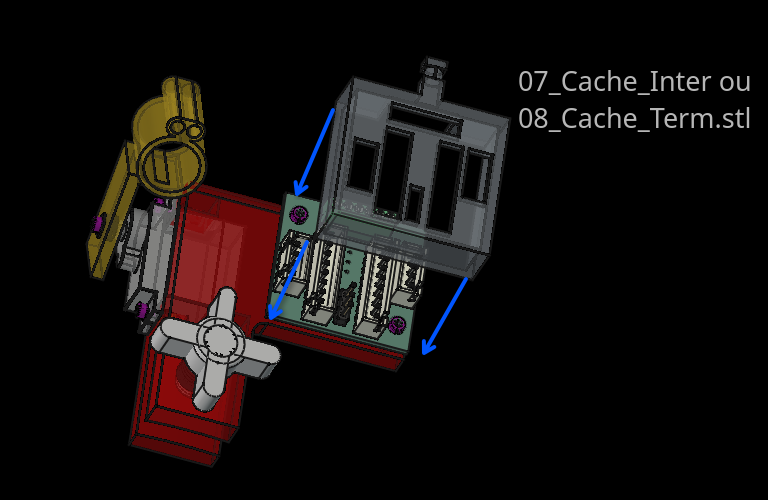
07_Cache_Inter.stl
08_Cache_Term.stl
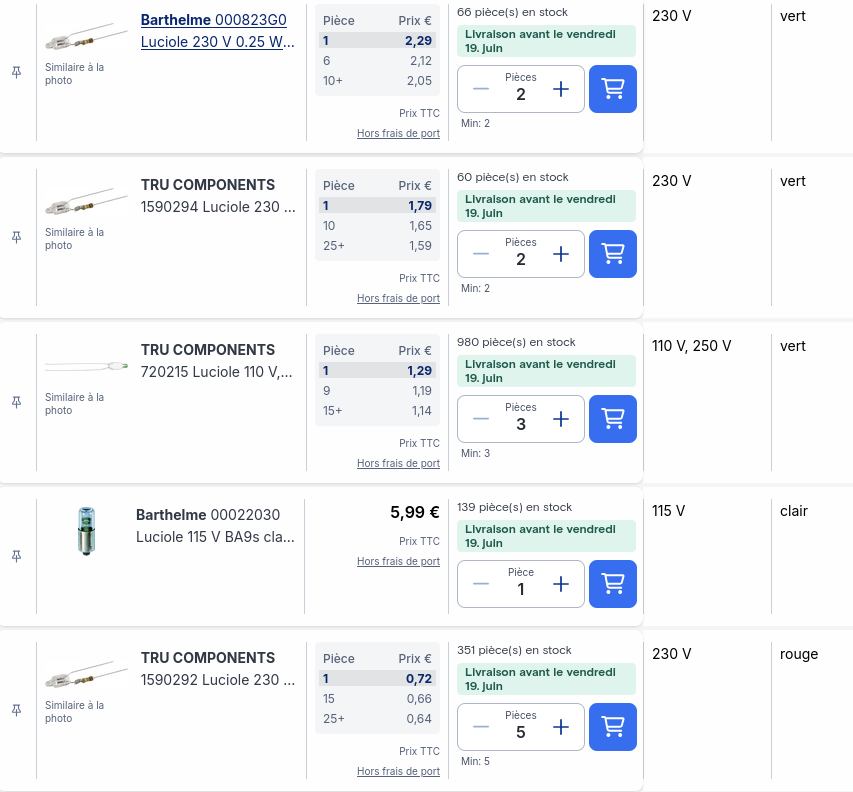
Lampes à gaz luciole de chez Conrad
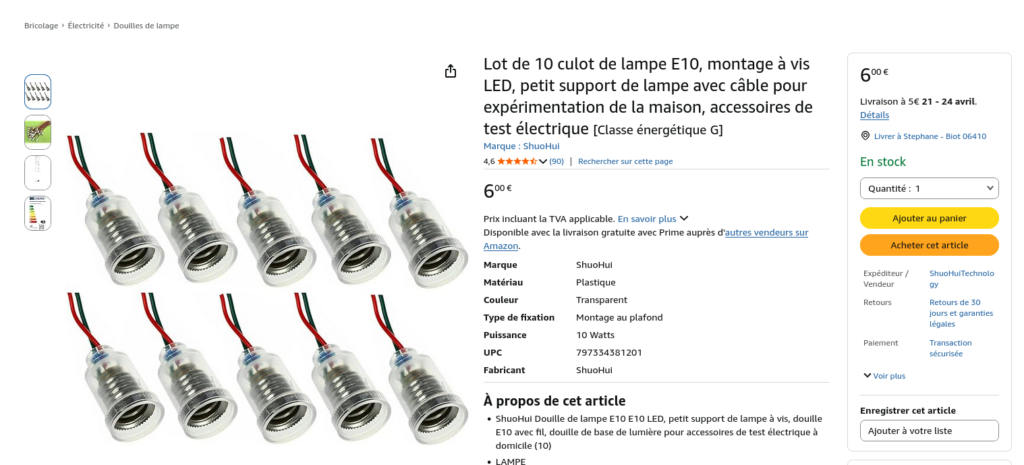
E10 isolé 13mm
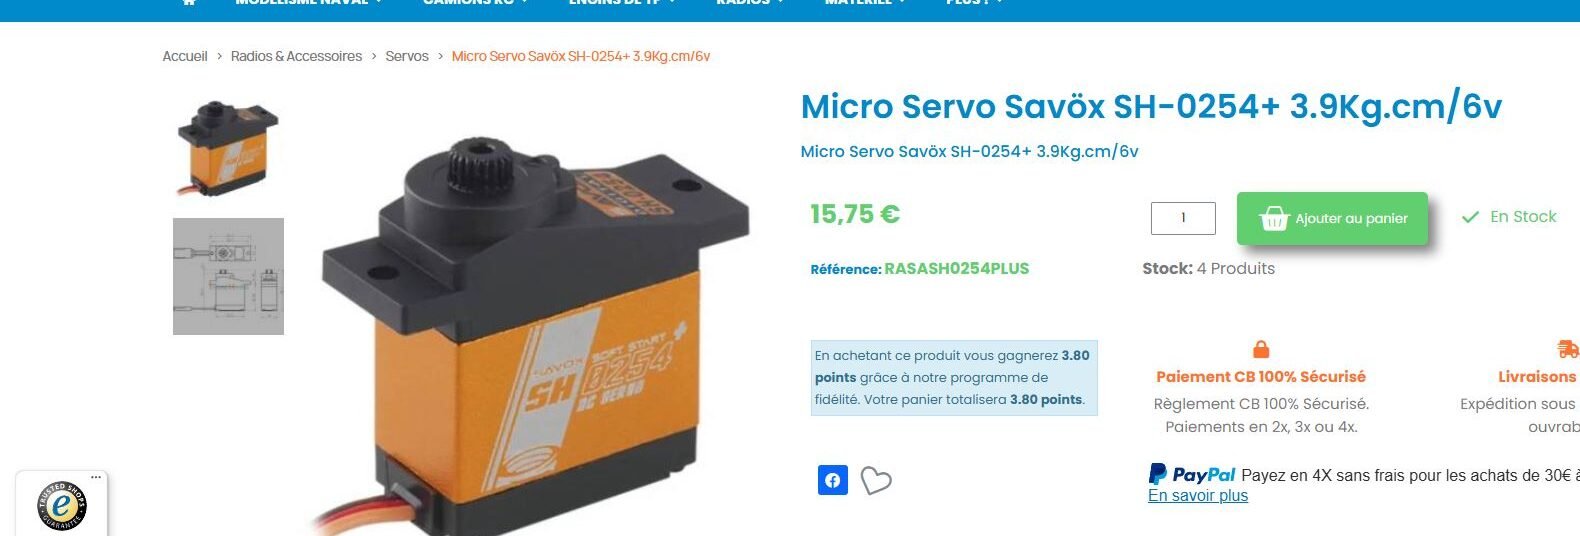
Servo Moteur SAVOX

3- L'électronique

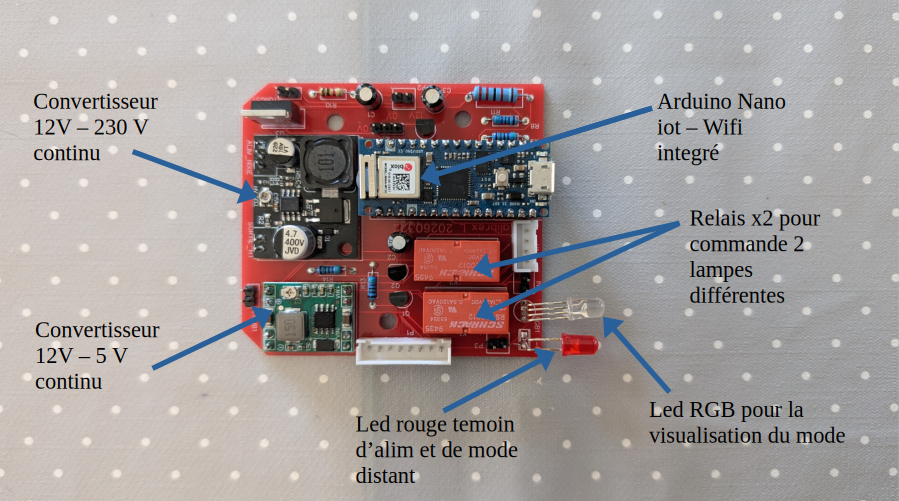
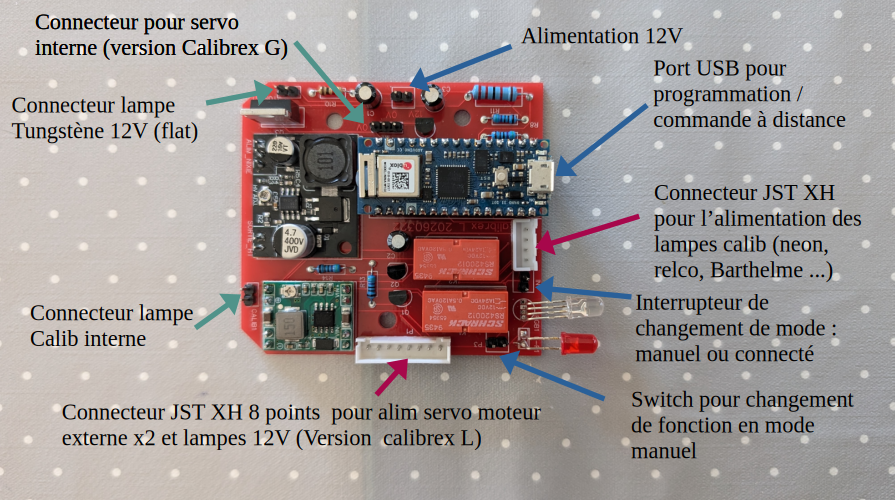
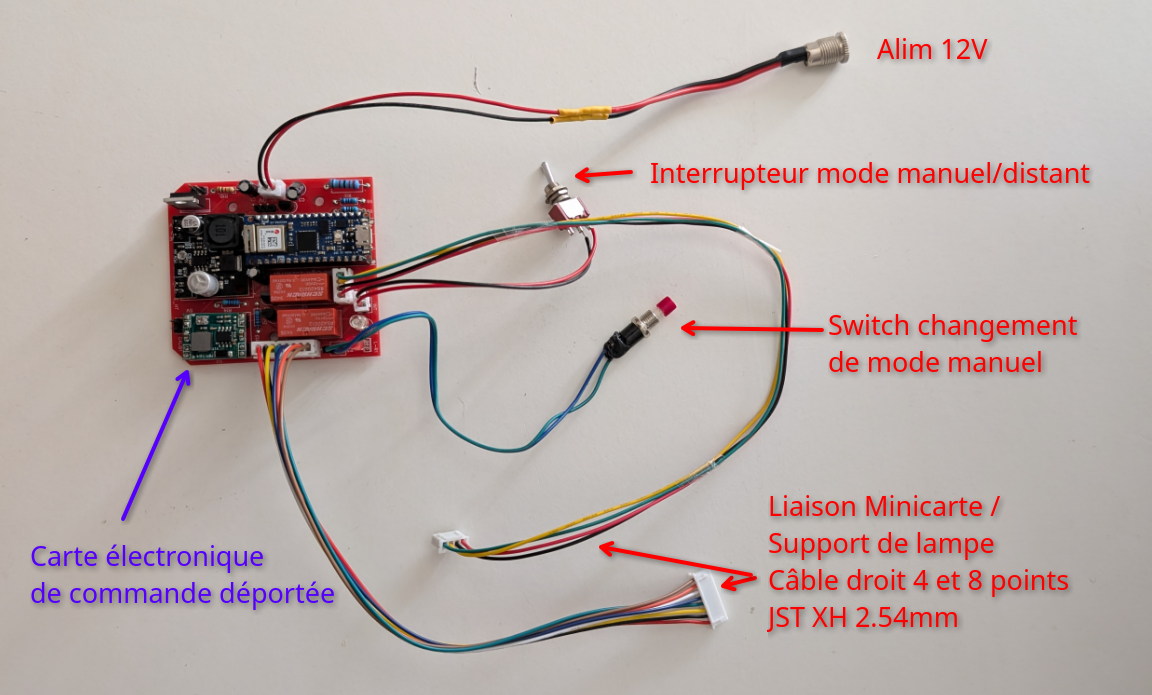
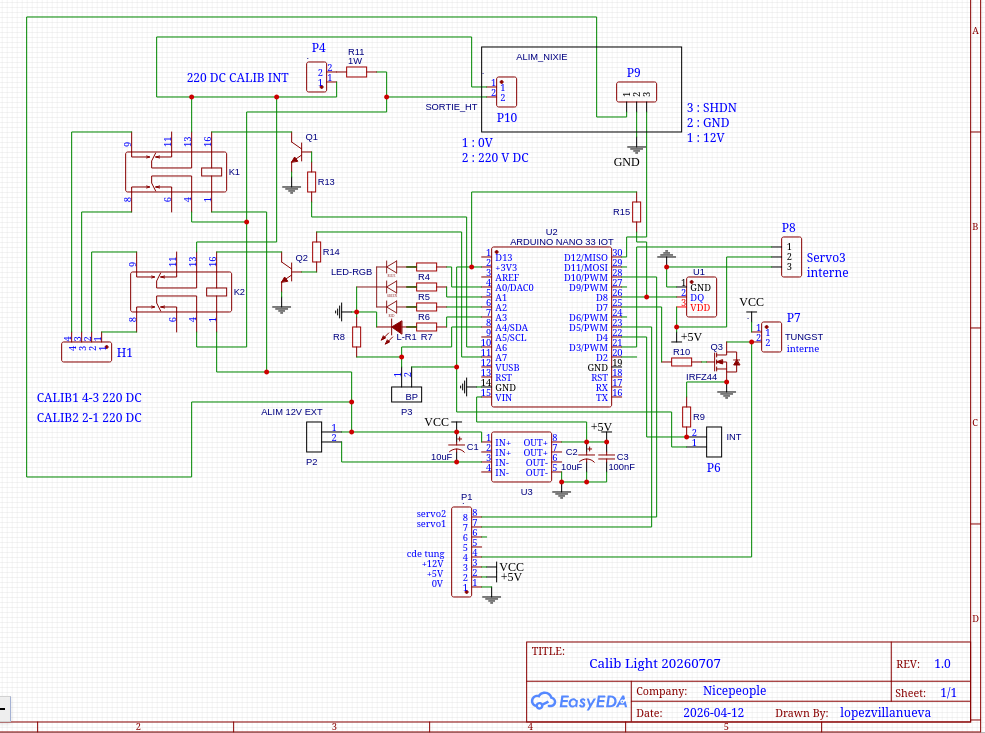
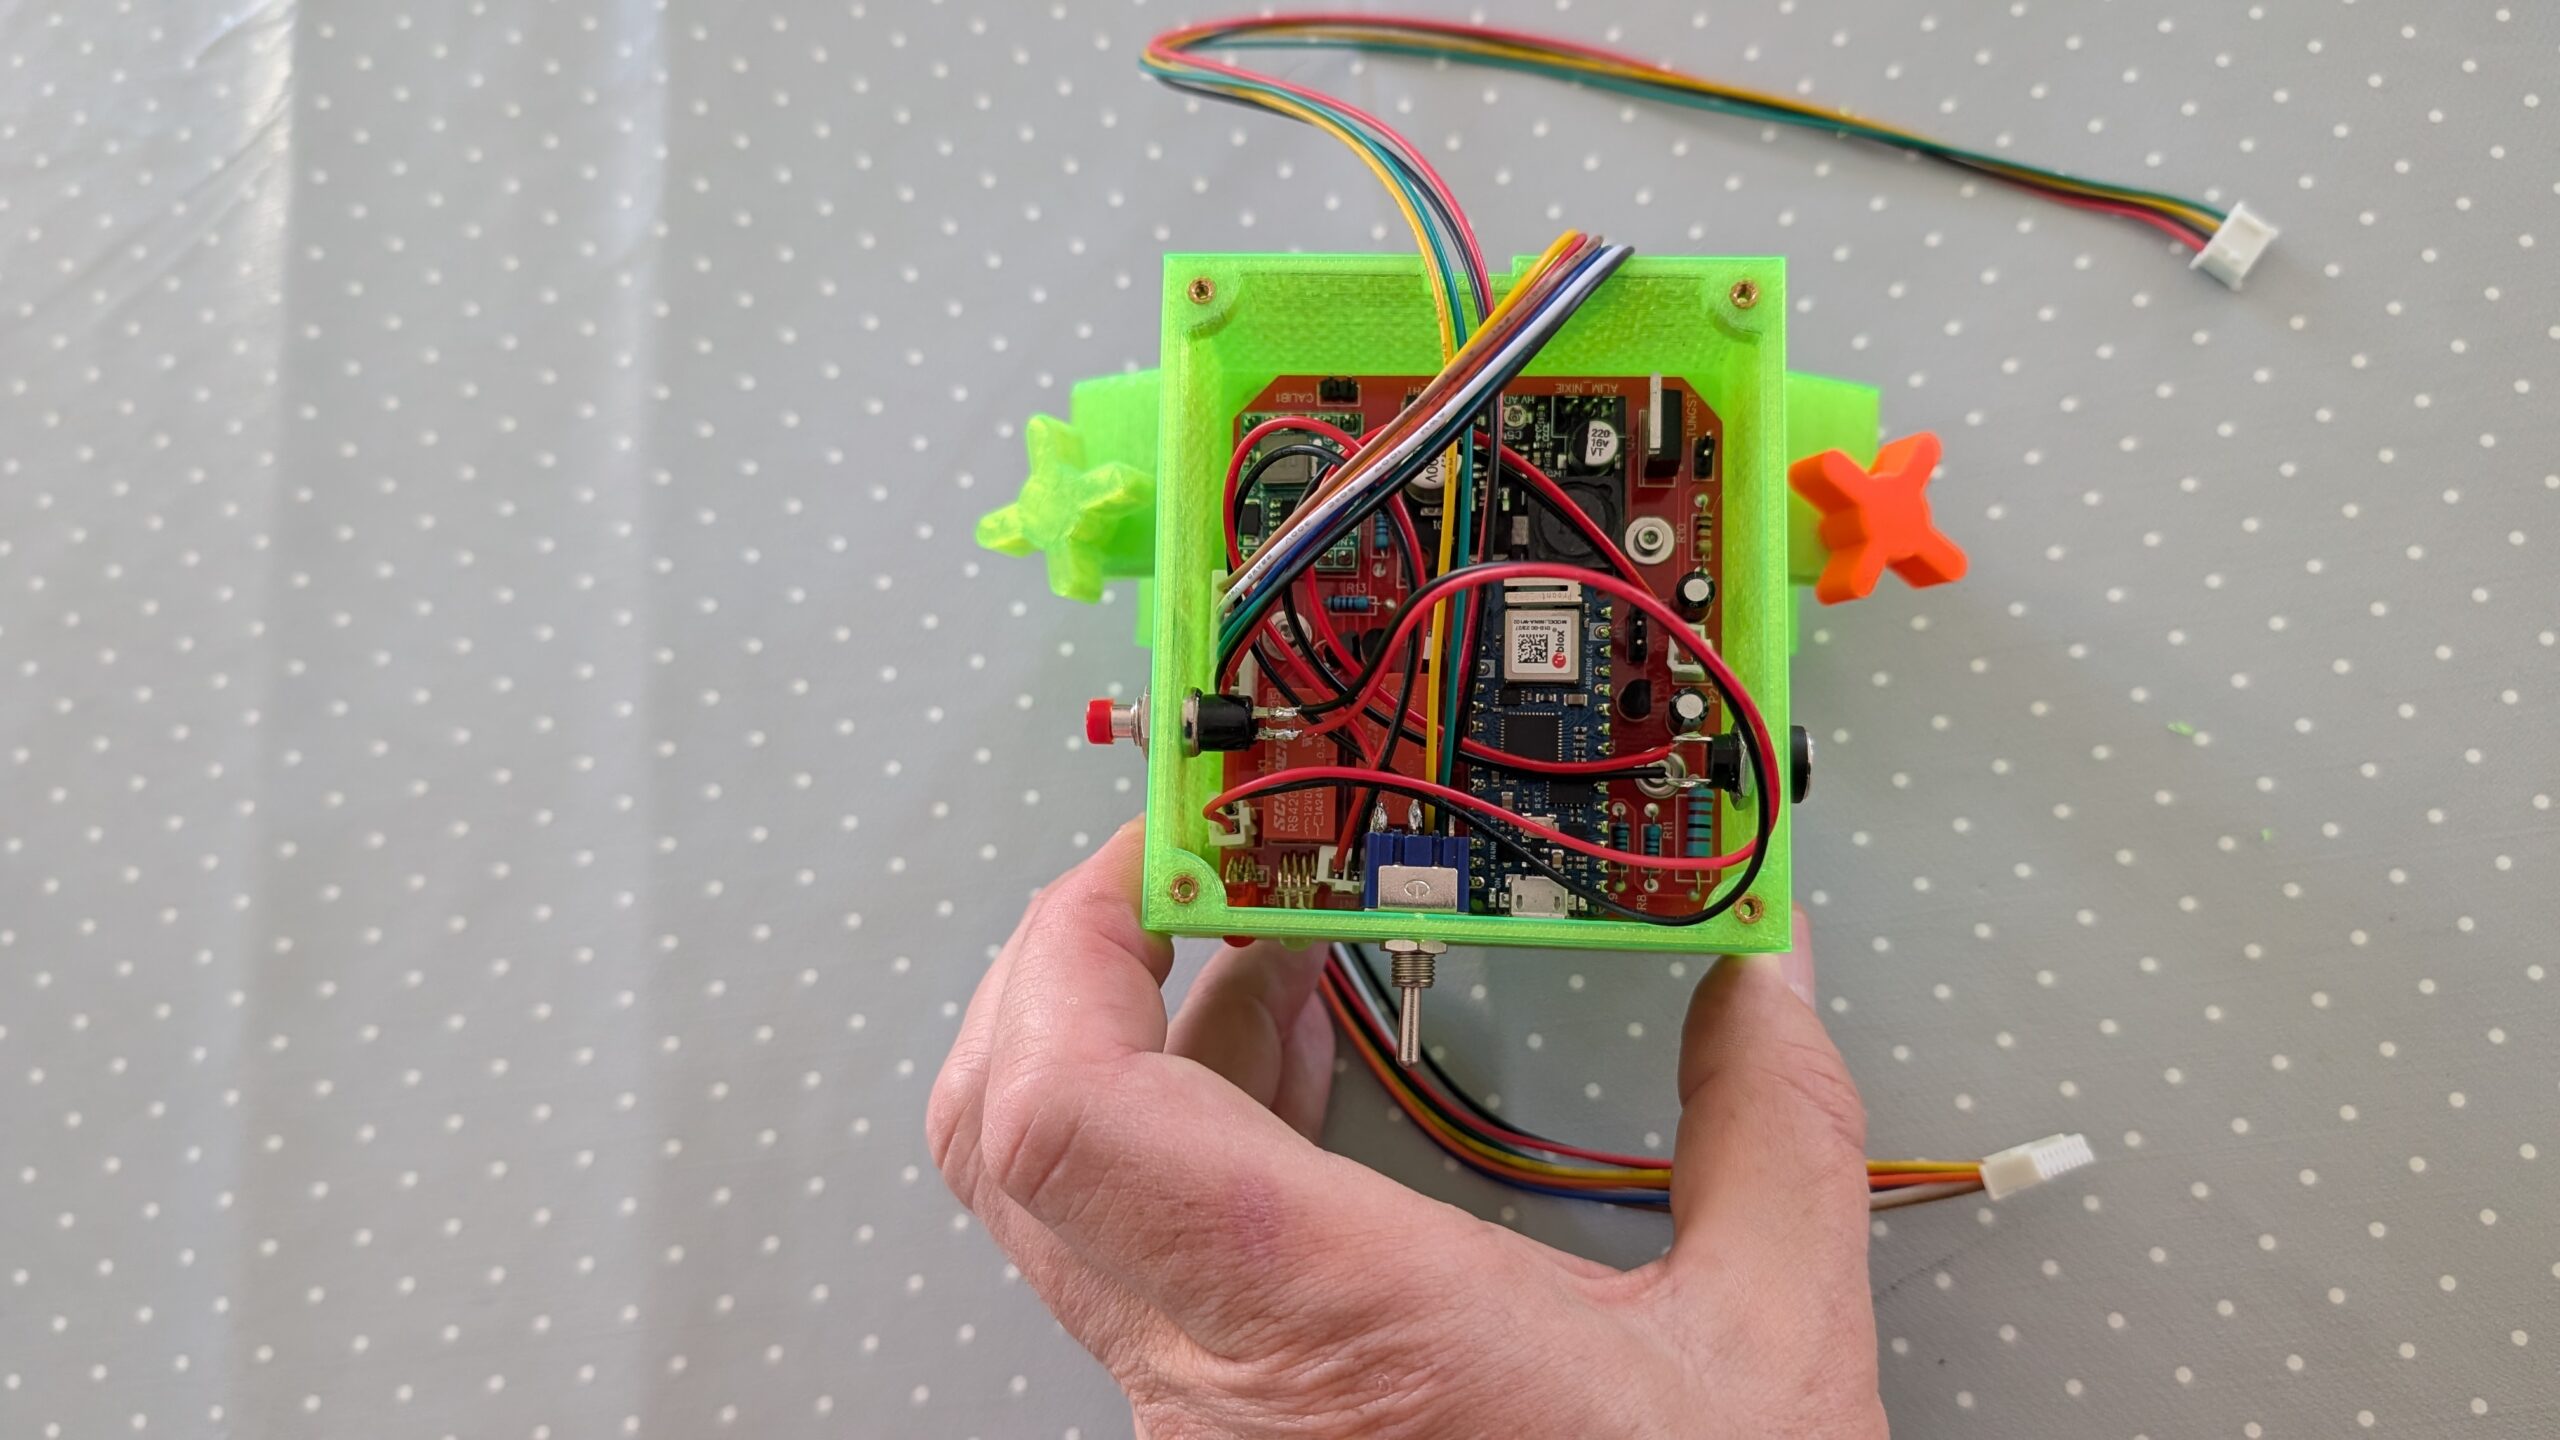
Cette partie regroupe les schémas électroniques des deux cartes, carte du module de commande + mini carte relais, ainsi que la liste du matériel électronique nécessaire. L’électronique a pour base d’un Arduino 33 IoT qui a l’avantage d’être un microcontroleur assez petit avec du Wifi intégré, la programmation  permet une très grande souplesse dans les applications possibles. On a essayé d’utiliser le plus grand nombre de ses sorties pour un maximum de possibilité. L’originalité de l’électronique, est qu’il y a deux alimentations internes basées sur le 12V en entrée.

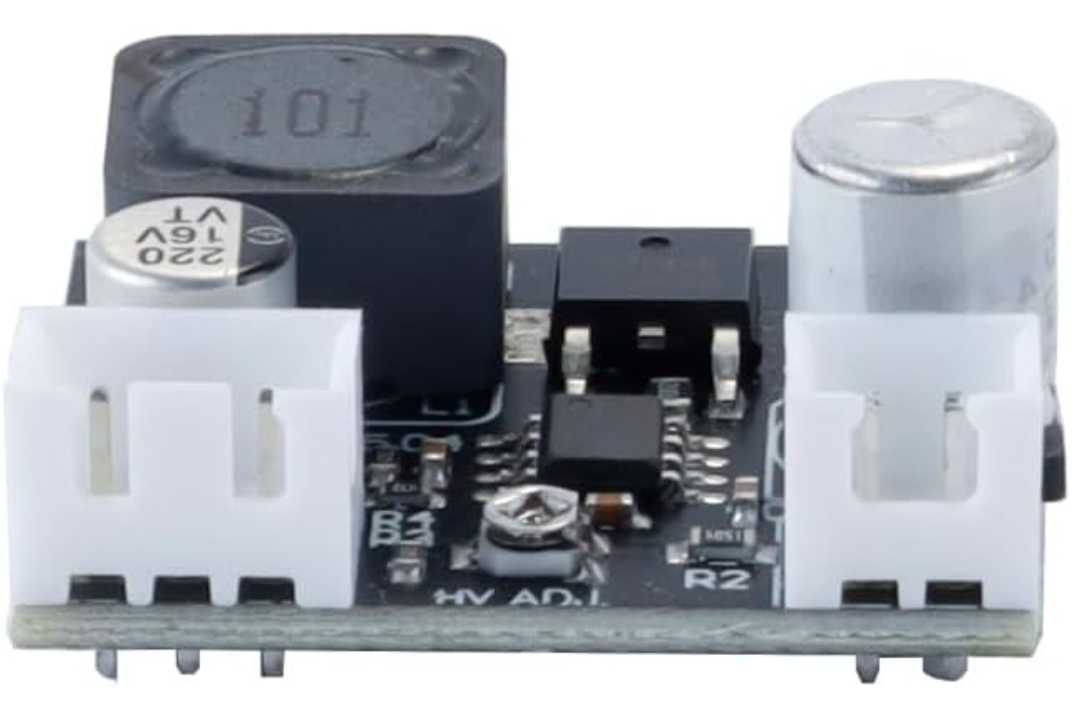
1- Alimentation Nixie DC-DC 12V / 230V pour les lampes à décharges.
2- Régulateur MP1584 qui permet d’alimenter en 5V l’arduino et les servo moteur.

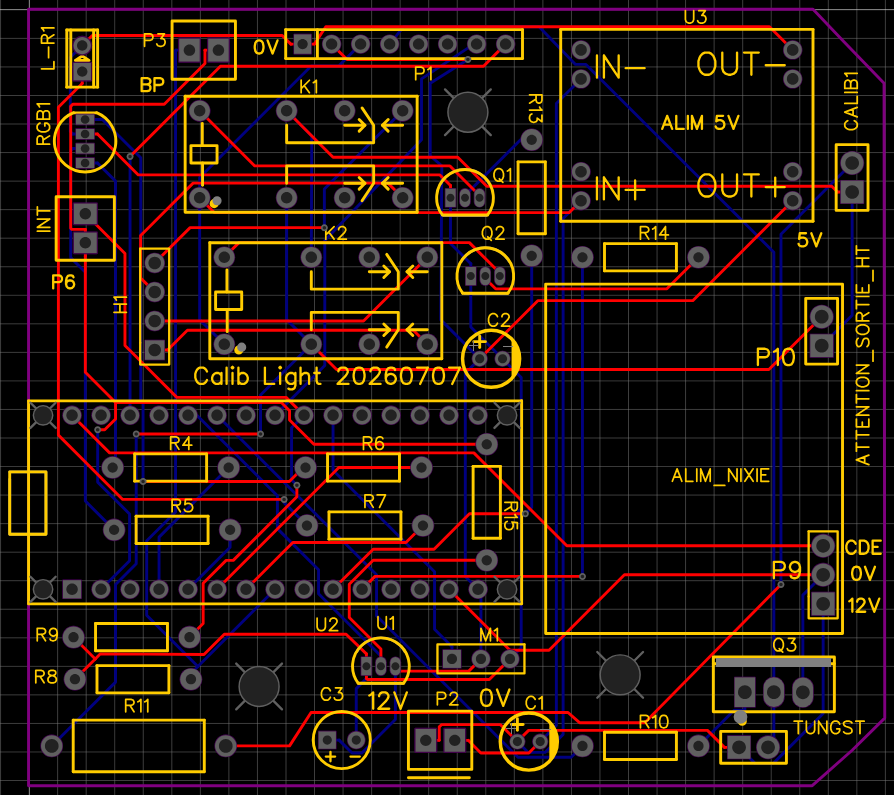
Schéma de la carte principale "CalibLight"
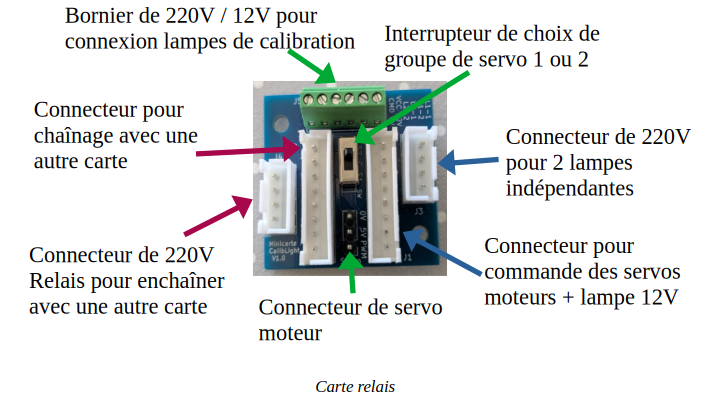
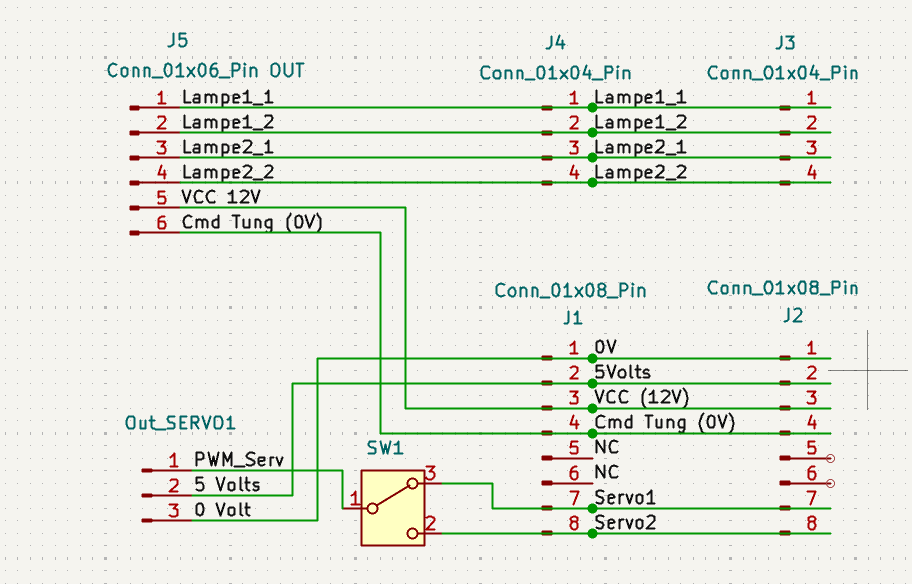
Schéma électronique de la minicarte relais monté sur les pinces.
PCB de la carte principale CaliLight
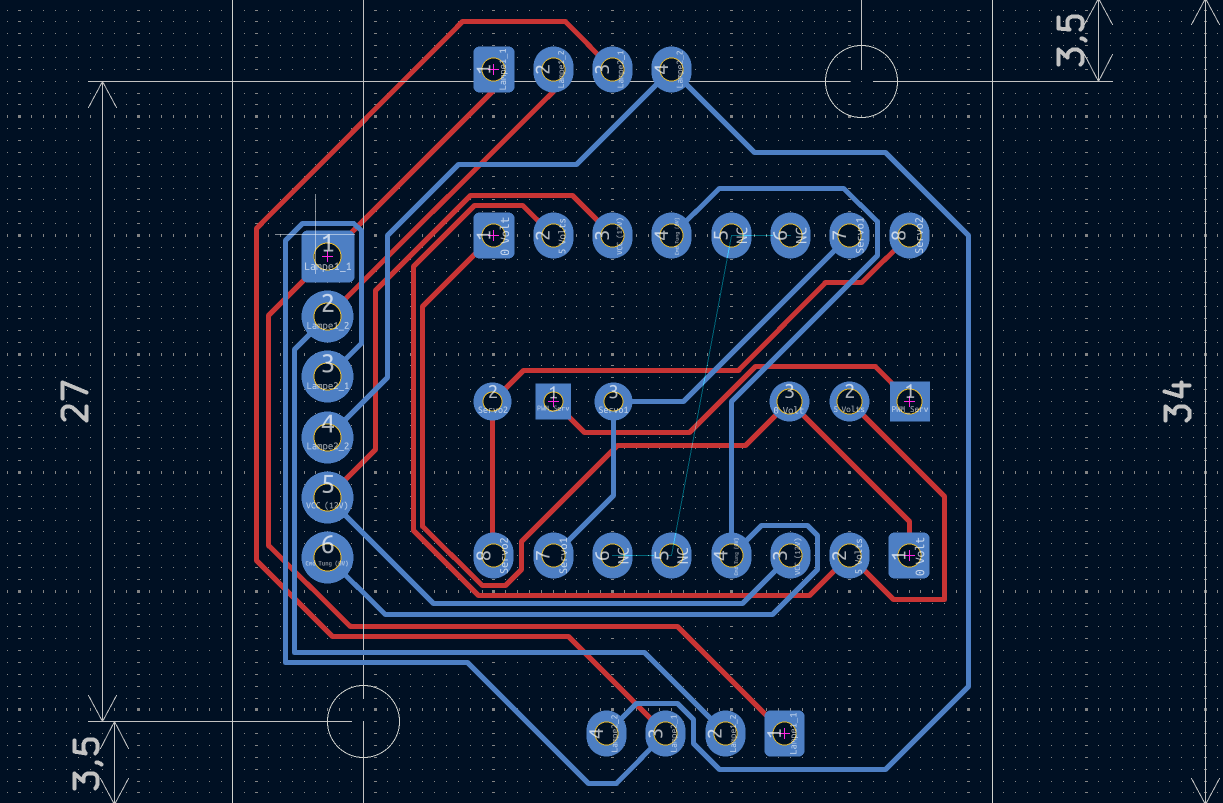
PCB de la minicarte relais.
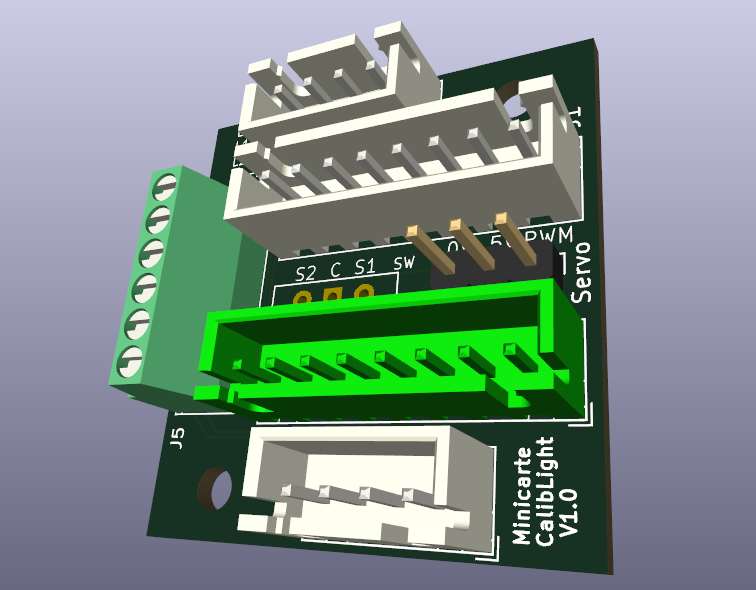
Vue 3D de la carte relais.
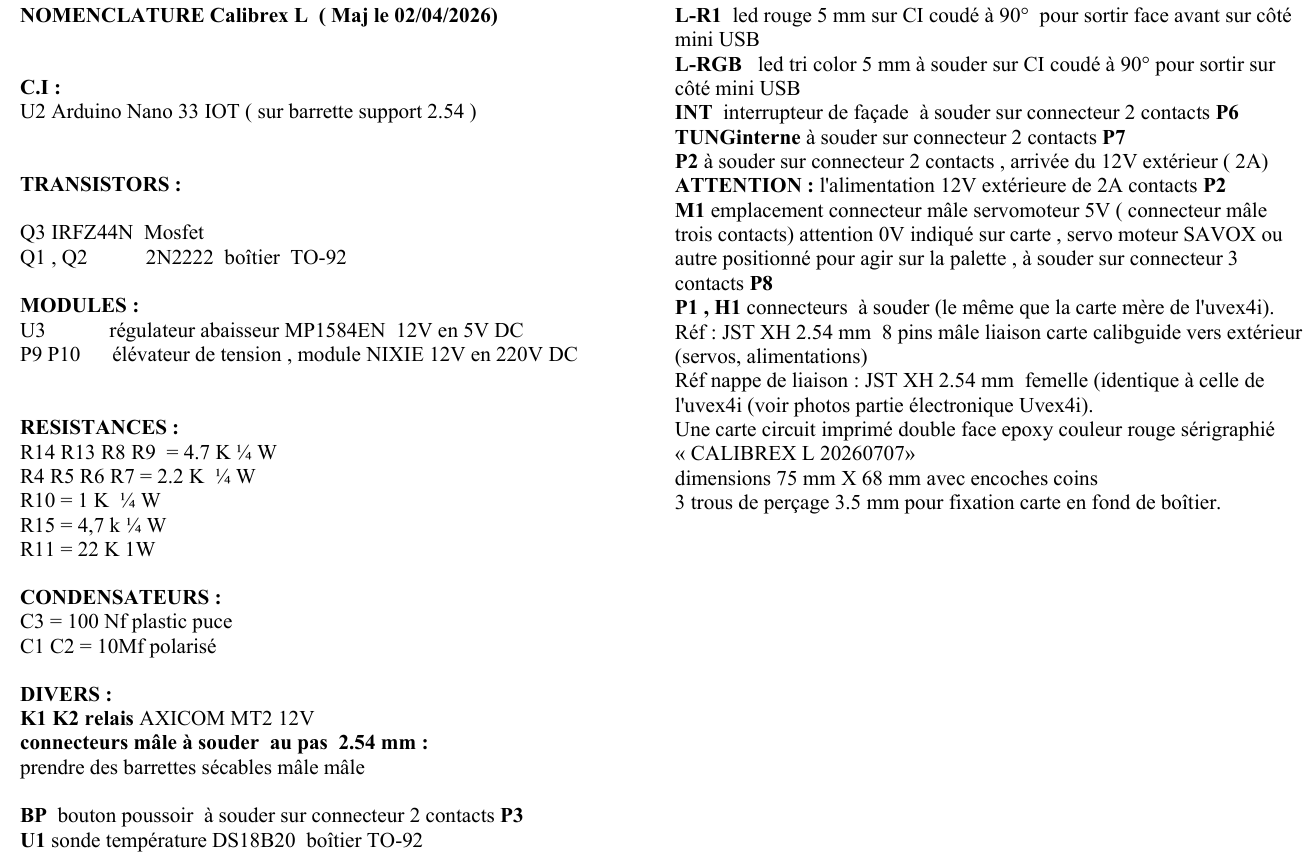
Liste et références du matériel électronique.
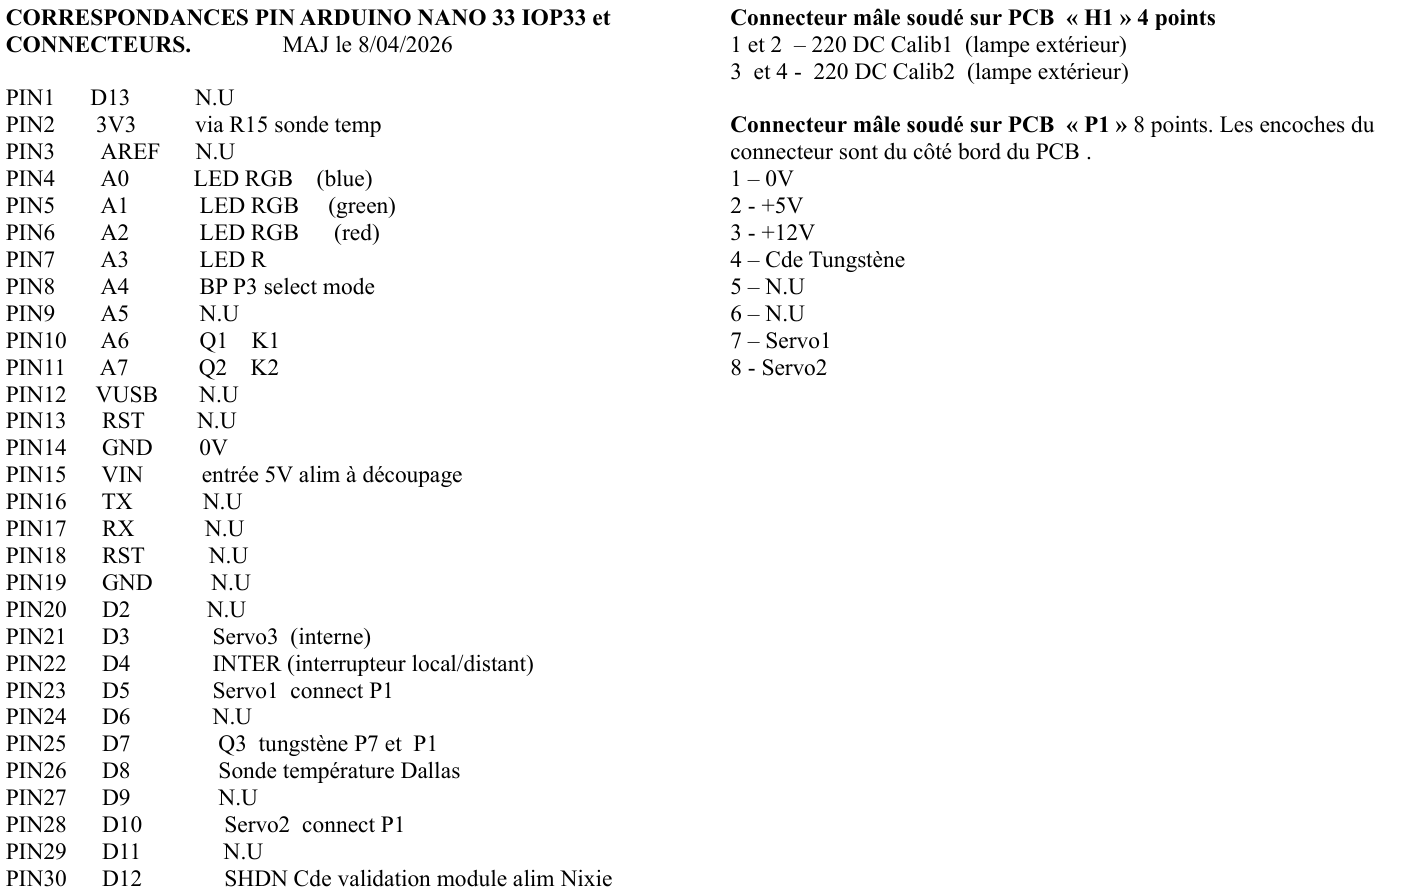
Correspondance électronique avec les pins de l'arduino nano iot 33

4- Le montage

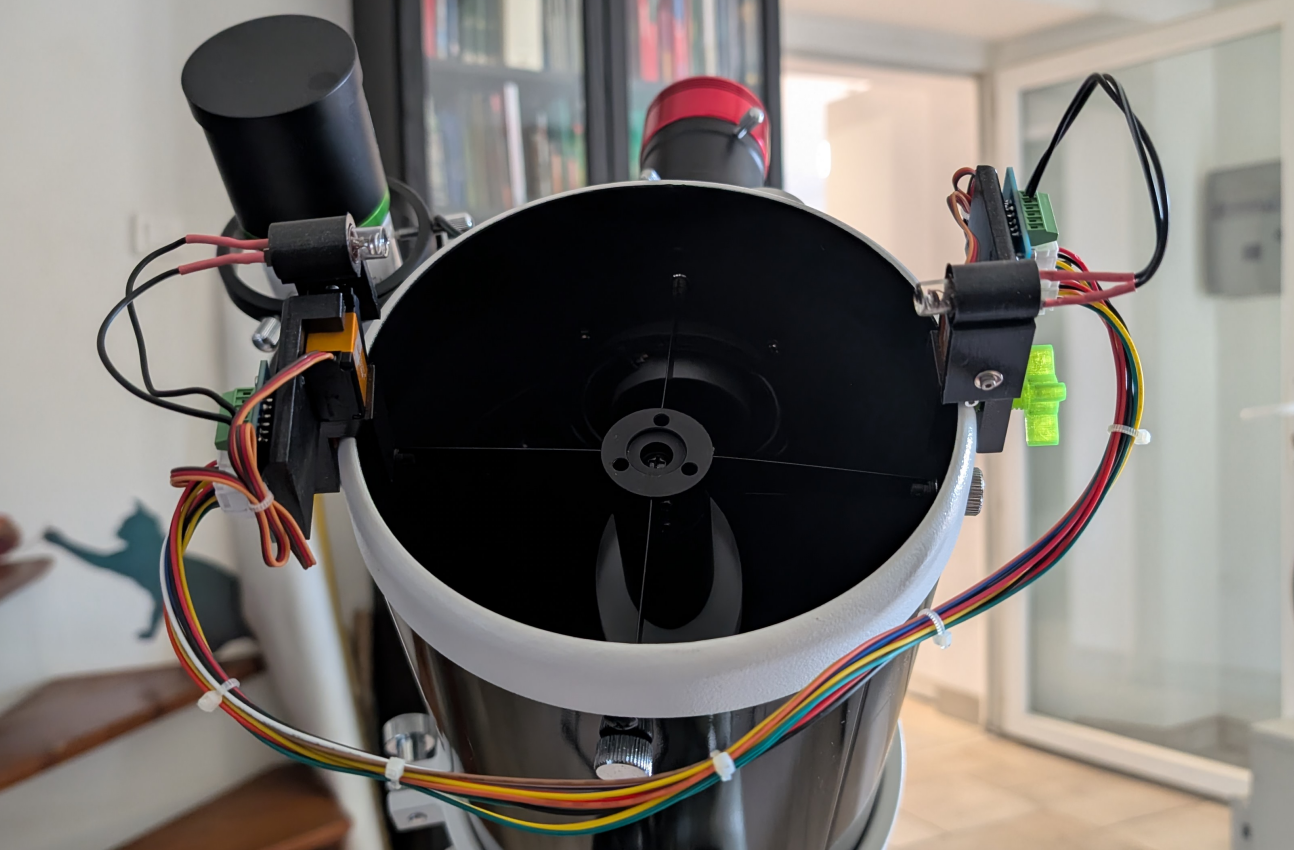
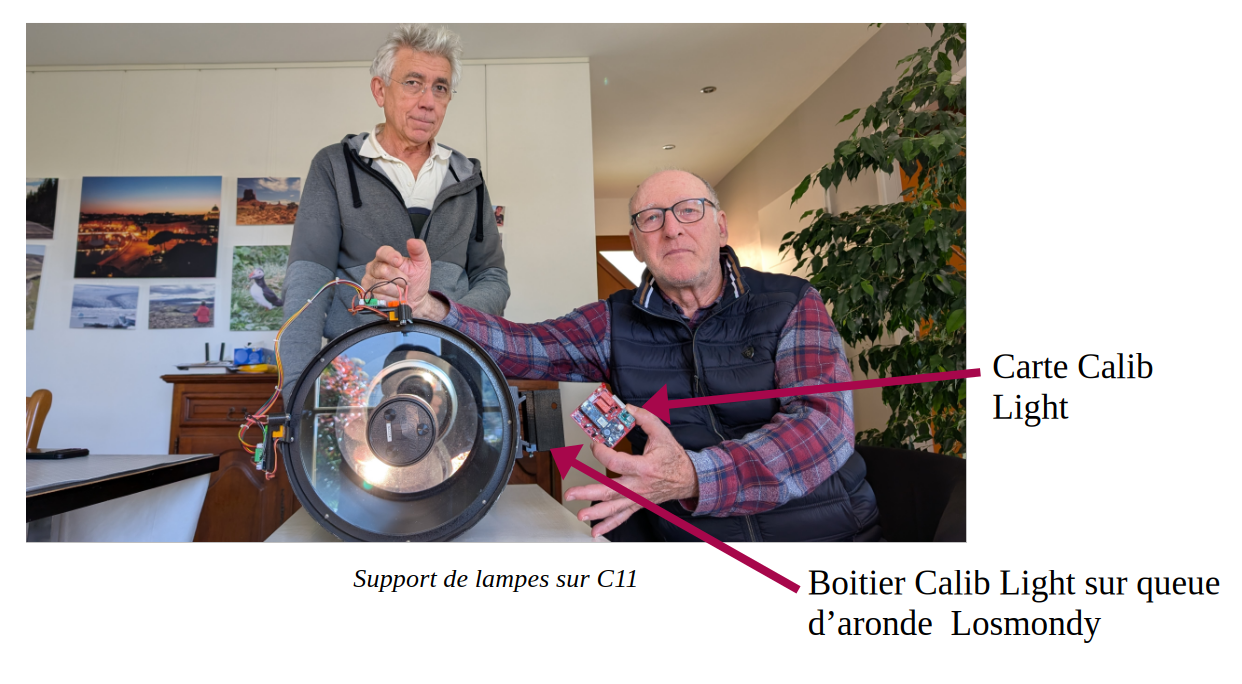
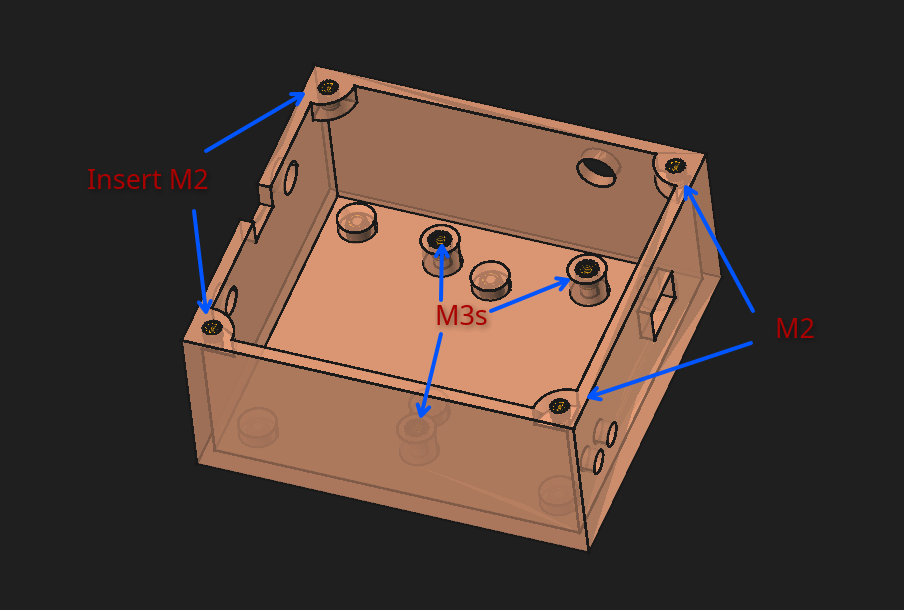
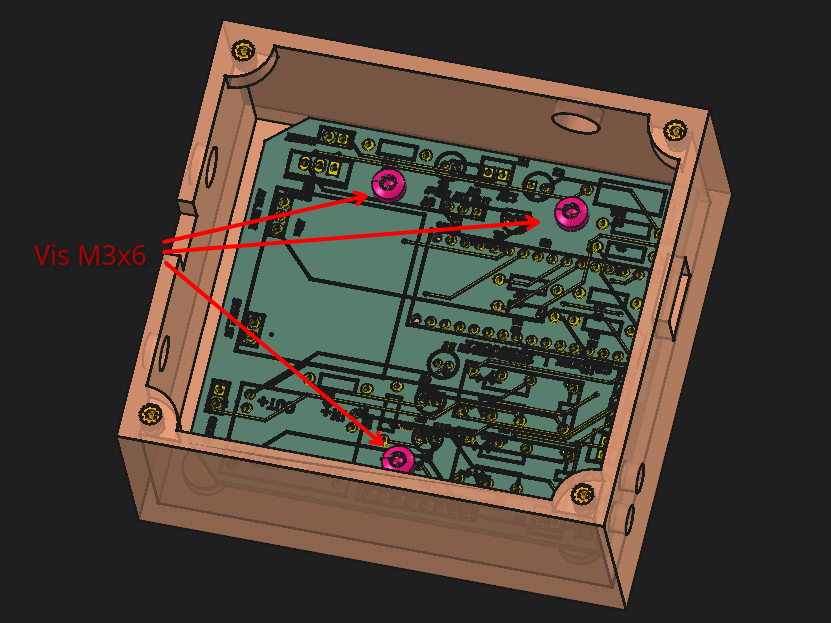
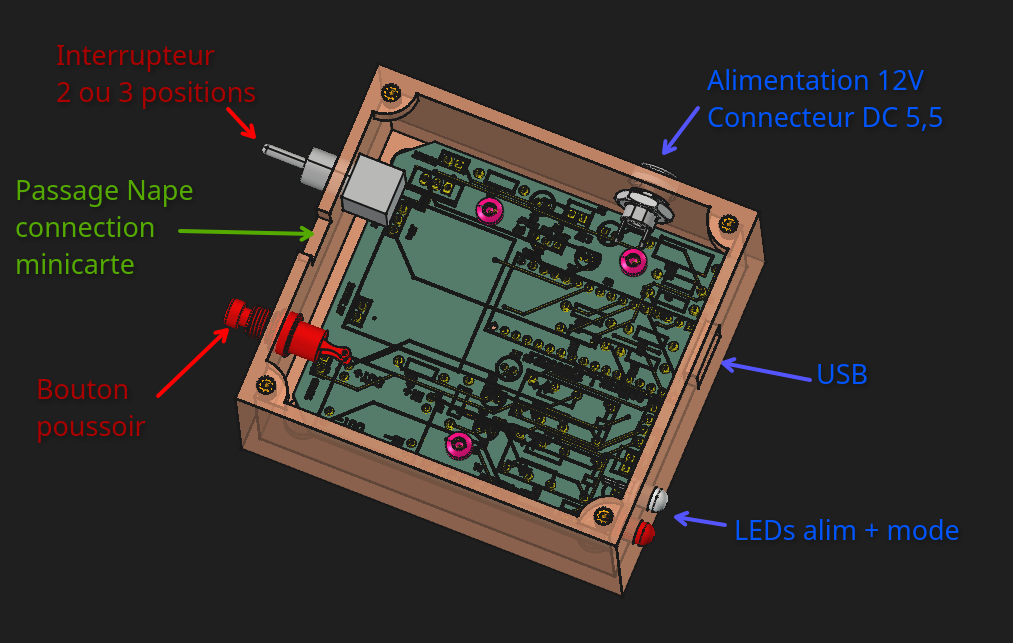
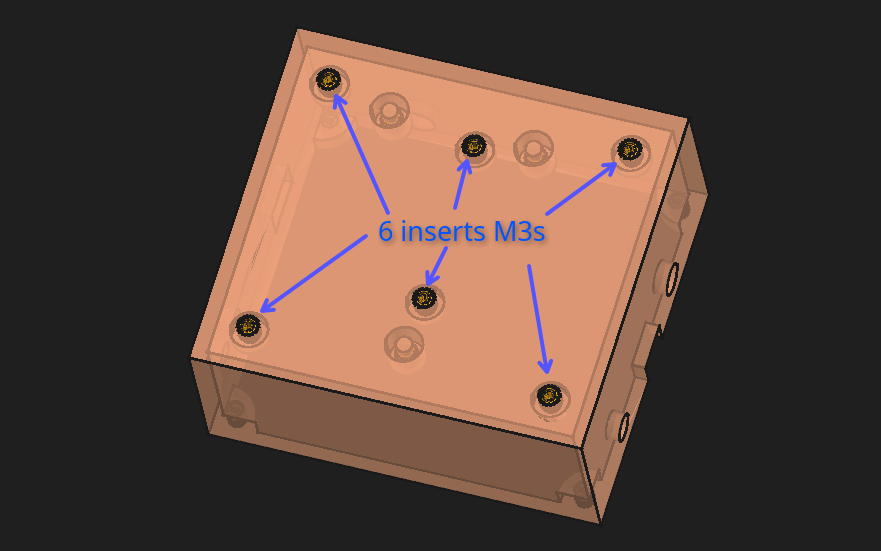
Le Boitier de commande, avec la carte électronique. Le boitier peut être monté sur rail Losmondy, sur rail Vixen ou sur l’avant du Tube, (type C11 ou Vixen). Montage du boitier, faire défiler les images ci-dessous.

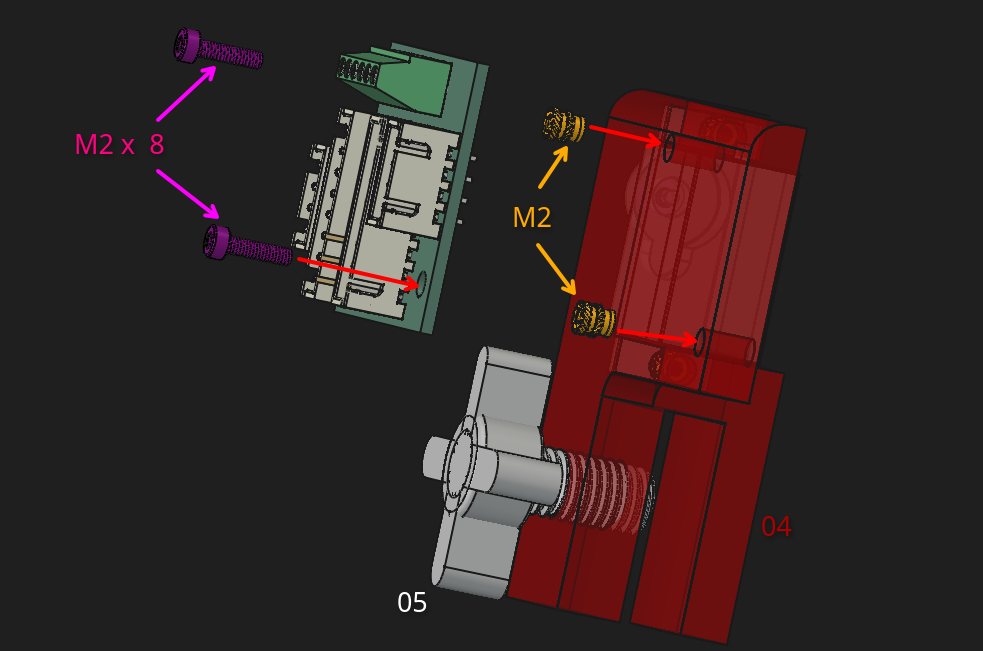
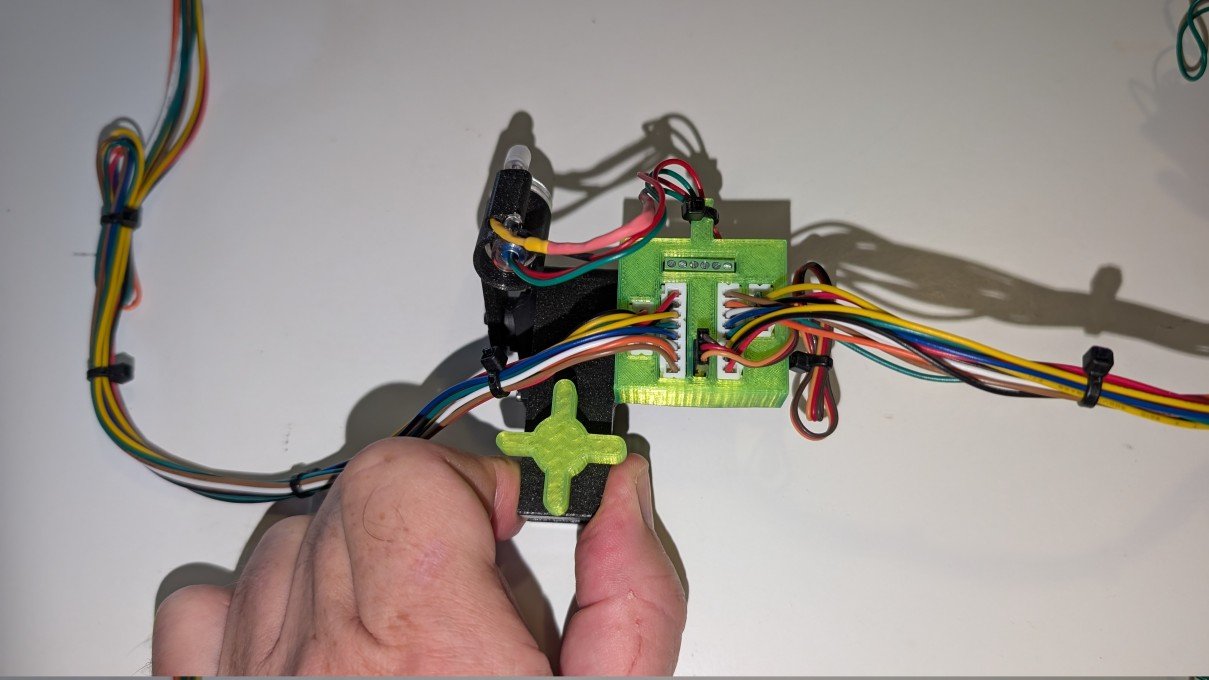
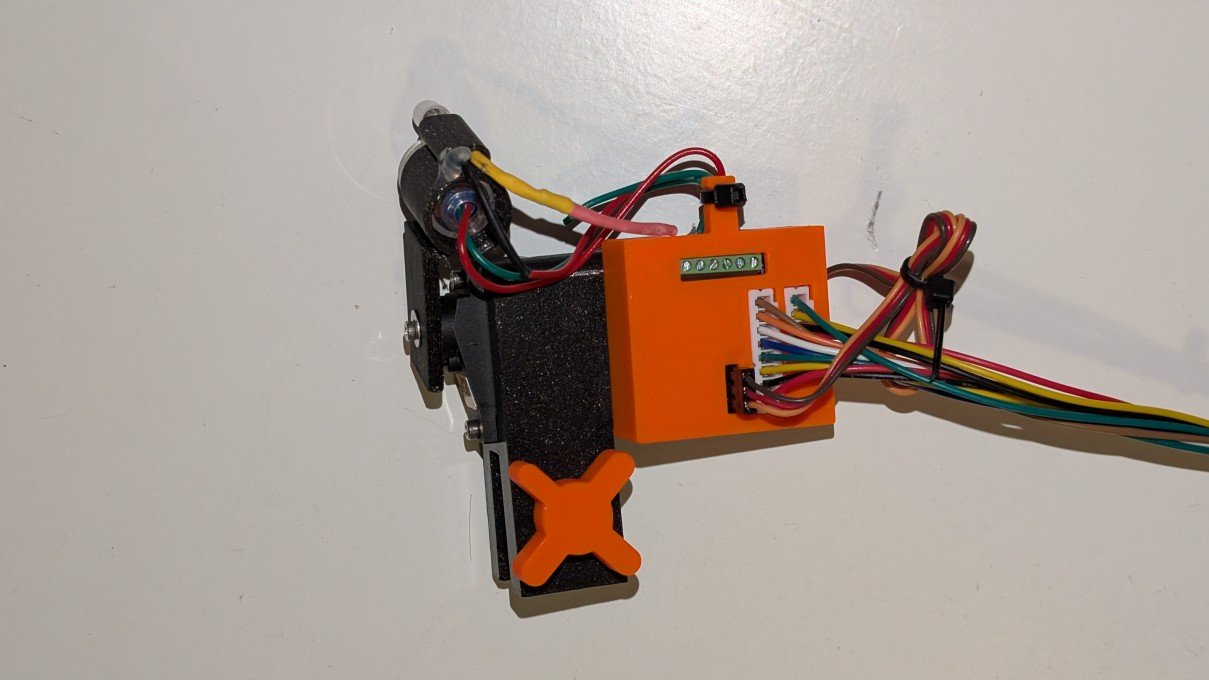
Montage de la pince avec minicarte. (Faire défiler les images ci-dessous)

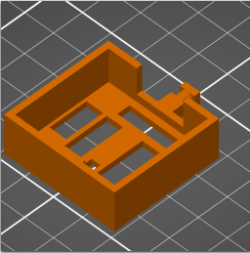
Boitier minicarte intermédiaire.
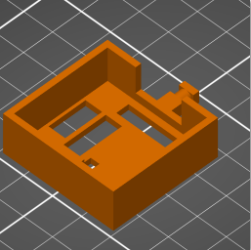
Boitier minicarte Terminal. (fin de chaine)

5- Programation Arduino nano 33iot.

Programmer votre arduino nano 33 io:

Télécharger le programme .bin ci-dessous:

  1. Brancher l’arduino sur votre PC avec le câble USB.
  2. Ouvrir une fenêtre de commande sous Linux ou sous Windows suivant le cas.
  3. Installer Bossac (linux:   sudo apt install bossa-cli, windows: vous pouvez utiliser Bossac installé par l’IDE d’arduino)
  4. Mettre l’arduino en mode programmation Bootloader: double cliquer sur le bouton Reset de l’arduino, la Led orange doit clignoter lentement.
  5. Lancer la commande de programmation: (adapter le nom du port USB)
    – sous Linux : bossac -d -i –port=/dev/ttyACM0 -U -i -e -w Calibrex_4_33_iot.ino.bin -R –offset=0x2000
    – sous windows : bossac.exe -d -i –port=COM7 -U -i -e -w mon_programme.bin -R –offset=0x2000
  6. Monter l’arduino sur la carte CalibLight, à l’initialisation la LED rouge doit s’alumer
  7. Tester le bouton poussoir doit faire passer la carte CalibLight dans les différents états Rouge, bleu, violet, vert et revenir dans son état de repos. Vous pouvez tester les différentes commandes et mode, voir ci-dessous:

6- Utilisation.

LightIl y a plusieurs manières d’utiliser CalibLight.

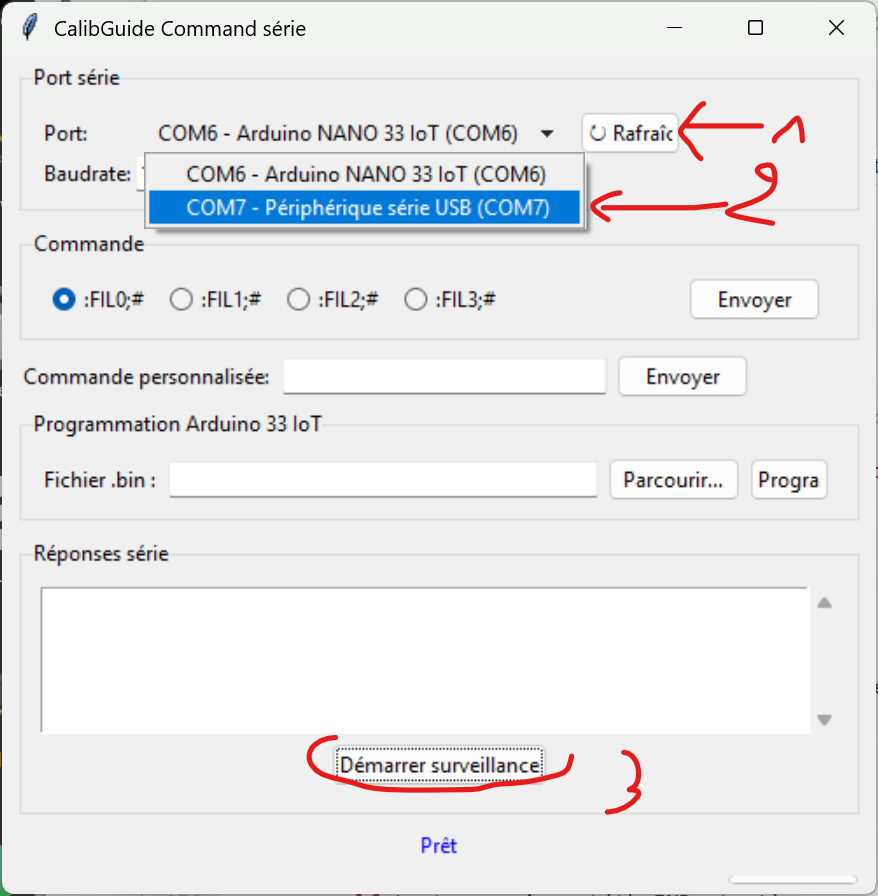
1- En USB avec le programme CalibLight Command.
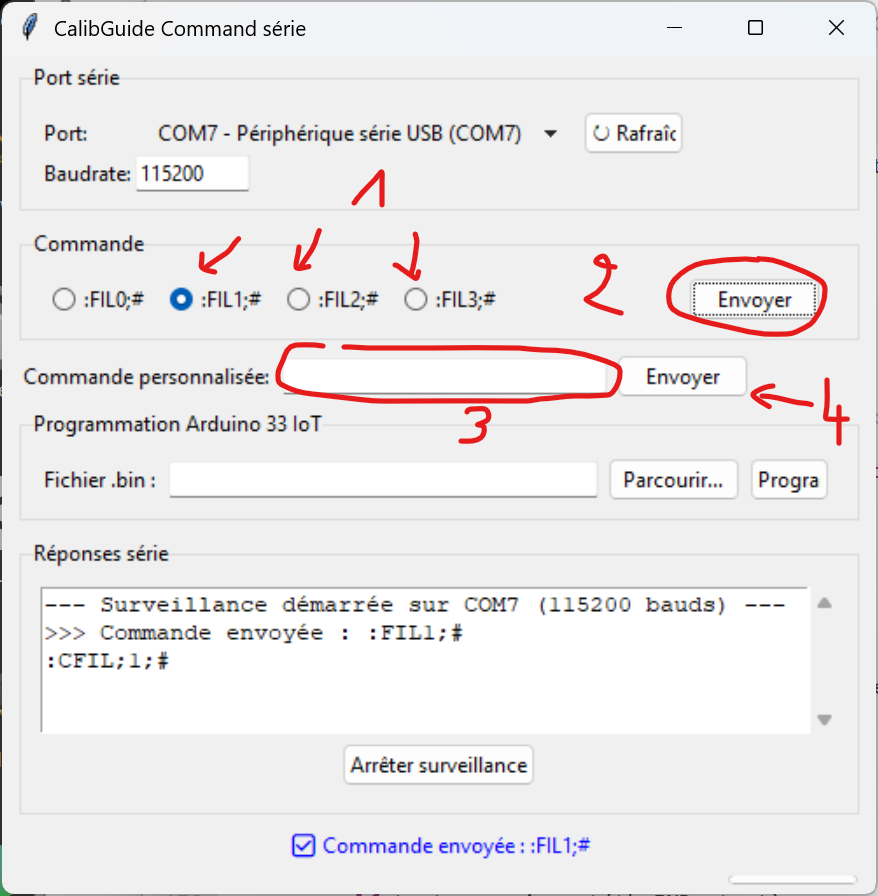
Télécharger le programme puis tester directement les commandes FIL1,FIL2 ….

1- Brancher l'USB du CalibLight.
2-Utiliser le deuxième port USB crée par l'arduino.
1- Sélectionner l'un des 3 états possibles pour les lampes et envoyer.
3- Vous pouvez aussi envoyer les commandes directement.

2-Avec UVEX4 en wifi interne, via Uvex4Manager.

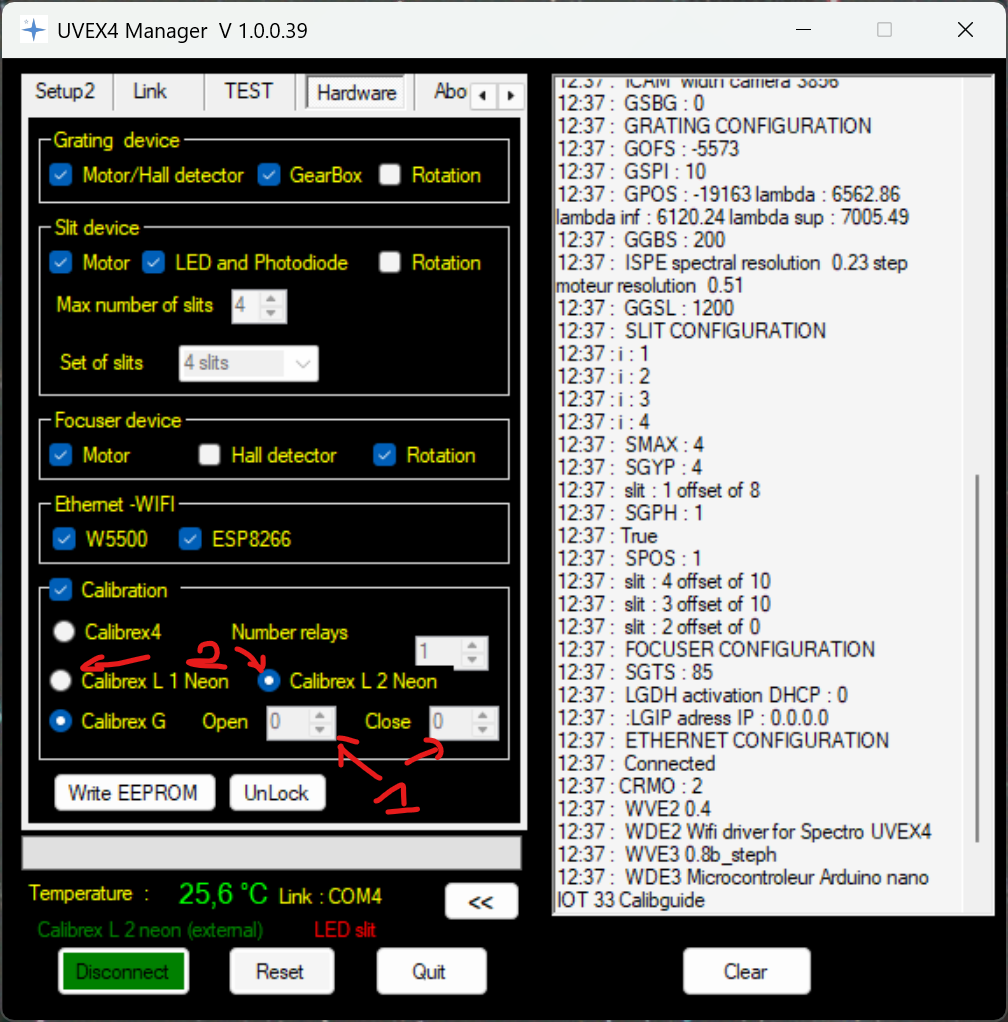
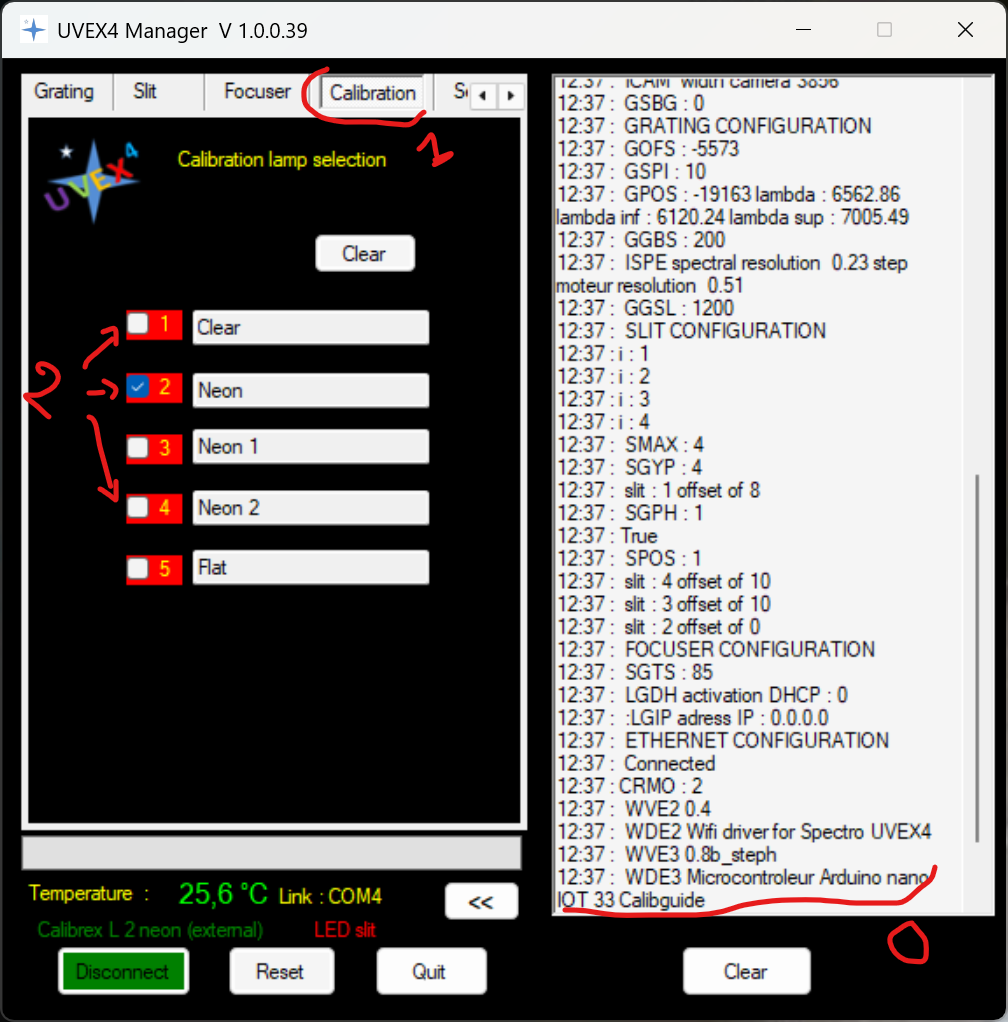
CalibLight s’intègre parfaitement dans le système UVEX4, via une liaison WIFI interne (pas besoin d’avoir un WIFI déployé autour de votre instrument). Branchez votre UVEX4 et alimentez votre CalibLight en 12V (pas d’USB). Connectez vous à votre UVEX4 via Uvex4manager et commandez vos lampes directement dans l’onglet Calibration.

1- Configuration du mode.
2- Configuration des angles des servos (en °) position Open et position Close
0- Vérification de la connexion WIFI.
2-Sélection des lampes.

3- Avec CCDCiel et UVEX4 (WIFI).

4- Avec CCDCiel directement en USB (avec n’importe quel Spectroscope)

5- En USB direct, avec un programme Python minimaliste:
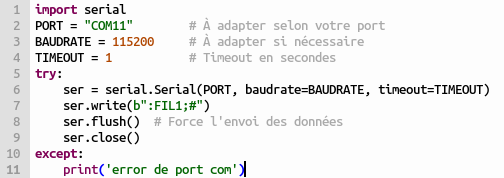
A vous d’imaginer votre propre programme de gestion des lampes de calibration…

Laisser un commentaire